
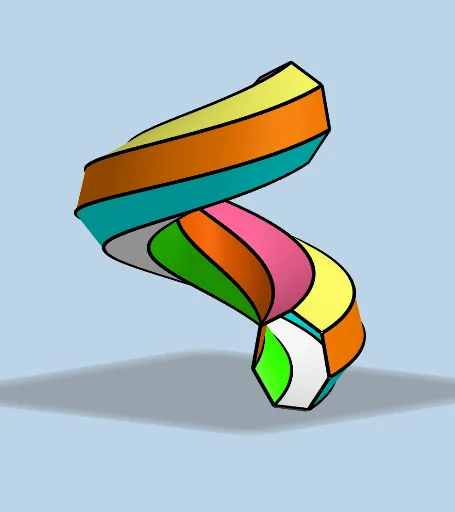
Helical Slide: Regular Heptagon Cross Section
Loading the math board and drawing, please wait…
This example demonstrates the dynamic changes of a regular heptagon cross-section in a helical slide. Key mathematical concepts include solid geometry and geometric construction. Using GeoGebra commands such as Surface, CurveCartesian, Segment, Translate, Rotate, Mirror, and Vector, the dynamic image of the heptagon in the helical slide process can be constructed. Suitable for high school or university solid geometry courses.
GeoGebra Commands & Parameters
Surface(((R + (r * cos(v))) * cos(u)), ((R + (r * cos(v))) * sin(u)), (k * u), u, 0, (2 * π), v, 0, (2 * π)) → aCurveCartesian(((R + r) * cos(t)), ((R + r) * sin(t)), (k * t), t, 0, (2 * π)) → dCurveCartesian(((R - r) * cos(t)), ((R - r) * sin(t)), (k * t), t, 0, (2 * π)) → eSegment((R - r, 0, 0), (R + r, 0, 0)) → nTranslate(n, Vector[(0, 0, ((2 * π) * k))]) → n'_2Translate((R + r, 0, 0), Vector[(0, 0, ((2 * π) * k))]) → CTranslate((R - r, 0, 0), Vector[(0, 0, ((2 * π) * k))]) → DRotate(A, (5 * π / 7), F, yAxis) → A'Segment(F, A') → hTranslate(A', Vector[(0, 0, ((2 * π) * k))]) → A''Translate(F, Vector[(0, 0, ((2 * π) * k))]) → F'_1Translate(A, Vector[(0, 0, ((2 * π) * k))]) → A'_1Rotate(F, (-((5 * π / 7))), A, yAxis) → F'Rotate(F, ((5 * π)) / 7, A', yAxis) → F'_2Rotate(A', ((5 * π)) / 7, F'_2, yAxis) → A''_1Rotate(F'_2, ((5 * π)) / 7, A''_1, yAxis) → BSegment(A', F'_2) → fSegment(F'_2, A''_1) → gSegment(A''_1, B) → iSegment(B, F') → lSegment(F', A) → mMirror(A'', zAxis) → A'''CurveCartesian(((R + r + ((2 * r) * cos(((2 * π)) / 7))) * cos(t)), ((R + r + ((2 * r) * cos(((2 * π)) / 7))) * sin(t)), (k * t) + ((2 * r) * sin(((2 * π)) / 7)), t, 0, (2 * π)) → oCurveCartesian(((R - r - ((2 * r) * cos(((2 * π)) / 7))) * cos(t)), ((R - r - ((2 * r) * cos(((2 * π)) / 7))) * sin(t)), (k * t) + ((2 * r) * sin(((2 * π)) / 7)), t, 0, (2 * π)) → b_1CurveCartesian(((R + r + ((2 * r) * (cos(((2 * π)) / 7) - sin(π / 14)))) * cos(t)), ((R + r + ((2 * r) * (cos(((2 * π)) / 7) - sin(π / 14)))) * sin(t)), (k * t) + ((2 * r) * (sin(((2 * π)) / 7) + cos(π / 14))), t, 0, (2 * π)) → jCurveCartesian(((R - ((2 * r) * sin(((5 * π)) / 14))) * cos(t)), ((R - ((2 * r) * sin(((5 * π)) / 14))) * sin(t)), (k * t) + ((2 * r) * (sin(((2 * π)) / 7) + cos(π / 14))), t, 0, (2 * π)) → a_1Surface(((R + r) * cos(u)) + ((((2 * r) * cos(((2 * π)) / 7)) * cos(u)) * v), ((R + r) * sin(u)) + ((((2 * r) * cos(((2 * π)) / 7)) * sin(u)) * v), (k * u) + (((2 * r) * sin(((2 * π)) / 7)) * v), u, 0, (2 * π), v, 0, 1) → c_1Surface(((R - r) * cos(u)) - ((((2 * r) * cos(((2 * π)) / 7)) * cos(u)) * v), ((R - r) * sin(u)) - ((((2 * r) * cos(((2 * π)) / 7)) * sin(u)) * v), (k * u) + (((2 * r) * sin(((2 * π)) / 7)) * v), u, 0, (2 * π), v, 0, 1) → d_1Surface(((R + r + ((2 * r) * cos(((2 * π)) / 7))) * cos(u)) - ((((v * 2) * r) * sin(π / 14)) * cos(u)), ((R + r + ((2 * r) * cos(((2 * π)) / 7))) * sin(u)) - ((((v * 2) * r) * sin(π / 14)) * sin(u)), (k * u) + ((2 * r) * sin(((2 * π)) / 7)) + (((v * 2) * r) * cos(π / 14)), u, 0, (2 * π), v, 0, 1) → e_1Surface(((R - r - ((2 * r) * cos(((2 * π)) / 7))) * cos(u)) + ((((v * 2) * r) * sin(π / 14)) * cos(u)), ((R - r - ((2 * r) * cos(((2 * π)) / 7))) * sin(u)) + ((((v * 2) * r) * sin(π / 14)) * sin(u)), (k * u) + ((2 * r) * sin(((2 * π)) / 7)) + (((v * 2) * r) * cos(π / 14)), u, 0, (2 * π), v, 0, 1) → f_1CurveCartesian((R * cos(t)), (R * sin(t)), (k * t) + ((2 * r) * (sin(((2 * π)) / 7) + cos(π / 14) + cos(((5 * π)) / 14))), t, 0, (2 * π)) → pSurface((R * cos(u)) + ((v * (r + ((2 * r) * (cos(((2 * π)) / 7) - sin(π / 14))))) * cos(u)), (R * sin(u)) + ((v * (r + ((2 * r) * (cos(((2 * π)) / 7) - sin(π / 14))))) * sin(u)), (k * u) - (((v * 2) * r) * cos(((5 * π)) / 14)) + (2 * (r * (sin(((2 * π)) / 7) + cos(π / 14) + cos(((5 * π)) / 14)))), u, 0, (2 * π), v, 0, 1) → g_1Surface((R * cos(u)) - ((v * (r + ((2 * r) * (cos(((2 * π)) / 7) - sin(π / 14))))) * cos(u)), (R * sin(u)) - ((v * (r + ((2 * r) * (cos(((2 * π)) / 7) - sin(π / 14))))) * sin(u)), (k * u) - (((v * 2) * r) * cos(((5 * π)) / 14)) + ((2 * r) * (sin(((2 * π)) / 7) + cos(π / 14) + cos(((5 * π)) / 14))), u, 0, (2 * π), v, 0, 1) → h_1Translate(A', Vector[(0, 0, ((2 * π) * k))]) → A''_2Translate(F'_2, Vector[(0, 0, ((2 * π) * k))]) → ESegment(A''_2, E) → f'Vector((0, 0, ((2 * π) * k))) → vTranslate(F'_2, v) → GTranslate(A''_1, v) → HSegment(G, H) → g'Translate(A''_1, v) → ITranslate(B, v) → B'Segment(I, B') → i'Translate(F', v) → F''Translate(F', v) → F''_1Translate(A, v) → A'_2Segment(F''_1, A'_2) → m'Translate(B, v) → B'_1Translate(F', v) → F''_2Segment(B'_1, F''_2) → l'Translate(F, v) → F'_3Translate(A', v) → A''_3Segment(F'_3, A''_3) → h'
AI Drawing Prompt Reference
Create a helical slide with a regular heptagon as the cross-section, demonstrating the dynamic changes of the heptagon along the helical path. Start by constructing a helical surface to represent the slide. Then, draw two concentric circles to serve as the inscribed and circumscribed circles of the heptagon. Next, build the heptagon on the inner circle and translate it along the helical path to form seven parallel line segments. Apply rotations and reflections to these segments to achieve the dynamic transformation of the heptagon. Finally, combine all elements to form the complete model of the helical slide.
The prompt above was compiled from the original drawing commands and is for reference only.