
Parallel and Square Animation Demo
Loading the math board and drawing, please wait…
In collections
CCSS High School: Geometry (Congruence) Volume 2
CCSS High School: Geometry (Congruence) Volume 2
CCSS High School: Geometry (Congruence) Volume 2
CCSS High School: Geometry (Congruence) Volume 2
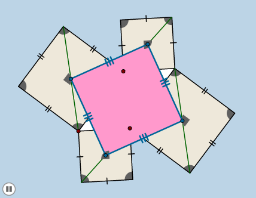
This example demonstrates the geometric properties and transformation relationships between parallelograms and squares through animation. It involves core mathematical concepts such as vectors, geometric transformations, coordinate geometry, and geometric construction. The construction utilizes commands and objects like Segment, Vector, Line, Slope, PointIn, Circle, Dilate, Translate, OrthogonalLine, Intersect, Rotate, Angle, Min, CircleSector, Polygon, Midpoint, Point in GeoGebra. Suitable for high school mathematics teaching to understand geometric transformations and properties, enhancing spatial reasoning skills.
GeoGebra Commands & Parameters
Segment(A, B) → hVector(A, B) → uLine(A, B) → aSlope(a) → mPointIn(c) → CCircle(C, h) → pDilate(A, If[0 < k ≤ 1, 1 - k, 0], C) → A'Vector(A, A') → vTranslate(B, v) → B'Translate(A, v) → A'_1Segment(A'_1, B') → h'Segment(A, C) → dOrthogonalLine(C, d) → g_1OrthogonalLine(A, d) → f_1Circle(A, d) → tIntersect(t, f_1, 2) → HOrthogonalLine(H, g_1) → h_1Intersect(g_1, h_1) → ITranslate(C, u) → C'Dilate(C', If[5 < k ≤ 6, 6 - k, 0], C) → C''_1Vector(C', C''_1) → v_1Rotate(B', If[2 < k ≤ 3, ((-(k - 2)) * π / 2), ((-π)) / 2], C') → B''Rotate(A'_1, If[2 < k ≤ 3, ((-(k - 2)) * π / 2), ((-π)) / 2], C') → NSegment(N, B'') → h''Segment(C, C') → nOrthogonalLine(C, n) → qIntersect(p, q, 2) → FAngle(F, C, I) → γDilate(C, If[1 < k ≤ 2, 2 - k, 0], C') → C'_1Vector(C, C'_1) → wTranslate(C, w) → C'_2Translate(A, w) → A'_2Segment(A'_2, C'_2) → d'Min(h', d') → oCircle(C', (0.15 * o)) → e_1Intersect(e_1, h', 1) → PIntersect(e_1, h'', 1) → OCircleSector(C', O, P) → s_1Translate(s_1, v_1) → r_2Line(C, a) → ePolygon(A, B, C') → poly1, c', a_1, b_1Polygon(A, C', C) → poly2, c_1, a_2, c'_1Polygon(A, B, C', C) → poly3, a_3, b_2, c'_2, c_2Circle(B, d) → fSegment(B, C') → gOrthogonalLine(B, g) → iOrthogonalLine(C', g) → jIntersect(f, i, 1) → DOrthogonalLine(D, i) → lIntersect(j, l) → EOrthogonalLine(C', n) → rOrthogonalLine(F, q) → sIntersect(r, s) → GCircle(A, h) → d_1OrthogonalLine(A, h) → i_1Intersect(d_1, i_1, 1) → JOrthogonalLine(J, i_1) → j_1OrthogonalLine(B, h) → k_1Intersect(j_1, k_1) → KRotate(A'_2, If[2 < k ≤ 3, ((-(k - 2)) * π / 2), ((-π)) / 2], B) → LRotate(C'_2, If[2 < k ≤ 3, ((-(k - 2)) * π / 2), ((-π)) / 2], B) → MSegment(L, M) → d''Circle(B, (0.25 * o)) → p_1Circle(C, (0.25 * o)) → q_1Circle(A, (0.25 * o)) → r_1Rotate(A, If[2 < k ≤ 3, ((-(k - 2)) * π / 2), ((-π)) / 2], C) → A'_3Rotate(C, If[2 < k ≤ 3, ((-(k - 2)) * π / 2), ((-π)) / 2], C) → C'_3Segment(A'_3, C'_3) → d'_1Rotate(A, If[2 < k ≤ 3, ((-(k - 2)) * π / 2), ((-π)) / 2], A) → A'_4Rotate(B, If[2 < k ≤ 3, ((-(k - 2)) * π / 2), ((-π)) / 2], A) → B'_1Segment(A'_4, B'_1) → h'_1Rotate(N, If[3 < k ≤ 4, ((-(k - 3)) * π / 2), ((-π)) / 2], G) → N'Rotate(B'', If[3 < k ≤ 4, ((-(k - 3)) * π / 2), ((-π)) / 2], G) → B'''Segment(N', B''') → h'''Rotate(A'_3, If[3 < k ≤ 4, ((-(k - 3)) * π / 2), ((-π)) / 2], I) → QRotate(C'_3, If[3 < k ≤ 4, ((-(k - 3)) * π / 2), ((-π)) / 2], I) → RSegment(Q, R) → l_1Rotate(A'_4, If[3 < k ≤ 4, ((-(k - 3)) * π / 2), ((-π)) / 2], J) → SRotate(B'_1, If[3 < k ≤ 4, ((-(k - 3)) * π / 2), ((-π)) / 2], J) → TSegment(S, T) → m_1Rotate(L, If[3 < k ≤ 4, ((-(k - 3)) * π / 2), ((-π)) / 2], D) → L'Rotate(M, If[3 < k ≤ 4, ((-(k - 3)) * π / 2), ((-π)) / 2], D) → M'Segment(L', M') → d'''Rotate(N', If[4 < k ≤ 5, ((-(k - 4)) * π / 2), ((-π)) / 2], F) → N''Rotate(B''', If[4 < k ≤ 5, ((-(k - 4)) * π / 2), ((-π)) / 2], F) → USegment(N'', U) → n_1Rotate(Q, If[4 < k ≤ 5, ((-(k - 4)) * π / 2), ((-π)) / 2], H) → Q'Rotate(R, If[4 < k ≤ 5, ((-(k - 4)) * π / 2), ((-π)) / 2], H) → R'Segment(Q', R') → t_1Rotate(S, If[4 < k ≤ 5, ((-(k - 4)) * π / 2), ((-π)) / 2], K) → S'Rotate(T, If[4 < k ≤ 5, ((-(k - 4)) * π / 2), ((-π)) / 2], K) → T'Segment(S', T') → f_2Rotate(L', If[4 < k ≤ 5, ((-(k - 4)) * π / 2), ((-π)) / 2], E) → L''Rotate(M', If[4 < k ≤ 5, ((-(k - 4)) * π / 2), ((-π)) / 2], E) → M''Segment(L'', M'') → g_2Polygon(C, C', G, F) → poly4, c_3, c'_3, g_3, f_3Polygon(A, B, K, J) → poly5, a_4, b_3, k_2, j_2Polygon(B, D, E, C') → poly6, b_4, d_2, e_2, c'_4Polygon(A, C, I, H) → poly7, a_5, c_4, i_2, h_2Dilate(C', If[5 < k ≤ 6, 6 - k, 0], G) → C''Dilate(C', If[5 < k ≤ 6, 6 - k, 0], A) → C''_2Dilate(C', If[5 < k ≤ 6, 6 - k, 0], B) → C''_3Vector(C', C'') → u_1Vector(C', C''_2) → w_1Vector(C', C''_3) → u_2Translate(s_1, u_1) → p_2Translate(s_1, w_1) → q_2Translate(s_1, u_2) → s_2Line(C, C') → l_2Intersect(l_2, l_1) → VRotate(p_2, If[6 < k ≤ 7, ((k - 6) * π / 2), π / 2], G) → d_3Rotate(q_2, If[6 < k ≤ 7, ((k - 6) * π), π], A) → e_3Line(B, u_1) → m_2Intersect(l_2, m_2) → WRotate(s_2, If[6 < k ≤ 7, ((k - 6) * (π + γ)), π + γ], B) → h_3Dilate(G, If[7 < k ≤ 8, 8 - k, 0], F) → G'Dilate(C, If[7 < k ≤ 8, 8 - k, 0], I) → C'_4Dilate(A, If[7 < k ≤ 8, 8 - k, 0], J) → A'_5Dilate(B, If[7 < k ≤ 8, 8 - k, 0], D) → B'_2Vector(G, G') → v_2Vector(C, C'_4) → w_2Vector(A, A'_5) → n_2Vector(B, B'_2) → u_3Translate(d_3, v_2) → k_3Rotate(r_2, If[6 < k ≤ 7, ((k - 6) * γ), γ], C) → t_2Translate(t_2, w_2) → p_3Translate(e_3, n_2) → q_3Translate(h_3, u_3) → r_3Rotate(k_3, If[8 < k ≤ 9, ((k - 8) * π / 2), π / 2], F) → s_3Rotate(p_3, If[8 < k ≤ 9, ((k - 8) * π / 2), π / 2], I) → t_3Rotate(r_3, If[8 < k ≤ 9, ((k - 8) * π / 2), π / 2], D) → d_4Rotate(q_3, If[8 < k ≤ 9, ((k - 8) * π / 2), π / 2], J) → e_4Dilate(F, If[9 < k ≤ 10, 10 - k, 0], C) → F'Dilate(I, If[9 < k ≤ 10, 10 - k, 0], H) → I'Dilate(J, If[9 < k ≤ 10, 10 - k, 0], K) → J'Dilate(D, If[9 < k ≤ 10, 10 - k, 0], E) → D'Vector(D, D') → v_3Vector(J, J') → w_3Vector(I, I') → i_3Vector(F, F') → j_3Translate(t_3, i_3) → f_4Translate(s_3, j_3) → g_4Translate(d_4, v_3) → h_4Translate(e_4, w_3) → k_4Rotate(h_4, If[10 < k ≤ 11, ((k - 10) * π / 2), π / 2], D') → p_4Rotate(f_4, If[10 < k ≤ 11, ((k - 10) * π / 2), π / 2], H) → q_4Rotate(g_4, If[10 < k ≤ 11, ((k - 10) * π / 2), π / 2], C) → r_4Rotate(k_4, If[10 < k ≤ 11, ((k - 10) * π / 2), π / 2], K) → s_4Angle(C, C', B) → αRotate(s_1, If[11 < k ≤ 12, ((k - 11) * (π / 2 + α)), π / 2 + α], C') → t_4Rotate(e_3, If[11 < k ≤ 12, ((k - 11) * (α + π / 2)), α + π / 2], A) → c_5Rotate(h_3, If[11 < k ≤ 12, ((k - 11) * ((3 * π / 2) - α)), (3 * π / 2) - α], B) → d_5Segment(B, E) → m_3Segment(A, K) → n_3Segment(C, H) → i_4Midpoint(i_4) → B_1Midpoint(n_3) → C_1Midpoint(m_3) → D_1Segment(C', F) → l_3Midpoint(l_3) → ZDilate(C, If[12 < k ≤ 13, 13 - k, 0], Z) → C''_4Dilate(A, If[12 < k ≤ 13, 13 - k, 0], B_1) → C'_5Dilate(B, If[12 < k ≤ 13, 13 - k, 0], C_1) → A'_6Dilate(C', If[12 < k ≤ 13, 13 - k, 0], D_1) → B'_3Point(h'_1) → E_1Segment(B, A'_6) → m_4Segment(C', B'_3) → n_4Segment(C, C''_4) → j_4Dilate(Z, If[13 < k ≤ 14, 14 - k, 0], G) → Z'Dilate(B_1, If[13 < k ≤ 14, 14 - k, 0], I) → A_1Dilate(C_1, If[13 < k ≤ 14, 14 - k, 0], J) → F_1Dilate(D_1, If[13 < k ≤ 14, 14 - k, 0], D) → G_1Segment(Z, Z') → f_5Segment(D_1, G_1) → g_5Segment(B_1, A_1) → h_5Segment(C_1, F_1) → i_5Rotate(C, If[14 < k ≤ 15, ((-(k - 14)) * π), (-π)], Z) → C'_6Rotate(C''_4, If[14 < k ≤ 15, ((-(k - 14)) * π), (-π)], Z) → H_1Segment(C'_6, H_1) → j_5Rotate(A, If[14 < k ≤ 15, ((-(k - 14)) * π), (-π)], B_1) → I_1Rotate(B_1, If[14 < k ≤ 15, ((-(k - 14)) * π), (-π)], B_1) → J_1Segment(I_1, J_1) → k_5Rotate(B, If[14 < k ≤ 15, ((-(k - 14)) * π), (-π)], C_1) → B'_4Rotate(A'_6, If[14 < k ≤ 15, ((-(k - 14)) * π), (-π)], C_1) → K_1Segment(B'_4, K_1) → l_5Rotate(C', If[14 < k ≤ 15, ((-(k - 14)) * π), (-π)], D_1) → C''_5Rotate(B'_3, If[14 < k ≤ 15, ((-(k - 14)) * π), (-π)], D_1) → L_1Segment(C''_5, L_1) → m_5Dilate(D_1, If[15 < k ≤ 16, 16 - k, 0], Z) → M_1Segment(D_1, M_1) → n_5Rotate(D_1, If[16 < k ≤ 17, ((-(k - 16)) * π), (-π)], Z) → N_1Rotate(M_1, If[16 < k ≤ 17, ((-(k - 16)) * π), (-π)], Z) → O_1Rotate(D_1, If[16 < k ≤ 17, ((-(k - 16)) * π / 2), ((-π)) / 2], Z) → P_1Rotate(M_1, If[16 < k ≤ 17, ((-(k - 16)) * π / 2), ((-π)) / 2], Z) → Q_1Segment(P_1, Q_1) → p_5Rotate(P_1, If[17 < k ≤ 18, ((-(k - 17)) * π / 2), ((-π)) / 2], B_1) → R_1Rotate(Q_1, If[17 < k ≤ 18, ((-(k - 17)) * π / 2), ((-π)) / 2], B_1) → S_1Segment(R_1, S_1) → q_5Rotate(R_1, If[18 < k ≤ 19, ((-(k - 18)) * π / 2), ((-π)) / 2], C_1) → T_1Rotate(S_1, If[18 < k ≤ 19, ((-(k - 18)) * π / 2), ((-π)) / 2], C_1) → U_1Segment(T_1, U_1) → r_5Polygon(D_1, Z, B_1, C_1) → poly8, d_6, z_1, b_5, c_6Dilate(E, If[19 < k ≤ 20, 20 - k, 0], D_1) → E'Dilate(F, If[19 < k ≤ 20, 20 - k, 0], Z) → F'_1Dilate(H, If[19 < k ≤ 20, 20 - k, 0], B_1) → H'Dilate(K, If[19 < k ≤ 20, 20 - k, 0], C_1) → K'Vector(K, K') → u_4Vector(H, H') → v_4Vector(E, E') → w_4Vector(F, F'_1) → u_5Translate(s_3, u_5) → e_5Translate(q_4, v_4) → s_5Translate(s_4, u_4) → t_5Translate(p_4, w_4) → e_6Line(D_1, g_2) → f_6Point(f_6) → W_1Angle(Z, D_1, W_1) → βRotate(e_6, If[20 < k ≤ 21, ((-(k - 20)) * β), (-β)], D_1) → g_6Rotate(s_5, If[20 < k ≤ 21, ((-(k - 20)) * β), (-β)], B_1) → h_6Line(C_1, f_2) → i_6Point(i_6) → Z_1Angle(D_1, C_1, Z_1) → δRotate(t_5, If[20 < k ≤ 21, ((-(k - 20)) * δ), (-δ)], C_1) → k_6Rotate(e_5, If[20 < k ≤ 21, ((-(k - 20)) * δ), (-δ)], Z) → p_6Segment(A, C'_5) → l_4