
Impossible Figures
Loading the math board and drawing, please wait…
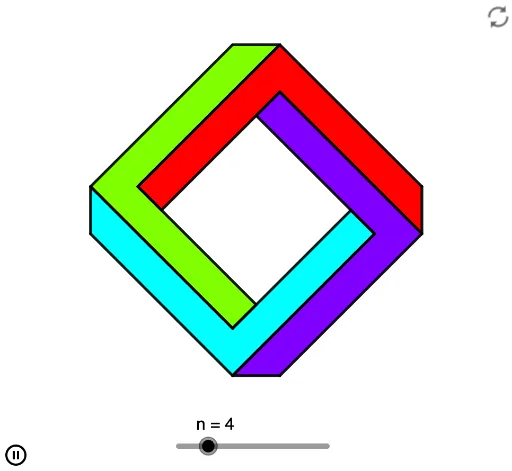
This example demonstrates the construction of impossible figures. It involves geometric concepts such as polygons and transformations. Using GeoGebra commands like Sequence, Line, Polygon, Intersect, Rotate, etc., dynamic construction of these seemingly physically impossible shapes can be achieved. Suitable for high school and above students or teachers for teaching geometric construction and transformations.
GeoGebra Commands & Parameters
Sequence((((d + 0.5) * cos((i / n * (2 * π)))), ((d + 0.5) * sin((i / n * (2 * π))))), i, 1, n) → L_3Line(Element[L_3, n - 1], Element[L_3, n]) → a3Sequence(((d * cos((i / n * (2 * π)))), (d * sin((i / n * (2 * π))))), i, 1, n) → L_2Line(Element[L_2, n], Element[L_2, 1]) → a2Sequence((cos((i / n * (2 * π))), sin((i / n * (2 * π)))), i, 1, n) → L_1Polygon(Sequence[Element[L_1, i], i, 1, n]) → p1Polygon(Sequence[Element[L_2, i], i, 1, n]) → p2Polygon(Sequence[Element[L_3, i], i, 1, n]) → p3Line(Element[L_1, 1], Element[L_1, 2]) → a1Line(Element[L_2, 1], Element[L_2, 2]) → a4Line(Element[L_1, 3], Element[L_1, 2]) → a5Line(Element[L_2, n], Element[L_2, n - 1]) → a6Line(Element[L_3, 1], Element[L_3, n]) → a7Intersect(a6, a7) → A2Intersect(a4, a7) → A1Intersect(a1, a2) → A4Intersect(a1, a5) → A5Intersect(a4, a5) → A6Intersect(a2, a3) → A3Polygon(A1, A2, A3, A4, A5, A6) → shape, a1_1, a2_1, a3_1, a4_1, a5_1, a6_1Rotate(A1, ((2 * π) * 1 / n), (0, 0)) → A1'Rotate(A2, ((2 * π) * 1 / n), (0, 0)) → A2'Rotate(A3, ((2 * π) * 1 / n), (0, 0)) → A3'Rotate(A4, ((2 * π) * 1 / n), (0, 0)) → A4'Rotate(A5, ((2 * π) * 1 / n), (0, 0)) → A5'Rotate(A6, ((2 * π) * 1 / n), (0, 0)) → A6'Rotate(A1, ((2 * π) * 2 / n), (0, 0)) → A1'_1Rotate(A2, ((2 * π) * 2 / n), (0, 0)) → A2'_1Rotate(A3, ((2 * π) * 2 / n), (0, 0)) → A3'_1Rotate(A4, ((2 * π) * 2 / n), (0, 0)) → A4'_1Rotate(A5, ((2 * π) * 2 / n), (0, 0)) → A5'_1Rotate(A6, ((2 * π) * 2 / n), (0, 0)) → A6'_1Rotate(A1, ((2 * π) * 3 / n), (0, 0)) → A1'_2Rotate(A2, ((2 * π) * 3 / n), (0, 0)) → A2'_2Rotate(A3, ((2 * π) * 3 / n), (0, 0)) → A3'_2Rotate(A4, ((2 * π) * 3 / n), (0, 0)) → A4'_2Rotate(A5, ((2 * π) * 3 / n), (0, 0)) → A5'_2Rotate(A6, ((2 * π) * 3 / n), (0, 0)) → A6'_2Rotate(A1, ((2 * π) * 4 / n), (0, 0)) → A1'_3Rotate(A2, ((2 * π) * 4 / n), (0, 0)) → A2'_3Rotate(A3, ((2 * π) * 4 / n), (0, 0)) → A3'_3Rotate(A4, ((2 * π) * 4 / n), (0, 0)) → A4'_3Rotate(A5, ((2 * π) * 4 / n), (0, 0)) → A5'_3Rotate(A6, ((2 * π) * 4 / n), (0, 0)) → A6'_3Rotate(A1, ((2 * π) * 5 / n), (0, 0)) → A1'_4Rotate(A2, ((2 * π) * 5 / n), (0, 0)) → A2'_4Rotate(A3, ((2 * π) * 5 / n), (0, 0)) → A3'_4Rotate(A4, ((2 * π) * 5 / n), (0, 0)) → A4'_4Rotate(A5, ((2 * π) * 5 / n), (0, 0)) → A5'_4Rotate(A6, ((2 * π) * 5 / n), (0, 0)) → A6'_4Rotate(A1, ((2 * π) * 6 / n), (0, 0)) → A1'_5Rotate(A2, ((2 * π) * 6 / n), (0, 0)) → A2'_5Rotate(A3, ((2 * π) * 6 / n), (0, 0)) → A3'_5Rotate(A4, ((2 * π) * 6 / n), (0, 0)) → A4'_5Rotate(A5, ((2 * π) * 6 / n), (0, 0)) → A5'_5Rotate(A6, ((2 * π) * 6 / n), (0, 0)) → A6'_5Rotate(A1, ((2 * π) * 7 / n), (0, 0)) → A1'_6Rotate(A2, ((2 * π) * 7 / n), (0, 0)) → A2'_6Rotate(A3, ((2 * π) * 7 / n), (0, 0)) → A3'_6Rotate(A4, ((2 * π) * 7 / n), (0, 0)) → A4'_6Rotate(A5, ((2 * π) * 7 / n), (0, 0)) → A5'_6Rotate(A6, ((2 * π) * 7 / n), (0, 0)) → A6'_6Rotate(A1, ((2 * π) * 0 / n), (0, 0)) → A1'_7Rotate(A2, ((2 * π) * 0 / n), (0, 0)) → A2'_7Rotate(A3, ((2 * π) * 0 / n), (0, 0)) → A3'_7Rotate(A4, ((2 * π) * 0 / n), (0, 0)) → A4'_7Rotate(A5, ((2 * π) * 0 / n), (0, 0)) → A5'_7Rotate(A6, ((2 * π) * 0 / n), (0, 0)) → A6'_7Polygon(Rotate[A1, ((2 * π) * 0 / n), (0, 0)], Rotate[A2, ((2 * π) * 0 / n), (0, 0)], Rotate[A3, ((2 * π) * 0 / n), (0, 0)], Rotate[A4, ((2 * π) * 0 / n), (0, 0)], Rotate[A5, ((2 * π) * 0 / n), (0, 0)], Rotate[A6, ((2 * π) * 0 / n), (0, 0)]) → T0, f, g, h, i, j, kRotate(A1, ((2 * π) * 1 / n), (0, 0)) → A1'_8Rotate(A2, ((2 * π) * 1 / n), (0, 0)) → A2'_8Rotate(A3, ((2 * π) * 1 / n), (0, 0)) → A3'_8Rotate(A4, ((2 * π) * 1 / n), (0, 0)) → A4'_8Rotate(A5, ((2 * π) * 1 / n), (0, 0)) → A5'_8Rotate(A6, ((2 * π) * 1 / n), (0, 0)) → A6'_8Polygon(Rotate[A1, ((2 * π) * 1 / n), (0, 0)], Rotate[A2, ((2 * π) * 1 / n), (0, 0)], Rotate[A3, ((2 * π) * 1 / n), (0, 0)], Rotate[A4, ((2 * π) * 1 / n), (0, 0)], Rotate[A5, ((2 * π) * 1 / n), (0, 0)], Rotate[A6, ((2 * π) * 1 / n), (0, 0)]) → T1, l, m, p, q, r, sRotate(A1, ((2 * π) * 2 / n), (0, 0)) → A1'_9Rotate(A2, ((2 * π) * 2 / n), (0, 0)) → A2'_9Rotate(A3, ((2 * π) * 2 / n), (0, 0)) → A3'_9Rotate(A4, ((2 * π) * 2 / n), (0, 0)) → A4'_9Rotate(A5, ((2 * π) * 2 / n), (0, 0)) → A5'_9Rotate(A6, ((2 * π) * 2 / n), (0, 0)) → A6'_9Polygon(Rotate[A1, ((2 * π) * 2 / n), (0, 0)], Rotate[A2, ((2 * π) * 2 / n), (0, 0)], Rotate[A3, ((2 * π) * 2 / n), (0, 0)], Rotate[A4, ((2 * π) * 2 / n), (0, 0)], Rotate[A5, ((2 * π) * 2 / n), (0, 0)], Rotate[A6, ((2 * π) * 2 / n), (0, 0)]) → T2, t, a, b, c, e, f_1Rotate(A1, ((2 * π) * 3 / n), (0, 0)) → A1'_{10}Rotate(A2, ((2 * π) * 3 / n), (0, 0)) → A2'_{10}Rotate(A3, ((2 * π) * 3 / n), (0, 0)) → A3'_{10}Rotate(A4, ((2 * π) * 3 / n), (0, 0)) → A4'_{10}Rotate(A5, ((2 * π) * 3 / n), (0, 0)) → A5'_{10}Rotate(A6, ((2 * π) * 3 / n), (0, 0)) → A6'_{10}Polygon(Rotate[A1, ((2 * π) * 3 / n), (0, 0)], Rotate[A2, ((2 * π) * 3 / n), (0, 0)], Rotate[A3, ((2 * π) * 3 / n), (0, 0)], Rotate[A4, ((2 * π) * 3 / n), (0, 0)], Rotate[A5, ((2 * π) * 3 / n), (0, 0)], Rotate[A6, ((2 * π) * 3 / n), (0, 0)]) → T3, g_1, h_1, i_1, j_1, k_1, l_1Rotate(A1, ((2 * π) * 4 / n), (0, 0)) → A1'_{11}Rotate(A2, ((2 * π) * 4 / n), (0, 0)) → A2'_{11}Rotate(A3, ((2 * π) * 4 / n), (0, 0)) → A3'_{11}Rotate(A4, ((2 * π) * 4 / n), (0, 0)) → A4'_{11}Rotate(A5, ((2 * π) * 4 / n), (0, 0)) → A5'_{11}Rotate(A6, ((2 * π) * 4 / n), (0, 0)) → A6'_{11}Polygon(Rotate[A1, ((2 * π) * 4 / n), (0, 0)], Rotate[A2, ((2 * π) * 4 / n), (0, 0)], Rotate[A3, ((2 * π) * 4 / n), (0, 0)], Rotate[A4, ((2 * π) * 4 / n), (0, 0)], Rotate[A5, ((2 * π) * 4 / n), (0, 0)], Rotate[A6, ((2 * π) * 4 / n), (0, 0)]) → T4, m_1, n_1, p_1, q_1, r_1, s_1Rotate(A1, ((2 * π) * 5 / n), (0, 0)) → A1'_{12}Rotate(A2, ((2 * π) * 5 / n), (0, 0)) → A2'_{12}Rotate(A3, ((2 * π) * 5 / n), (0, 0)) → A3'_{12}Rotate(A4, ((2 * π) * 5 / n), (0, 0)) → A4'_{12}Rotate(A5, ((2 * π) * 5 / n), (0, 0)) → A5'_{12}Rotate(A6, ((2 * π) * 5 / n), (0, 0)) → A6'_{12}Polygon(Rotate[A1, ((2 * π) * 5 / n), (0, 0)], Rotate[A2, ((2 * π) * 5 / n), (0, 0)], Rotate[A3, ((2 * π) * 5 / n), (0, 0)], Rotate[A4, ((2 * π) * 5 / n), (0, 0)], Rotate[A5, ((2 * π) * 5 / n), (0, 0)], Rotate[A6, ((2 * π) * 5 / n), (0, 0)]) → T5, t_1, a_1, b_1, c_1, d_1, e_1Rotate(A1, ((2 * π) * 6 / n), (0, 0)) → A1'_{13}Rotate(A2, ((2 * π) * 6 / n), (0, 0)) → A2'_{13}Rotate(A3, ((2 * π) * 6 / n), (0, 0)) → A3'_{13}Rotate(A4, ((2 * π) * 6 / n), (0, 0)) → A4'_{13}Rotate(A5, ((2 * π) * 6 / n), (0, 0)) → A5'_{13}Rotate(A6, ((2 * π) * 6 / n), (0, 0)) → A6'_{13}Polygon(Rotate[A1, ((2 * π) * 6 / n), (0, 0)], Rotate[A2, ((2 * π) * 6 / n), (0, 0)], Rotate[A3, ((2 * π) * 6 / n), (0, 0)], Rotate[A4, ((2 * π) * 6 / n), (0, 0)], Rotate[A5, ((2 * π) * 6 / n), (0, 0)], Rotate[A6, ((2 * π) * 6 / n), (0, 0)]) → T6, f_2, g_2, h_2, i_2, j_2, k_2Rotate(A1, ((2 * π) * 7 / n), (0, 0)) → A1'_{14}Rotate(A2, ((2 * π) * 7 / n), (0, 0)) → A2'_{14}Rotate(A3, ((2 * π) * 7 / n), (0, 0)) → A3'_{14}Rotate(A4, ((2 * π) * 7 / n), (0, 0)) → A4'_{14}Rotate(A5, ((2 * π) * 7 / n), (0, 0)) → A5'_{14}Rotate(A6, ((2 * π) * 7 / n), (0, 0)) → A6'_{14}Polygon(Rotate[A1, ((2 * π) * 7 / n), (0, 0)], Rotate[A2, ((2 * π) * 7 / n), (0, 0)], Rotate[A3, ((2 * π) * 7 / n), (0, 0)], Rotate[A4, ((2 * π) * 7 / n), (0, 0)], Rotate[A5, ((2 * π) * 7 / n), (0, 0)], Rotate[A6, ((2 * π) * 7 / n), (0, 0)]) → T7, l_2, m_2, n_2, p_2, q_2, r_2