
Helical Slide with Square Cross Sections
Loading the math board and drawing, please wait…
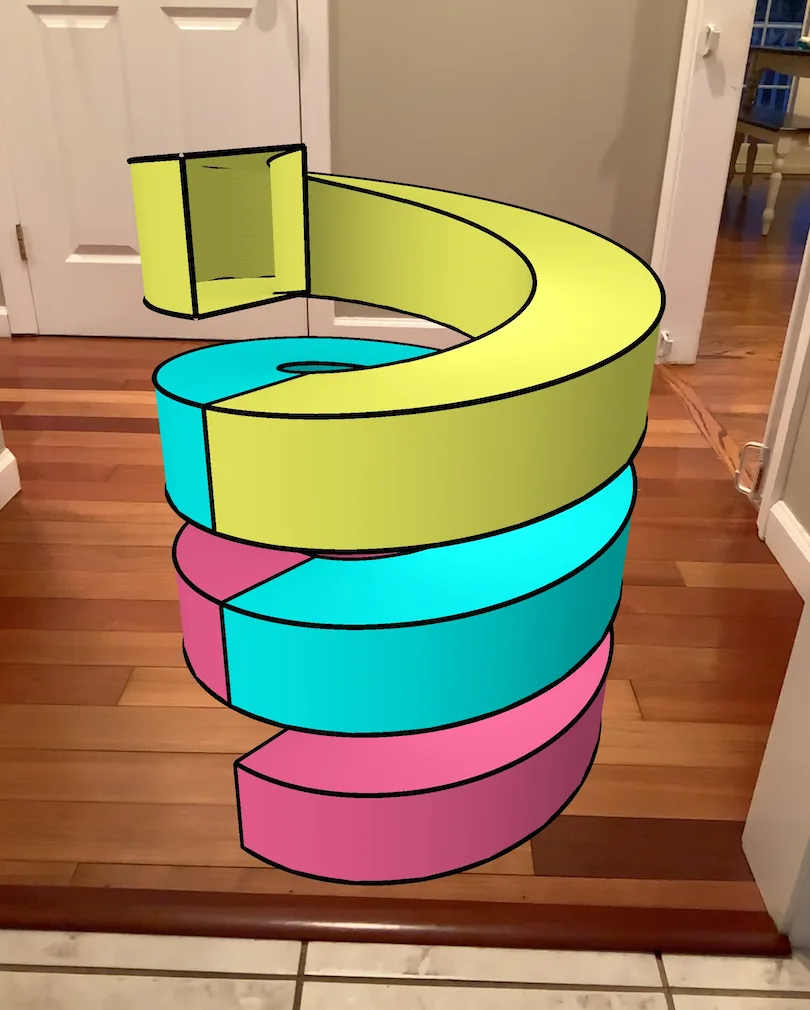
This example demonstrates a helical slide with square cross sections. It involves concepts of coordinate geometry, parametric equations, and solid geometry. Using GeoGebra commands such as Surface, Translate, and CurveCartesian, the helical slide can be constructed. Suitable for high school or university-level solid geometry and coordinate geometry courses.
GeoGebra Commands & Parameters
Surface(((R + (r * cos(v))) * cos(u)), ((R + (r * cos(v))) * sin(u)), (k * u), u, 0, (2 * π), v, 0, (2 * π)) → aTranslate(a, Vector[(0, 0, (2 * r))]) → a'Surface(((R + r) * cos(u)), ((R + r) * sin(u)), v + (u * k), u, 0, (2 * π), v, 0, (k * u) + (2 * r)) → bSurface(((R - r) * cos(u)), ((R - r) * sin(u)), v + (u * k), u, 0, (2 * π), v, 0, (k * u) + (2 * r)) → cTranslate(a, Vector[(0, 0, (2 * (π * k)))]) → a'_1Translate(c, Vector[(0, 0, (2 * (π * k)))]) → c'Translate(b, Vector[(0, 0, (2 * (π * k)))]) → b'Translate(a', Vector[(0, 0, (2 * (π * k)))]) → a''Translate(a, Vector[(0, 0, ((-2 * π) * k))]) → a'_2Translate(a', Vector[(0, 0, ((-2 * π) * k))]) → a''_1Translate(b, Vector[(0, 0, ((-2 * π) * k))]) → b'_1Translate(c, Vector[(0, 0, ((-2 * π) * k))]) → c'_1CurveCartesian(((R + r) * cos(t)), ((R + r) * sin(t)), (k * t), t, 0, (2 * π)) → dCurveCartesian(((R - r) * cos(t)), ((R - r) * sin(t)), (k * t), t, 0, (2 * π)) → eTranslate(e, Vector[(0, 0, ((2 * π) * k))]) → e'Translate(d, Vector[(0, 0, (2 * r))]) → d'_1Translate(e, Vector[(0, 0, (2 * r))]) → e'_1Translate(d'_1, Vector[(0, 0, (2 * (π * k)))]) → fTranslate(d, Vector[(0, 0, ((2 * π) * k))]) → d'Translate(e'_1, Vector[(0, 0, ((2 * π) * k))]) → gTranslate(e, Vector[(0, 0, ((-2 * π) * k))]) → e'_2Translate(d, Vector[(0, 0, ((-2 * π) * k))]) → d'_2Translate(d'_1, Vector[(0, 0, ((-2 * π) * k))]) → hTranslate(e'_1, Vector[(0, 0, ((-2 * π) * k))]) → iSequence(Segment[(R - r, 0, (((2 * π) * i) * k)), (R + r, 0, (((2 * π) * i) * k))], i, -1, 2, 1) → l1Translate(l1, Vector[(0, 0, (2 * r))]) → l1'Sequence(Segment[(R - r, 0, (((2 * π) * i) * k)), (R - r, 0, (((2 * π) * i) * k) + (2 * r))], i, -1, 2, 1) → l2Translate(l2, Vector[((2 * r), 0, 0)]) → l2'