
Forced Vibrations with Damping
Loading the math board and drawing, please wait…
In collections
UQ-Applied Mathematical Analysis
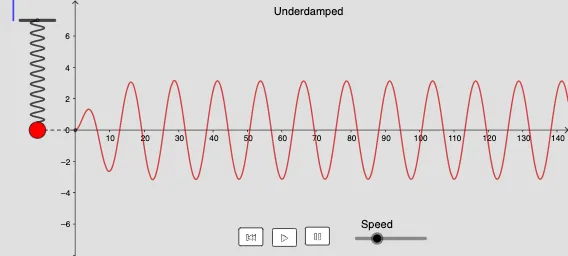
This example demonstrates the dynamic process of forced vibrations with damping. Key mathematical concepts include differential equations and vibration theory. Using GeoGebra commands such as If, Element, and CurveCartesian, the trajectory of the vibration can be constructed. Suitable for high school physics and mathematics courses.
GeoGebra Commands & Parameters
If(c < sqrt(((4 * m) * k)), (((((c * m) * sqrt((-c^(2)) + ((4 * k) * m))) * F_0) * ω^(2)) + (((c * k) * sqrt((-c^(2)) + ((4 * k) * m))) * F_0) + (((((-c) * m^(2)) * sqrt((-c^(2)) + ((4 * k) * m))) * a) * ω^(4)) + (((((-c^(3)) + (((2 * c) * k) * m)) * sqrt((-c^(2)) + ((4 * k) * m))) * a) * ω^(2)) + ((((-c) * k^(2)) * sqrt((-c^(2)) + ((4 * k) * m))) * a) + ((((-2 * m^(3)) * sqrt((-c^(2)) + ((4 * k) * m))) * b) * ω^(4)) + ((((((-2 * c^(2)) * m) + ((4 * k) * m^(2))) * sqrt((-c^(2)) + ((4 * k) * m))) * b) * ω^(2)) + ((((-2 * k^(2)) * m) * sqrt((-c^(2)) + ((4 * k) * m))) * b)) / ((((c^(2) * m^(2)) - ((4 * k) * m^(3))) * ω^(4)) + ((c^(4) - (((6 * c^(2)) * k) * m) + ((8 * k^(2)) * m^(2))) * ω^(2)) + (c^(2) * k^(2)) - ((4 * k^(3)) * m)), If[c > sqrt(((4 * m) * k)), a - ((F_0 * (k - (m * ω^(2))))) / ((c^(2) * ω^(2)) + (k - (m * ω^(2)))^(2)) - ((m * ((-b) + (((c * F_0) * ω^(2))) / ((c^(2) * ω^(2)) + (k - (m * ω^(2)))^(2)) - ((((-c) + sqrt(c^(2) - ((4 * k) * m))) * ((-a) + ((F_0 * (k - (m * ω^(2))))) / ((c^(2) * ω^(2)) + (k - (m * ω^(2)))^(2))))) / ((2 * m))))) / sqrt(c^(2) - ((4 * k) * m)), ((((-F_0) * c) * k) - (((F_0 * c) * m) * ω^(2)) + ((a * c^(3)) * ω^(2)) + ((a * c) * k^(2)) - (((((2 * a) * c) * k) * m) * ω^(2)) + (((a * c) * m^(2)) * ω^(4)) + ((((2 * b) * c^(2)) * m) * ω^(2)) + (((2 * b) * k^(2)) * m) - ((((4 * b) * k) * m^(2)) * ω^(2)) + (((2 * b) * m^(3)) * ω^(4))) / ((((2 * c^(2)) * m) * ω^(2)) + ((2 * k^(2)) * m) - (((4 * k) * m^(2)) * ω^(2)) + ((2 * m^(3)) * ω^(4)))]) → c_2If(c < sqrt(((4 * m) * k)), (((-F_0) * k) + ((F_0 * m) * ω^(2)) + ((a * c^(2)) * ω^(2)) + (a * k^(2)) - ((((2 * a) * k) * m) * ω^(2)) + ((a * m^(2)) * ω^(4))) / ((c^(2) * ω^(2)) + k^(2) - (((2 * k) * m) * ω^(2)) + (m^(2) * ω^(4))), If[c > sqrt(((4 * m) * k)), ((m * ((-b) + (((c * F_0) * ω^(2))) / ((c^(2) * ω^(2)) + (k - (m * ω^(2)))^(2)) - ((((-c) + sqrt(c^(2) - ((4 * k) * m))) * ((-a) + ((F_0 * (k - (m * ω^(2))))) / ((c^(2) * ω^(2)) + (k - (m * ω^(2)))^(2))))) / ((2 * m))))) / sqrt(c^(2) - ((4 * k) * m)), (((-F_0) * k) + ((F_0 * m) * ω^(2)) + ((a * c^(2)) * ω^(2)) + (a * k^(2)) - ((((2 * a) * k) * m) * ω^(2)) + ((a * m^(2)) * ω^(4))) / ((c^(2) * ω^(2)) + k^(2) - (((2 * k) * m) * ω^(2)) + (m^(2) * ω^(4)))]) → c_1If(c < sqrt(((4 * m) * k)), 1, If[c > sqrt(((4 * m) * k)), 2, 3]) → indexIf(index ≟ 1, (F_0 * cos((ω * x))), (F_0 * cos((ω_0 * x)))) → ForceElement(List, index) → SolutionCurveCartesian((2 * sin((((10 * 2) * π) * (j - y_1) / y_l))) + x(B), j, j, y_1, y_0) → SSegment(PS, PS + (0, 0.5)) → endCurveCartesian((2 * sin((((10 * 2) * π) * (j - y_1) / y_l))) + x(B), j, j, y_0, y_1) → SauxSegment(C1, C2) → PlataformVector((0, 0), (0, (2 * Force(t)))) → uSegment(A, A') → LevelSegment((t, 0), A') → LevelTimeTextfield(a) → InputBox1Textfield(b) → InputBox2LaTeX(ω_0, true, true) → text1Textfield(m) → InputBox3Textfield(k) → InputBox4Textfield(F_0) → InputBox5Textfield(ω) → InputBox6Translate(u, (x(B) - 7, y(B))) → u'Element(Cases, index) → MotionTextfield(c) → InputBox7