
Euler's Method
Loading the math board and drawing, please wait…
In collections
SCIE1000
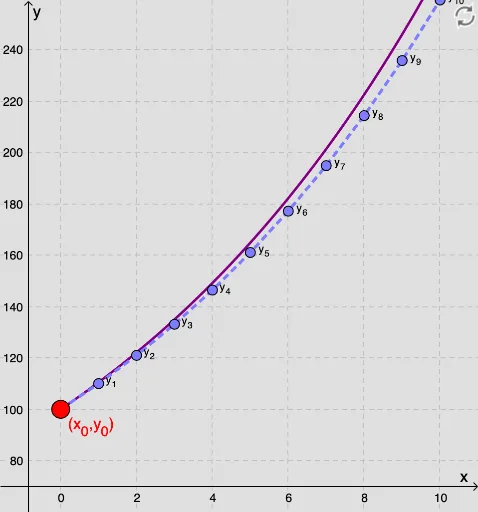
This example demonstrates Euler's method, a numerical technique for solving differential equations. It iteratively calculates to approximate the solution of a differential equation. The example uses GeoGebra commands such as Sequence, PolyLine, and Textfield to show how to approach the solution by setting initial conditions and step size. Suitable for high school math education and students learning differential equations.
GeoGebra Commands & Parameters
Sequence((Element[xns, i], Element[yns, i]), i, 1, 300) → pointsxynsPolyLine(pointsxyns) → fSequence(Element[xns, i], i, 1 + n, 11 + n) → list1Sequence(Element[yns, i], i, 1 + n, 11 + n) → list2Sequence(i, i, n, n + 10) → list3Element(list3, D1) → E1Element(list3, D2) → E2Element(list3, D3) → E3Element(list3, D4) → E4Element(list3, D5) → E5Element(list3, D6) → E6Element(list3, D7) → E7Element(list3, D8) → E8Element(list3, D9) → E9Element(list3, D10) → E10Element(list3, D11) → E11Element(list1, D1) → F1Element(list1, D2) → F2Element(list1, D3) → F3Element(list1, D4) → F4Element(list1, D5) → F5Element(list1, D6) → F6Element(list1, D7) → F7Element(list1, D8) → F8Element(list1, D9) → F9Element(list1, D10) → F10Element(list1, D11) → F11Element(list2, D1) → G1Element(list2, D2) → G2Element(list2, D3) → G3Element(list2, D4) → G4Element(list2, D5) → G5Element(list2, D6) → G6Element(list2, D7) → G7Element(list2, D8) → G8Element(list2, D9) → G9Element(list2, D10) → G10Element(list2, D11) → G11Textfield(Ax) → InputBox1Textfield(Ay) → InputBox2Textfield(F) → InputBox3Textfield(h) → InputBox4Min(list1) → xminMax(list1) → xmaxMin(list2) → yminMax(list2) → ymaxIf(h ≥ 1.5, 0.7, If[1 < h < 1.5, 0.5, If[0.2 < h ≤ 1, 0.2, 0.1]]) → posxSequence(Text["y_{" + (i) + "}", (x(Element[pointsxyns, i + 1]) + posx, y(Element[pointsxyns, i + 1]))], i, 1, 40) → LabelsTableText({{"n", "x_n", "y_n"}, {E1, F1, G1}, {E2, F2, G2}, {E3, F3, G3}, {E4, F4, G4}, {E5, F5, G5}, {E6, F6, G6}, {E7, F7, G7}, {E8, F8, G8}, {E9, F9, G9}, {E10, F10, G10}, {E11, F11, G11}}, "|_") → text1SolveODE(F, x(A), y(A), 120, 0.01) → numericalIntegral1