
Cube of a Binomial
Loading the math board and drawing, please wait…
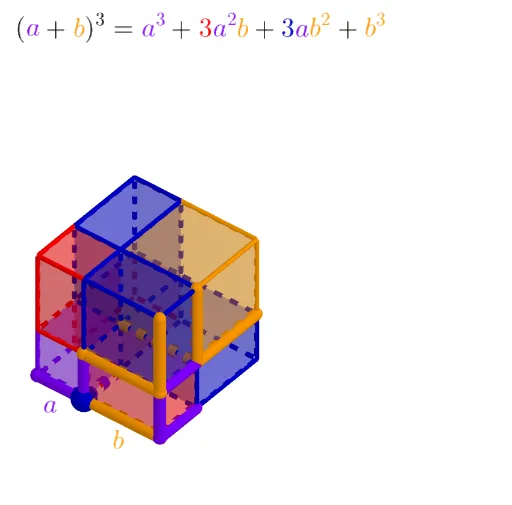
This example demonstrates the cube of a binomial. It involves core concepts of polynomial expansion and solid geometry. Using GeoGebra commands such as Segment, Point, Polygon, Prism, etc., a clear cube model can be constructed. Suitable for high school mathematics education, helping students understand the basic principles of polynomial expansion and solid geometry.
GeoGebra Commands & Parameters
Segment(A, B) → fPoint(f) → IPolygon(A, I, L, J) → q1, a_1, i, l, jPrism(q1, K) → b, P, edgeIP, edgeLQ, edgeJR, edgeKP, edgePQ, edgeQR, edgeKR, Q, R, faceAIPK, faceILQP, faceJLQR, faceAJRK, faceKPQR, edgeAKPrism(faceKPQR, D) → d, V, edgePV, edgeQW, edgeRZ, edgeDV, edgeVW, edgeWZ, edgeDZ, W, Z, faceDKPV, facePQWV, faceQRZW, faceDKRZ, faceDVWZ, edgeDKMin(1, A2) → A3Prism(faceILQP, B) → c, S, edgeLS, edgeQT, edgePU_1, edgeBS, edgeST, edgeTU, edgeBU, T, U, faceBILS, faceLQTS, facePQTU, faceBIPU, faceBSTU, edgeBIPrism(facePQWV, U) → e, A_1, edge1, edge5, edge4, edge2, edge6, edge7, edge3, B_1, C_1, face1, face3, face5, face2, face4, edgePUPrism(faceJLQR, D_1) → g, E_1, edge8, edge11, edge10, edge12, edge14, edge15, edge13, F_1, G_1, face6, face7, face9, face8, face10, edge9Prism(faceQRZW, G_1) → h, H_1, edge17, edge19, edge18, edge20, edge22, edge23, edge21, I_1, J_1, face11, face13, face14, face12, face15, edge16Prism(faceLQTS, D_1) → k, K_1, edge25, edge27, edge26, edge28, edge30, edge31, edge29, L_1, M_1, face16, face18, face19, face17, face20, edge24Prism(face3, K_1) → m, N_1, edge33, edge35, edge34, edge36, edge38, edge39, edge37, O_1, P_1, face21, face23, face24, face22, face25, edge32Midpoint(A, I) → Q_1Midpoint(I, B) → R_1Max(0, Min[1, A2 - 1]) → A4Max(0, Min[1, A2 - 2]) → A5Vector(A, A_2) → uVector(A, D_2) → vVector(A, E_2) → wVector(A, H / 3) → nTranslate(m, Vector[((3 * n) * A3)]) → m'Translate(c, Vector[(n * A3)]) → c'Translate(d, Vector[(n * A3)]) → d'Translate(e, Vector[((2 * n) * A3)]) → e'Translate(g, Vector[(n * A3)]) → g'Translate(h, Vector[((2 * n) * A3)]) → h'Translate(k, Vector[((2 * n) * A3)]) → k'Line(S_1, T_1) → pLine(T_1, U_1) → qLine(S_1, U_1) → rMidpoint(T_1, U_1) → V_1Ray(S_1, V_1) → sRay(S_1, W_1) → tAngle(t, s) → αRotate(d', (-((α * A4))), q) → d''Rotate(c', (-((α * A4))), p) → c''Rotate(g', (α * A4), r) → g''Vector(S_1, Z_1) → u_1Vector(T_1, Z_1) → v_1Vector(U_1, Z_1) → w_1Translate(q, w_1) → q'Translate(r, u_1) → r'Translate(p, v_1) → p'Rotate(e', (-((α * A4))), p') → e''Rotate(h', (-((α * A4))), q') → h''Rotate(k', (α * A4), r') → k''Translate(B, Vector[(n * A3)]) → B'Translate(I, Vector[(n * A3)]) → I'Segment(B', I') → edgeBI'Translate(S, Vector[(n * A3)]) → S'Translate(B, Vector[(n * A3)]) → B'_1Segment(S', B'_1) → edgeBS'Translate(B, Vector[(n * A3)]) → B'_2Translate(U, Vector[(n * A3)]) → U'Segment(B'_2, U') → edgeBU'Rotate(B', (-((α * A4))), p) → B''Rotate(I', (-((α * A4))), p) → I''Segment(B'', I'') → edgeBI''Rotate(S', (-((α * A4))), p) → S''Rotate(B'_1, (-((α * A4))), p) → B_2Segment(S'', B_2) → edgeBS''Rotate(B'_2, (-((α * A4))), p) → C_2Rotate(U', (-((α * A4))), p) → U''Segment(C_2, U'') → edgeBU''Vector(A, K) → b_1Translate(B, Vector[b_1 + ((2 * n) * A3)]) → B'_3Translate(I, Vector[b_1 + ((2 * n) * A3)]) → I'_1Segment(B'_3, I'_1) → edgeBI'_1Translate(S, Vector[b_1 + ((2 * n) * A3)]) → S'_1Translate(B, Vector[b_1 + ((2 * n) * A3)]) → B'_4Segment(S'_1, B'_4) → edgeBS'_1Translate(U, Vector[((2 * n) * A3)]) → U'_1Translate(C_1, Vector[((2 * n) * A3)]) → F_2Segment(U'_1, F_2) → edge3'Rotate(U'_1, (-((α * A4))), p') → G_2Rotate(F_2, (-((α * A4))), p') → H_2Segment(G_2, H_2) → edge3''Rotate(S'_1, (-((α * A4))), p') → I_2Rotate(B'_4, (-((α * A4))), p') → J_2Segment(I_2, J_2) → f_1Rotate(B'_3, (-((α * A4))), p') → K_2Rotate(I'_1, (-((α * A4))), p') → L_2Segment(K_2, L_2) → g_1Segment(B, I) → h_1Translate(Q, Vector[((3 * n) * A3)]) → Q'Translate(A_1, Vector[((3 * n) * A3)]) → M_2Segment(Q', M_2) → edge1'Translate(A_1, Vector[((3 * n) * A3)]) → N_2Translate(P_1, Vector[((3 * n) * A3)]) → O_2Segment(N_2, O_2) → edge34'Translate(B_1, Vector[((3 * n) * A3)]) → P_2Translate(A_1, Vector[((3 * n) * A3)]) → Q_2Segment(P_2, Q_2) → edge6'