
球极平面投影演示
几何画板及绘图内容加载中,请稍等……
所属专题
intersection: surface-surface, curve-curve
intersection: surface-surface, curve-curve
intersection: surface-surface, curve-curve
intersection: surface-surface, curve-curve
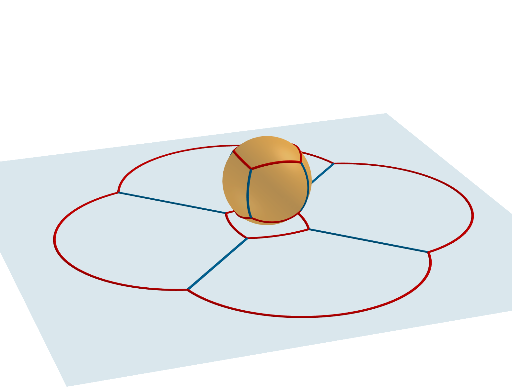
该范例演示了球极平面投影(Stereographic projection)这一经典几何变换,将球面上的点映射到平面上,并展示其保角性质。核心数学概念包括三维球面与二维平面的映射关系、正交直线、圆弧、平移变换以及球体与平面的相交结构。作图要点:使用GeoGebra命令OrthogonalLine构造正交线,Arc绘制圆弧,Point定义关键点,Translate实现平移,Sphere创建球体,If进行条件判断,Segment连接线段;对象包括多个点(A1-E1、A2-E2等)和辅助几何元素,通过平移和投影关系构建出完整的投影示意图。适合高中及以上学段学习立体几何、解析几何或复变函数入门时使用,也可用于大学数学中理解黎曼球面与复平面的对应关系。
GeoGebra 命令及参数
OrthogonalLine((0, 0, 0), Plane[D1, D2, (0, 0, 0)]) → F1OrthogonalLine((0, 0, 0), Plane[D2, D7, (0, 0, 0)]) → F2OrthogonalLine((0, 0, 0), Plane[D7, D8, (0, 0, 0)]) → F5Arc(Circle[(0, 0, 0), 1, F1], D1, D2) → G1Arc(Circle[(0, 0, 0), 1, F2], D2, D7) → G2OrthogonalLine((0, 0, 0), Plane[D3, D1, (0, 0, 0)]) → F3Arc(Circle[(0, 0, 0), 1, F3], D3, D1) → G3OrthogonalLine((0, 0, 0), Plane[D7, D3, (0, 0, 0)]) → F4Arc(Circle[(0, 0, 0), 1, F4], D7, D3) → G4Point((0, 0, 0), Vector[UnitVector[Vector[D1] + Vector[D2]]]) → H1Point((0, 0, 0), Vector[UnitVector[Vector[D2] + Vector[D7]]]) → H2Arc(Circle[E1, E2, I1], E2, E1) → J1Arc(Circle[E2, E7, I2], E7, E2) → J2Point((0, 0, 0), Vector[UnitVector[Vector[D3] + Vector[D1]]]) → H3Arc(Circle[E3, E1, I3], E1, E3) → J3Point((0, 0, 0), Vector[UnitVector[Vector[D7] + Vector[D3]]]) → H4Arc(Circle[E7, E3, I4], E3, E7) → J4Arc(Circle[(0, 0, 0), 1, F5], D7, D8) → G5Point((0, 0, 0), Vector[UnitVector[Vector[D8] + Vector[D7]]]) → H5Arc(Circle[E8, E7, I5], E7, E8) → J5OrthogonalLine((0, 0, 0), Plane[D8, D6, (0, 0, 0)]) → F6Arc(Circle[(0, 0, 0), 1, F6], D8, D6) → G6Point((0, 0, 0), Vector[UnitVector[Vector[D6] + Vector[D8]]]) → H6Arc(Circle[E6, E8, I6], E8, E6) → J6OrthogonalLine((0, 0, 0), Plane[D2, D6, (0, 0, 0)]) → F7Arc(Circle[(0, 0, 0), 1, F7], D2, D6) → G7Point((0, 0, 0), Vector[UnitVector[Vector[D2] + Vector[D6]]]) → H7Arc(Circle[E2, E6, I7], E6, E2) → J7OrthogonalLine((0, 0, 0), Plane[D3, D5, (0, 0, 0)]) → F8Arc(Circle[(0, 0, 0), 1, F8], D3, D5) → G8Point((0, 0, 0), Vector[UnitVector[Vector[D3] + Vector[D5]]]) → H8Arc(Circle[E3, E5, I8], E5, E3) → J8OrthogonalLine((0, 0, 0), Plane[D4, D1, (0, 0, 0)]) → F9Arc(Circle[(0, 0, 0), 1, F9], D4, D1) → G9Point((0, 0, 0), Vector[UnitVector[Vector[D4] + Vector[D1]]]) → H9Arc(Circle[E4, E1, I9], E1, E4) → J9OrthogonalLine((0, 0, 0), Plane[D6, D4, (0, 0, 0)]) → F10Arc(Circle[(0, 0, 0), 1, F10], D6, D4) → G10Point((0, 0, 0), Vector[UnitVector[Vector[D6] + Vector[D4]]]) → H10Arc(Circle[E6, E4, I10], E4, E6) → J10OrthogonalLine((0, 0, 0), Plane[D4, D5, (0, 0, 0)]) → F11Arc(Circle[(0, 0, 0), 1, F11], D4, D5) → G11Point((0, 0, 0), Vector[UnitVector[Vector[D4] + Vector[D5]]]) → H11Arc(Circle[E4, E5, I11], E5, E4) → J11OrthogonalLine((0, 0, 0), Plane[D5, D8, (0, 0, 0)]) → F12Arc(Circle[(0, 0, 0), 1, F12], D5, D8) → G12Point((0, 0, 0), Vector[UnitVector[Vector[D5] + Vector[D8]]]) → H12Arc(Circle[E5, E8, I12], E8, E5) → J12Translate(J1, Vector[(0, 0, -1)]) → K1Translate(J2, Vector[(0, 0, -1)]) → K2Translate(J3, Vector[(0, 0, -1)]) → K3Sphere((0, 0, 0), 1) → eIf(¬Defined[J5], Segment[E7, E8]) → K14If(¬Defined[J7], Segment[E2, E6]) → K15If(¬Defined[J8], Segment[E3, E5]) → K16If(¬Defined[J9], Segment[E4, E1]) → K17Segment((0, 0, 1), E1) → L1Segment((0, 0, 1), E2) → L2Segment((0, 0, 1), E3) → L3Segment((0, 0, 1), E4) → L4Segment((0, 0, 1), E5) → L5Segment((0, 0, 1), E6) → L6Segment((0, 0, 1), E7) → L7Segment((0, 0, 1), E8) → L8