
勾股定理的面积剖分演示(一)
几何画板及绘图内容加载中,请稍等……
所属专题
Mathematics Form 1
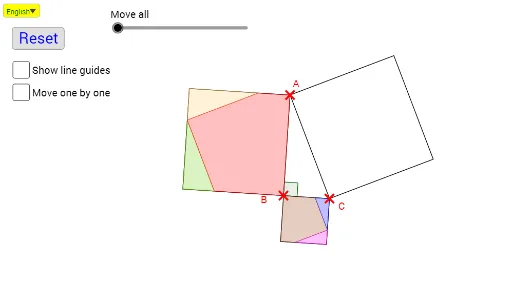
① 本范例通过将直角三角形三边上的正方形进行面积剖分与重组,直观展示勾股定理中两直角边平方和等于斜边平方的几何关系。② 核心数学概念是勾股定理(Pythagorean Theorem)以及面积守恒的剖分证明方法,涉及平面图形(三角形、正方形、半圆)的面积计算与比较。③ 作图要点:从构造摘要可见,使用了半圆(Semicircle)、中点(Midpoint)、点(Point)、线段(Segment)、旋转(Rotate)、射线(Ray)、相交(Intersect)、直线(Line)、垂线(OrthogonalLine)、距离(Distance)、最大值/最小值(Max/Min)、圆(Circle)、多边形(Polygon)、向量(Vector)、平移(Translate)、角(Angle)等GeoGebra命令,通过构造辅助线、剖分区域并动态调整,实现面积的重组与对比。④ 适合初中几何教学或数学科普,用于帮助学生理解勾股定理的几何证明,也可作为动态几何课件设计的参考。
GeoGebra 命令及参数
Semicircle(C, A) → cMidpoint(A, C) → C1Point(c) → BSegment(A, B) → aSegment(B, C) → bSegment(A, C) → dRotate(A, 90°, B) → A2Rotate(B, -90°, A) → A1Segment(A, A1) → eSegment(A1, A2) → fSegment(A2, B) → gRotate(B, 90°, C) → B2Rotate(C, -90°, B) → B1Segment(B, B1) → hSegment(B1, B2) → iSegment(B2, C) → jRotate(A, -90°, C) → C2Rotate(C, 90°, A) → C3Segment(A, C3) → kSegment(C3, C2) → lSegment(C2, C) → mRotate(A, -45°, B) → A'Ray(B, A') → nIntersect(d, n) → DLine(D, a) → pLine(D, b) → qIntersect(q, a) → A3Intersect(p, b) → B3Line(A3, k) → rLine(B3, m) → sOrthogonalLine(B3, s) → tIntersect(s, h) → B6Intersect(t, j) → B4Intersect(r, g) → A4OrthogonalLine(A4, r) → c_1OrthogonalLine(A3, r) → d_1Intersect(d_1, e) → A6Intersect(c_1, f) → A5OrthogonalLine(B6, s) → a_1Intersect(a_1, i) → B5Segment(A4, A5) → f_1Segment(A5, A6) → g_1Segment(B3, B4) → h_1Segment(B4, B5) → i_1Distance(A4, A5) → LenS1Distance(B4, B5) → LenS2Max(LenS1, LenS2) → BLenMin(LenS1, LenS2) → SLenCircle(A, LenS1) → q_1Intersect(q_1, k, 1) → C5Intersect(q_1, d, 1) → C8Line(C5, d) → l_1Line(C8, k) → m_1Intersect(m_1, l) → C7Intersect(l_1, m) → C6Intersect(l_1, m_1) → C4Line(C3, C4) → p_1Line(C, p_1) → r_1OrthogonalLine(C7, p_1) → n_1Line(C5, n_1) → s_1Segment(C8, C6) → t_1Intersect(p_1, t_1) → C10Intersect(r_1, t_1) → C9Intersect(p_1, n_1) → C11Intersect(p_1, s_1) → C12Segment(C3, C4) → a_2Segment(C4, C10) → b_2Segment(C, C9) → c_2Segment(C11, C7) → h_2Segment(C5, C12) → i_2Distance(A, A3) → LenT1Distance(A, A6) → LenT2Distance(B, B6) → LenT4Distance(B, B3) → LenT3Line(H, a) → s_2Line(H, b) → t_2Circle(H, LenT1) → c_3Circle(H, LenT2) → d_3Intersect(c_3, t_2, 2) → H2Intersect(d_3, s_2, 2) → H1Polygon(H, H1, H2) → poly4, h2, h_3, h1Line(I, a) → a_3Line(I, b) → b_3Circle(I, LenT1) → k_3Circle(I, LenT2) → p_3Intersect(p_3, b_3, 2) → I1Intersect(k_3, a_3, 1) → I2Polygon(I, I1, I2) → poly5, i2, i_3, i1Line(K, a) → m_3Line(K, b) → n_3Circle(K, LenT3) → s_3Circle(K, LenT4) → t_3Intersect(t_3, m_3, 1) → K2Intersect(s_3, n_3, 1) → K1Polygon(K, K2, K1) → poly7, k1, k_4, k2Line(L, a) → a_4Line(L, b) → b_4Circle(L, LenT3) → c_4Circle(L, LenT4) → d_4Intersect(c_4, b_4, 2) → L3Intersect(d_4, a_4, 2) → L2Line(M, a) → e_4Line(M, b) → f_4Circle(M, LenT3) → h_4Circle(M, LenT4) → p_4Intersect(h_4, e_4, 1) → M2Intersect(p_4, f_4, 2) → M1Line(N, a) → i_4Line(N, b) → n_4Circle(N, LenT3) → q_4Circle(N, LenT4) → r_4Intersect(q_4, i_4, 2) → N2Intersect(r_4, n_4, 1) → N1Polygon(N, N1, N2) → poly10, n2, n_5, n1Vector(I, C11) → u3Translate(I, v3) → I'Translate(I1, v3) → I1'Translate(I2, v3) → I2'Polygon(I', I1', I2') → poly5', i2', i', i1'Vector(H, C9) → u4Vector(K, C12) → u6Translate(K, v6) → K'Translate(K2, v6) → K2'Translate(K1, v6) → K1'Polygon(K', K2', K1') → poly7', k1', k', k2'Vector(N, C9) → u9Translate(N, v9) → N'Translate(N1, v9) → N1'Translate(N2, v9) → N2'Polygon(N', N1', N2') → poly10', n2', n', n1'Translate(H, v5) → H'Translate(H1, v5) → H1'Translate(H2, v5) → H2'Polygon(H', H1', H2') → poly4', h2', h', h1'OrthogonalLine(E, b) → b_1OrthogonalLine(E, a) → e_1Circle(E, LenT1) → k_1Circle(E, Distance[A, B]) → d_2Intersect(k_1, e_1, 1) → E1Intersect(d_2, b_1, 2) → E2Line(E2, b) → j_1Circle(E2, LenT2) → e_2Intersect(e_2, j_1, 1) → E3Line(E3, m) → f_2Line(E1, d) → g_2Intersect(f_2, g_2) → E4Polygon(E, E1, E4, E3, E2) → poly1, e_3, e1, g_3, f_3, e2Line(F, b) → j_2Line(F, a) → k_2Circle(F, Distance[B, C]) → p_2Intersect(p_2, k_2, 1) → F1Circle(F, LenT4) → q_2Intersect(q_2, j_2, 2) → F3Line(F1, b) → l_2Circle(F1, LenT3) → r_2Intersect(r_2, l_2, 2) → F4Line(F4, d) → m_2Line(F3, k) → n_2Intersect(m_2, n_2) → F5Polygon(F, F1, F4, F5, F3) → poly2, f_5, f1, f4, f5, f3Vector(E, C10) → u1Translate(E, v1) → E'Translate(E1, v1) → E1'Translate(E4, v1) → E4'Translate(E3, v1) → E3'Translate(E2, v1) → E2'Polygon(E', E1', E4', E3', E2') → poly1', e', e1', e4', e3', e2'Vector(F, C10) → u2Translate(F, v2) → F'Translate(F1, v2) → F1'Translate(F4, v2) → F4'Translate(F5, v2) → F5'Translate(F3, v2) → F3'Polygon(F', F1', F4', F5', F3') → poly2', f', f1', f4', f5', f3'Circle(B, S90) → q_3Intersect(q_3, a, 1) → GIntersect(q_3, b, 1) → JRotate(B, -90°, J) → B'Translate(E, w1) → E'_1Translate(E1, w1) → E1'_1Translate(E4, w1) → E4'_1Translate(E3, w1) → E3'_1Translate(E2, w1) → E2'_1Polygon(E'_1, E1'_1, E4'_1, E3'_1, E2'_1) → poly1'_1, e'_1, e1'_1, e4'_1, e3'_1, e2'_1Translate(F, w2) → F'_1Translate(F1, w2) → F1'_1Translate(F4, w2) → F4'_1Translate(F5, w2) → F5'_1Translate(F3, w2) → F3'_1Polygon(F'_1, F1'_1, F4'_1, F5'_1, F3'_1) → poly2'_1, f'_1, f1'_1, f4'_1, f5'_1, f3'_1Translate(I, w3) → I'_1Translate(I1, w3) → I1'_1Translate(I2, w3) → I2'_1Polygon(I'_1, I1'_1, I2'_1) → poly5'_1, i2'_1, i'_1, i1'_1Translate(H, w4) → H'_1Translate(H1, w4) → H1'_1Translate(H2, w4) → H2'_1Polygon(H'_1, H1'_1, H2'_1) → poly4'_1, h2'_1, h'_1, h1'_1Translate(K, w6) → K'_1Translate(K2, w6) → K2'_1Translate(K1, w6) → K1'_1Polygon(K'_1, K2'_1, K1'_1) → poly7'_1, k1'_1, k'_1, k2'_1Translate(N, w9) → N'_1Translate(N1, w9) → N1'_1Translate(N2, w9) → N2'_1Polygon(N'_1, N1'_1, N2'_1) → poly10'_1, n2'_1, n'_1, n1'_1Angle(C, B, A) → αSelectedIndex(Bahasa) → nn