
针孔相机3D视图(草稿)
几何画板及绘图内容加载中,请稍等……
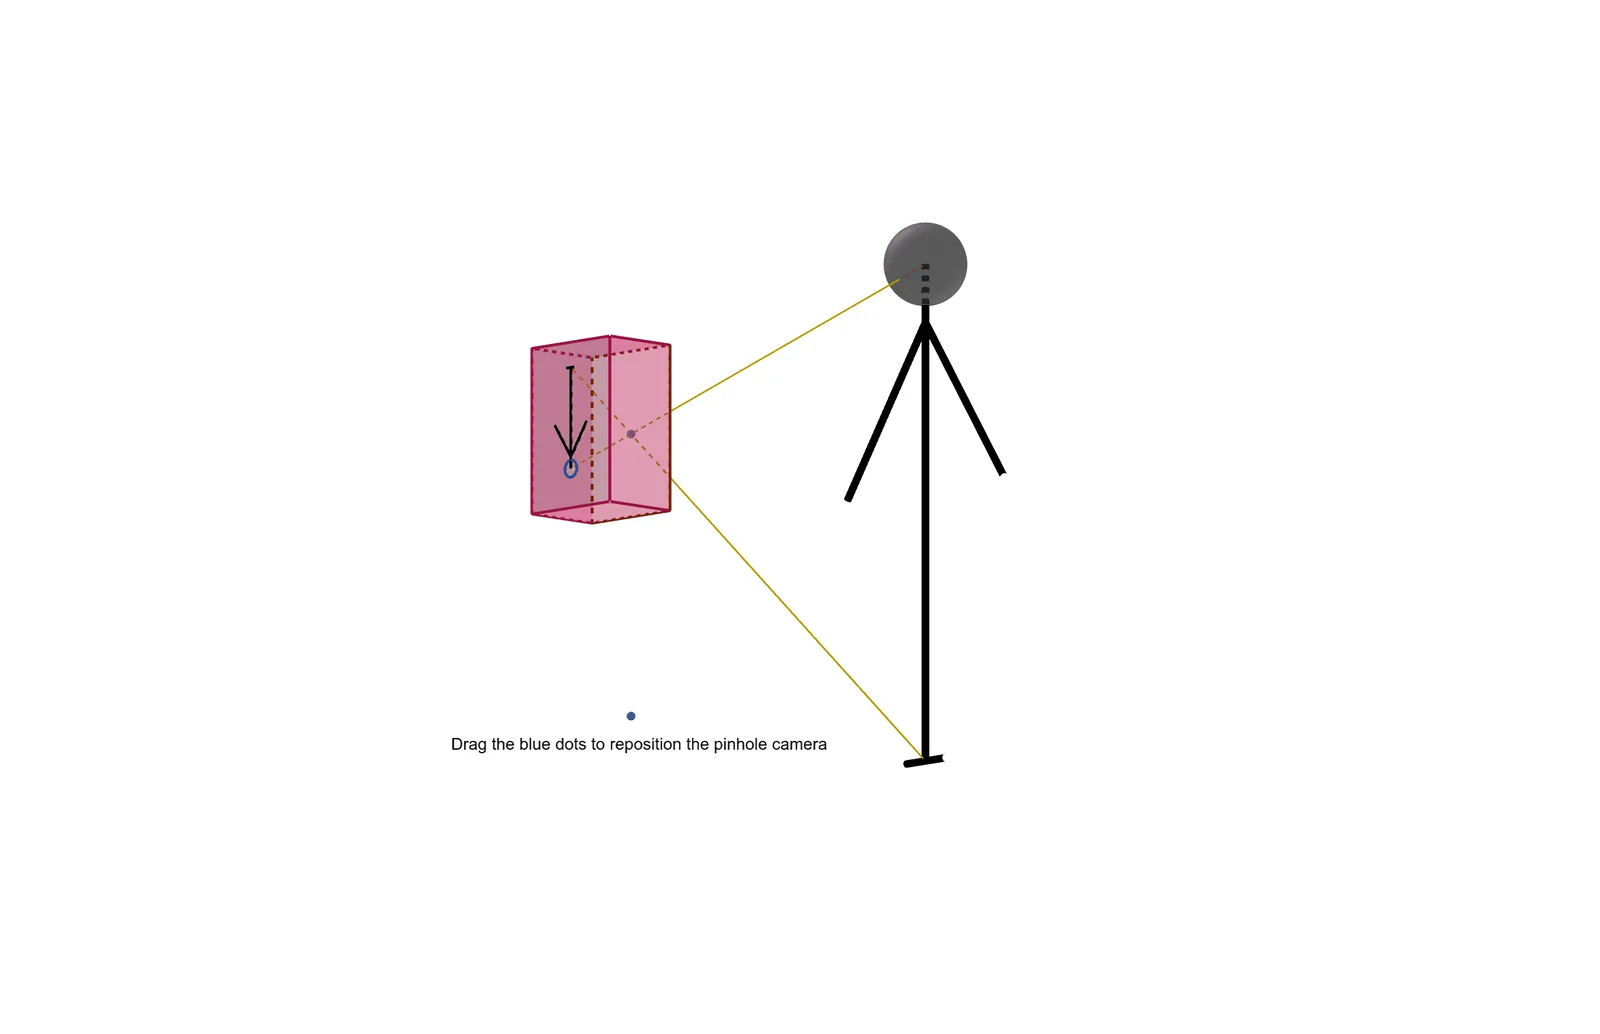
该范例通过三维几何构造直观演示了针孔相机的成像原理,即物体通过小孔在像平面上形成倒立实像的过程。核心数学概念包括相似三角形、直线与平面的交点、以及三维空间中的投影关系。作图要点:使用GeoGebra的Segment、Point、OrthogonalLine、Sphere、Polygon、Prism、Plane、Line、Intersect、IntersectPath等命令,构建了针孔点、物体、像平面以及连接物体与像点的光线,并通过多个多边形和棱柱表示相机机身和像框。适合高中或大学低年级学生学习立体几何、投影几何以及光学成像的数学基础,也可用于物理课中讲解小孔成像原理。
GeoGebra 命令及参数
Segment(C, D) → gPoint(g) → VOrthogonalLine(V, g, xOyPlane) → g_1Point(g_1) → WOrthogonalLine(W, h_1) → i_1Point(i_1) → ZSphere(B, 1.5) → aSegment(A, B) → fPoint(f) → ESegment(F, E) → hSegment(E, G) → iPolygon(Fr1, Fr4, Fr3, Fr2) → q1, fr1, fr4, fr3, fr2Prism(q1, -3) → b, H, edgeFr1H, edgeFr4I, edgeFr3J, edgeFr2K, edgeHI, edgeIJ, edgeJK, edgeHK, I, J, K, faceFr1Fr4IH, faceFr3Fr4IJ, faceFr2Fr3JK, faceFr1Fr2KH, faceHIJKPlane(I, H, K) → pLine(B, P) → jLine(A, P) → kLine(E, P) → lLine(G, P) → mLine(F, P) → nLine(C, P) → qLine(D, P) → rIntersect(r, p) → LIntersect(q, p) → MIntersect(n, p) → NIntersect(m, p) → OIntersect(l, p) → QIntersect(k, p) → RIntersect(j, p) → SIntersect(f, a) → T,Line(T, P) → sIntersect(s, p) → USegment(M, L) → tSegment(R, S) → dSegment(Q, O) → eSegment(Q, N) → f_1Line(T, P) → j_1Intersect(j_1, p) → A_1Sphere(S, A_1) → cSegment(B, S) → k_1Segment(V, R) → l_1Point(i_1) → B_1Segment(F, N) → n_1Segment(G, O) → p_1IntersectPath(p, c) → c_1
AI 绘图提示语参考
绘制一个三维针孔相机模型:先构造一个长方体作为相机机身,在其前表面中心附近放置一个小孔点,并从此点向相机内部作一条垂线,在垂线上取一点作为成像平面上的参考点。在相机前方放置一个物体,由若干线段和点构成,从物体上的多个关键点分别向小孔点作直线,这些直线穿过小孔后与成像平面相交,得到一系列交点,连接这些交点形成倒立的像。在物体上放置一个球体,球体与物体的一条边相交,从交点向小孔作线,再与成像平面相交,得到额外的像点。最后在成像平面上绘制一个圆,表示像的轮廓。
以上提示语为根据原始绘图命令整理而来,仅供参考。