
三维针孔相机可视化模型
几何画板及绘图内容加载中,请稍等……
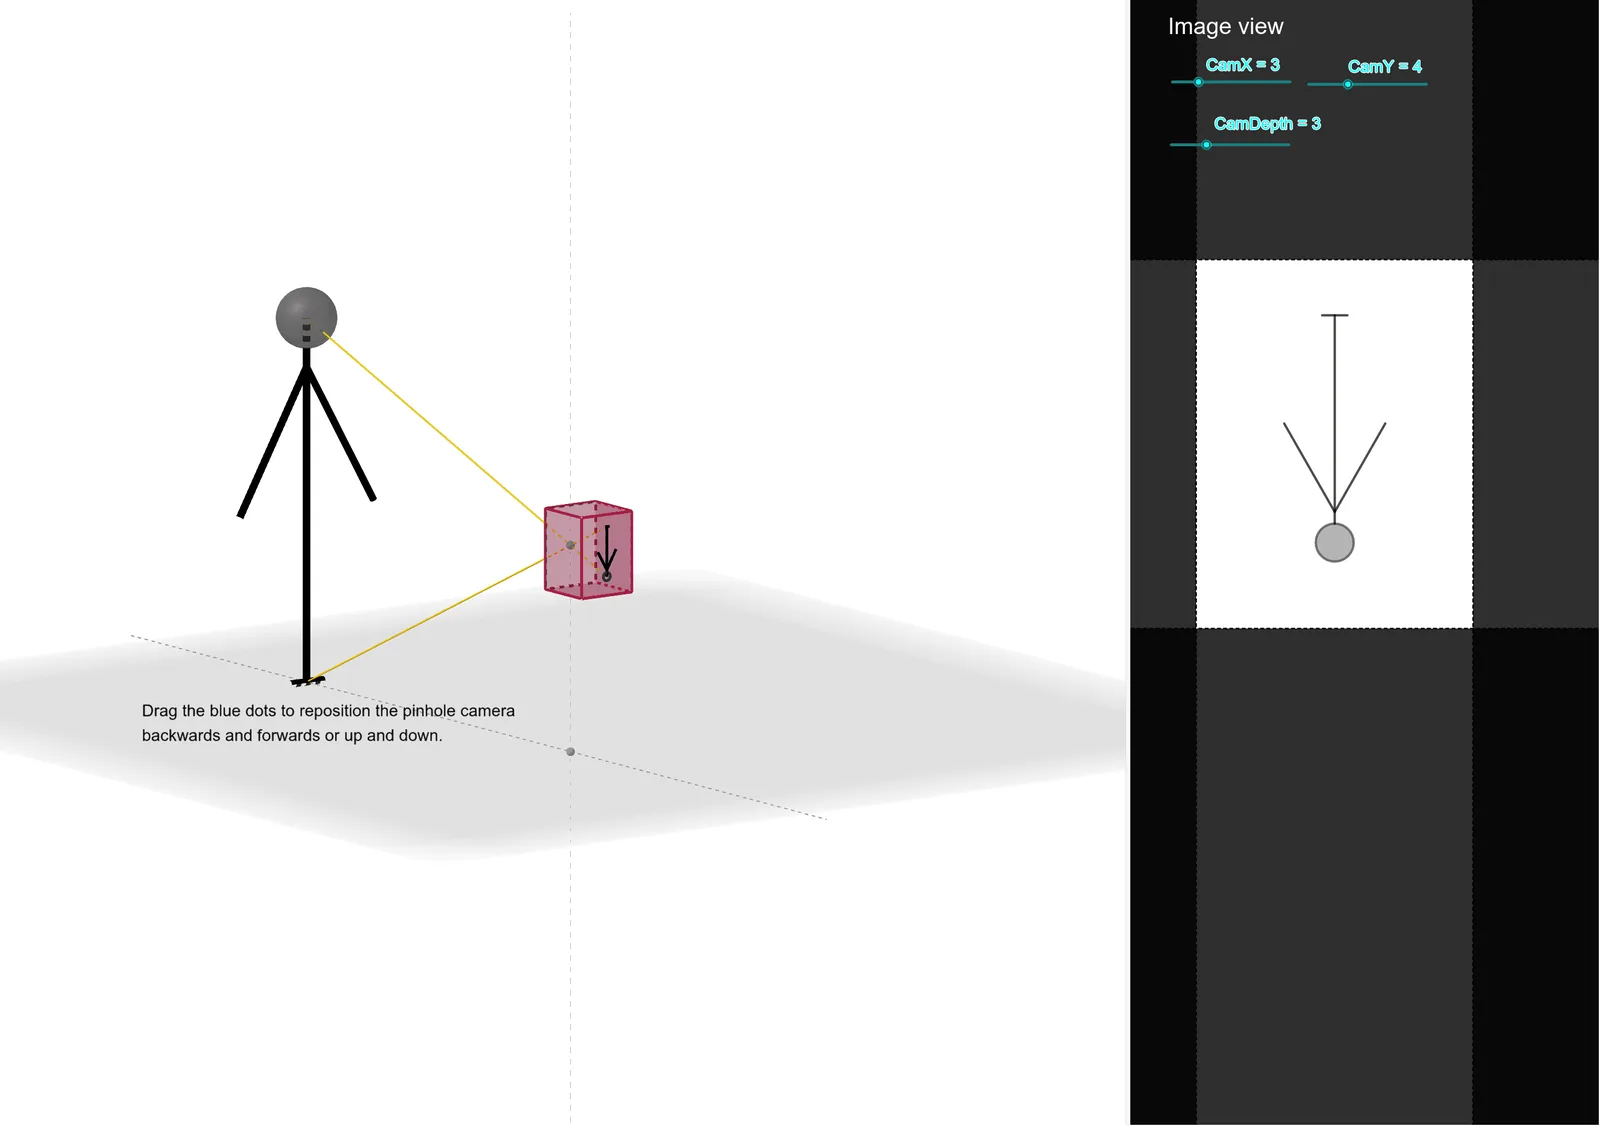
该范例通过GeoGebra三维视图构建了一个可旋转的针孔相机模型,直观展示小孔成像原理中物体、小孔与像平面之间的几何关系。核心数学概念包括相似三角形、直线与平面的交点、透视投影以及三维空间中的几何变换。作图要点:利用Segment、Point、OrthogonalLine、Line等命令建立相机光轴与物体轮廓,通过Polygon、Prism构造三维物体,使用Intersect、IntersectPath计算光线与像平面的交点,并借助Sphere、Circle辅助显示小孔与视场范围。模型包含多个可调节参数(如CamDepth、CamX、CamY)和滑块,便于动态观察成像大小与位置变化。适合高中及以上学生学习立体几何、相似三角形应用以及光学成像原理,也可用于大学物理或计算机图形学入门教学。
GeoGebra 命令及参数
Segment(C, D) → gPoint(g) → VOrthogonalLine(V, g, xOyPlane) → g_1Point(g_1) → WOrthogonalLine(W, h_1) → i_1Point(i_1) → ZLine(B, P) → jPolygon(Fr1, Fr4, Fr3, Fr2) → q1, fr1, fr4, fr3, fr2OrthogonalLine(Z, q1) → r_1Prism(q1, (-CamDepth)) → b, H, edge1, edge2, edge3, edge4, edge5, edge6, edge7, edge8, I, J, K, face1, face2, face3, face4, face5Intersect(r_1, p) → I_1Intersect(j, p) → SSphere(B, 1.5) → aSegment(A, B) → fPoint(f) → ESegment(F, E) → hSegment(E, G) → iLine(A, P) → kLine(E, P) → lLine(G, P) → mLine(F, P) → nLine(C, P) → qLine(D, P) → rIntersect(r, p) → LIntersect(q, p) → MIntersect(n, p) → NIntersect(m, p) → OIntersect(l, p) → QIntersect(k, p) → RIntersect(f, a) → T,Line(T, P) → sIntersect(s, p) → USegment(M, L) → tSegment(R, S) → dSegment(Q, O) → eSegment(Q, N) → f_1Line(T, P) → j_1Intersect(j_1, p) → A_1Sphere(S, A_1) → cSegment(B, S) → k_1Segment(V, R) → l_1Segment(F, N) → n_1Segment(G, O) → p_1IntersectPath(p, c) → c_1Circle(SSSS, AA) → s_1Segment(RR, AA) → t_1Segment(MM, LL) → a_1Segment(NNNN, QQ) → b_1Segment(QQ, OO) → f_2
AI 绘图提示语参考
绘制一个3D针孔相机模型,包括相机主体、物体和成像平面。首先建立相机主体,然后放置物体并确定成像平面的位置。通过调整相机深度和位置,观察图像大小和方向的变化。
以上提示语为根据原始绘图命令整理而来,仅供参考。