
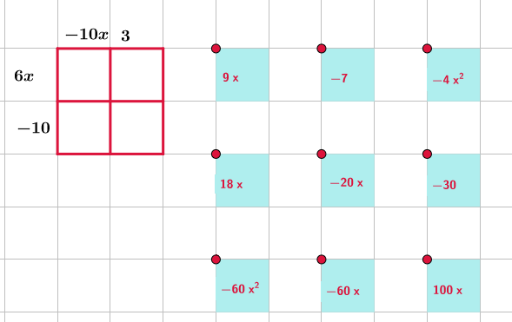
二项式乘法几何演示
几何画板及绘图内容加载中,请稍等……
所属专题
Algebra 1
这个范例演示了二项式的乘法过程。核心数学概念包括多项式乘法和几何表示。通过使用GeoGebra命令如Segment, RandomElement, Polynomial等,可以动态展示乘法过程中的每一项。适合初中及以上学生学习多项式的乘法和几何表示。
GeoGebra 命令及参数
Segment(A, C) → fSegment(A, F) → gSegment(F, H) → hSegment(C, H) → iSegment(B, G) → jSegment(D, E) → kRandomElement(list1) → mRandomElement(list2) → nRandomElement(list3) → uRandomElement(list4) → vPolynomial((m * x) + u) → pPolynomial((n * x) + v) → qPolynomial((p(x) * q(x))) → rPolynomial(((m * x) * (n * x))) → sPolynomial(((n * x) * u)) → tPolynomial(((m * x) * v)) → f_1Polynomial((u * v)) → g_1Polynomial(((m + n) * x^(2))) → h_1Polynomial(((m + v) * x)) → p_1Polynomial(((n + u) * x)) → q_1Polynomial(u + v) → r_1Polynomial(((m * n) * x)) → s_1Intersect(g, h) → IIntersect(h, j) → JIntersect(j, k) → KIntersect(g, k) → LDistance(I, J) → distanceIJPoint(Circle[M, 2]) → NSegment(M, N) → lOrthogonalLine(M, l) → bOrthogonalLine(N, l) → cDistance(M, b) → distanceMbPoint(Circle[M, 2]) → OSegment(M, O) → dRotate(M, 270°, M) → M'Rotate(O, 270°, M) → O'Segment(M', O') → d'OrthogonalLine(O', d') → eIntersect(c, e) → PPolygon(M, N, P, O') → poly1, m_1, n_1, p_2, o'Distance(M, N) → distanceMNPoint(Circle[Q, 2]) → RSegment(Q, R) → i_1Rotate(Q, 270°, Q) → Q'Rotate(R, 270°, Q) → R'Segment(Q', R') → j_1OrthogonalLine(R', j_1) → k_1OrthogonalLine(R, i_1) → l_1Intersect(k_1, l_1) → SPolygon(Q, R, S, R') → poly2, q_2, r_2, s_2, r'Distance(Q, R) → distanceQRPoint(Circle[T, 2]) → USegment(T, U) → t_1Rotate(T, 270°, T) → T'Rotate(U, 270°, T) → U'Segment(T', U') → c_8OrthogonalLine(U', c_8) → e_1OrthogonalLine(U, t_1) → f_2Intersect(e_1, f_2) → VPolygon(T, U, V, U') → poly3, t_2, u_1, v_1, u'Distance(T, U) → distanceTUPoint(Circle[W, 2]) → ZSegment(W, Z) → g_2Rotate(W, 270°, W) → W'Rotate(Z, 270°, W) → Z'Segment(W', Z') → h_2OrthogonalLine(Z', h_2) → i_2OrthogonalLine(Z, g_2) → j_2Intersect(i_2, j_2) → A_1Polygon(W, Z, A_1, Z') → poly4, w, z_1, a_3, z'Distance(W, Z) → distanceWZPoint(Circle[B_1, 2]) → C_1Segment(B_1, C_1) → k_2Rotate(B_1, 270°, B_1) → D_1Rotate(C_1, 270°, B_1) → E_1Segment(D_1, E_1) → l_2OrthogonalLine(E_1, l_2) → m_2OrthogonalLine(C_1, k_2) → n_2Intersect(m_2, n_2) → F_1Polygon(B_1, C_1, F_1, E_1) → poly5, b_3, c_2, f_3, e_2Distance(B_1, C_1) → distanceB1C1Point(Circle[G_1, 2]) → H_1Segment(G_1, H_1) → g_3Rotate(G_1, 270°, G_1) → I_1Rotate(H_1, 270°, G_1) → J_1Segment(I_1, J_1) → h_3OrthogonalLine(J_1, h_3) → i_3OrthogonalLine(H_1, g_3) → j_3Intersect(i_3, j_3) → K_1Polygon(G_1, H_1, K_1, J_1) → poly6, g_4, h_4, k_3, j_4Distance(G_1, H_1) → distanceG1H1Point(Circle[L_1, 2]) → M_1Segment(L_1, M_1) → l_3Rotate(L_1, 270°, L_1) → N_1Rotate(M_1, 270°, L_1) → O_1Segment(N_1, O_1) → m_3OrthogonalLine(O_1, m_3) → n_3OrthogonalLine(M_1, l_3) → p_3Intersect(n_3, p_3) → P_1Polygon(L_1, M_1, P_1, O_1) → poly7, l_4, m_4, p_4, o_1Distance(L_1, M_1) → distanceL1M1Point(Circle[Q_1, 2]) → R_1Segment(Q_1, R_1) → q_3Rotate(Q_1, 270°, Q_1) → S_1Rotate(R_1, 270°, Q_1) → T_1Segment(S_1, T_1) → r_3OrthogonalLine(T_1, r_3) → s_3OrthogonalLine(R_1, q_3) → t_3Intersect(s_3, t_3) → U_1Polygon(Q_1, R_1, U_1, T_1) → poly8, q_4, r_4, u_2, t_4Distance(Q_1, R_1) → distanceQ1R1Point(Circle[V_1, 2]) → W_1Segment(V_1, W_1) → c_3Rotate(V_1, 270°, V_1) → Z_1Rotate(W_1, 270°, V_1) → A_2Segment(Z_1, A_2) → d_3OrthogonalLine(A_2, d_3) → e_3OrthogonalLine(W_1, c_3) → f_4Intersect(e_3, f_4) → B_2Polygon(V_1, W_1, B_2, A_2) → poly9, v_2, w_1, b_4, a_4Distance(V_1, W_1) → distanceV1W1Polynomial((p(x) * v)) → f_5Polynomial(((p(x) * n) * x)) → s_4Polynomial(s_4(x) + f_5(x)) → g_5Polynomial(((m * x) * q(x))) → h_5Polynomial((u * q(x))) → p_5Polynomial(h_5(x) + p_5(x)) → q_5