
多边形外角与汽车转向角动态演示
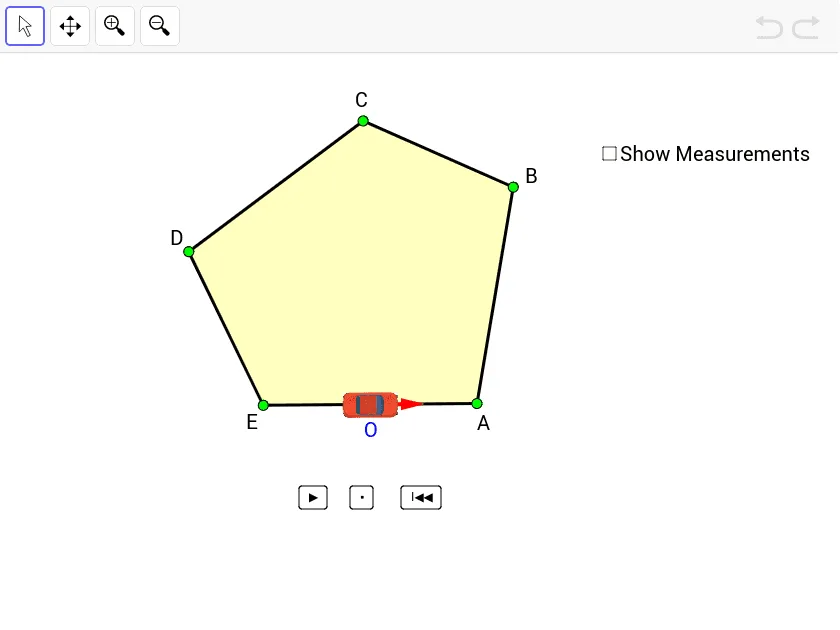
几何画板及绘图内容加载中,请稍等……
本范例以汽车沿多边形边缘行驶时的转向角为隐喻,动态演示多边形外角的形成及其和的不变性。核心数学概念涵盖多边形外角、外角和定理、内外角互补关系、凸多边形性质以及角的旋转度量。作图要点基于构造摘要,使用了 Polygon 构建多边形、Rotate 实现顶点旋转、Vector 与 Translate 模拟沿边平移行驶、Angle 标注内外角、OrthogonalLine 与 Segment 绘制辅助直线,并结合 If 条件判断、Midpoint 与 Point 控制关键点位置。适合初中几何课堂教学,也可用于高中复习与探究式学习,帮助学生直观理解“任意凸多边形外角和为 360°”的几何意义。
GeoGebra 命令及参数
Rotate((x(P1) + (x(A) - x(E)) / Distance[E, A], y(P1) + (y(A) - y(E)) / Distance[E, A]), Min[Max[t - 1, 0], 1] * (180° - Angle[B, A, E]), P1) → P1'Rotate((x(P2) + (x(B) - x(A)) / Distance[A, B], y(P2) + (y(B) - y(A)) / Distance[A, B]), Min[Max[t - 3, 0], 1] * (180° - Angle[C, B, A]), P2) → P2'Rotate((x(P3) + (x(C) - x(B)) / Distance[B, C], y(P3) + (y(C) - y(B)) / Distance[B, C]), Min[Max[t - 5, 0], 1] * (180° - Angle[D, C, B]), P3) → P3'Rotate((x(P4) + (x(D) - x(C)) / Distance[C, D], y(P4) + (y(D) - y(C)) / Distance[C, D]), Min[Max[t - 7, 0], 1] * (180° - Angle[E, D, C]), P4) → P4'Rotate((x(P5) + (x(E) - x(D)) / Distance[E, D], y(P5) + (y(E) - y(D)) / Distance[E, D]), Min[Max[t - 9, 0], 1] * (180° - Angle[A, E, D]), P5) → P5'Polygon(E, A, B, C, D) → poly1, a_1, b_1, c_1, d_1, e_1If(t ≤ 2, P1, If[t ≤ 4, P2, If[t ≤ 6, P3, If[t ≤ 8, P4, If[t ≤ 10, P5, P6]]]]) → PIf(t ≤ 2, P1', If[t ≤ 4, P2', If[t ≤ 6, P3', If[t ≤ 8, P4', If[t ≤ 10, P5', P6']]]]) → P'Vector(P, P') → uAngle(P1', P1, (x(P1) + (x(A) - x(E)) / Distance[E, A], y(P1) + (y(A) - y(E)) / Distance[E, A])) → αAngle(P2', P2, (x(P2) + (x(B) - x(A)) / Distance[A, B], y(P2) + (y(B) - y(A)) / Distance[A, B])) → βAngle(P3', P3, (x(P3) + (x(C) - x(B)) / Distance[B, C], y(P3) + (y(C) - y(B)) / Distance[B, C])) → γAngle(P4', P4, (x(P4) + (x(D) - x(C)) / Distance[C, D], y(P4) + (y(D) - y(C)) / Distance[C, D])) → δAngle(P5', P5, (x(P5) + (x(E) - x(D)) / Distance[E, D], y(P5) + (y(E) - y(D)) / Distance[E, D])) → εOrthogonalLine(P, u) → fPoint(f) → FMidpoint(F, P') → GVector(G, P) → vTranslate(P, v) → P'_1Translate(P', v) → P''Segment(A, (x(A) + (x(A) - x(E)) / Distance[E, A], y(A) + (y(A) - y(E)) / Distance[E, A])) → gSegment(B, (x(B) + (x(B) - x(A)) / Distance[A, B], y(B) + (y(B) - y(A)) / Distance[A, B])) → hSegment(C, (x(C) + (x(C) - x(B)) / Distance[B, C], y(C) + (y(C) - y(B)) / Distance[B, C])) → iSegment(D, (x(D) + (x(D) - x(C)) / Distance[C, D], y(D) + (y(D) - y(C)) / Distance[C, D])) → jSegment(E, (x(E) + (x(E) - x(D)) / Distance[D, E], y(E) + (y(E) - y(D)) / Distance[D, E])) → kMidpoint(a_1) → OAngle((x(A) + (x(A) - x(E)) / Distance[E, A], y(A) + (y(A) - y(E)) / Distance[E, A]), A, B) → aAngle((x(B) + (x(B) - x(A)) / Distance[A, B], y(B) + (y(B) - y(A)) / Distance[A, B]), B, C) → bAngle((x(C) + (x(C) - x(B)) / Distance[B, C], y(C) + (y(C) - y(B)) / Distance[B, C]), C, D) → cAngle((x(D) + (x(D) - x(C)) / Distance[C, D], y(D) + (y(D) - y(C)) / Distance[C, D]), D, E) → dAngle((x(E) + (x(E) - x(D)) / Distance[D, E], y(E) + (y(E) - y(D)) / Distance[D, E]), E, A) → eIf((t ≥ 1) ∧ (t < 2), α, If[t ≥ 2, a, 0*°]) → α'If((t ≥ 3) ∧ (t < 4), β, If[t ≥ 4, b, 0*°]) → β'If((t ≥ 5) ∧ (t < 6), γ, If[t ≥ 6, c, 0*°]) → γ'If((t ≥ 7) ∧ (t < 8), δ, If[t ≥ 7, d, 0*°]) → δ'If((t ≥ 9) ∧ (t < 10), ε, If[t ≥ 9, e, 0*°]) → ε'
AI 绘图提示语参考
画一个凸多边形,展示其外角与内角的关系。通过旋转每个顶点模拟汽车转弯,体现外角和恒为360度。添加辅助线表示方向,标注外角和内角,展示多边形顶点处的转弯角度。图形应清晰显示多边形形状、旋转后的顶点位置及角度标注,适合几何教学使用。
以上提示语为根据原始绘图命令整理而来,仅供参考。