
四维框架弹射器
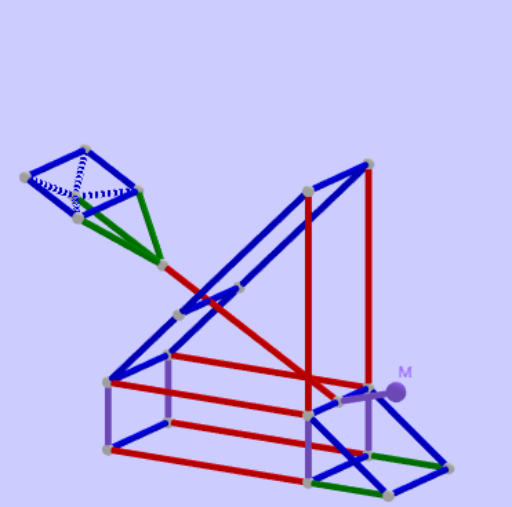
几何画板及绘图内容加载中,请稍等……
①本范例演示一个四维框架弹射器的数学模型,通过动态交互展示空间几何变换;②涉及核心数学概念包括圆、随机过程、矩阵运算、特殊点和导数;③构造过程中运用了点、线段、正交平面、正交线、圆、交点、向量、平移、旋转等GeoGebra命令与对象;④适合高中及以上数学学习者,用于理解空间几何与线性代数的结合应用。
GeoGebra 命令及参数
Point(zAxis) → ASegment(O_1, PointIn[Sphere[O_1, 6]]) → b_5OrthogonalPlane(A, zAxis) → a_1OrthogonalLine(O_1, b_5, a_1) → c_5OrthogonalLine(O_1, a_1) → e_5Circle(A, (4 * a), e_5) → p_1Intersect(c_5, p_1) → U, VPoint(Circle[A, (5 * a), a_1]) → PSegment(A, P) → k_1Circle(A, (3 * a), k_1) → e_1Intersect(e_5, e_1) → S, TCircle(A, (10 * a), a_1) → d_1Intersect(c_5, d_1) → Q, ROrthogonalPlane(B, zAxis) → bOrthogonalLine(N_1, b_5, a_1) → d_5Segment(P_1, O_1) → f_6OrthogonalLine(P_1, c_5, a_1) → g_6Intersect(d_5, g_6) → R_1Segment(R_1, P_1) → h_6Segment(R_1, N_1) → i_6OrthogonalLine(Q_1, c_5, a_1) → j_6Intersect(d_5, j_6) → S_1Intersect(e_5, b) → T_1Vector(O_1, T_1) → u_1Translate(R_1, u_1) → U_1Translate(N_1, u_1) → W_1Translate(P_1, u_1) → V_1Segment(W_1, T_1) → i_1Segment(U_1, W_1) → k_6Segment(U_1, V_1) → l_6Segment(V_1, T_1) → m_6Segment(V_1, P_1) → n_6Segment(U_1, R_1) → p_6Segment(O_1, Q_1) → q_6Segment(N_1, S_1) → r_6Segment(S_1, Q_1) → s_6Segment(T_1, Q_1) → h_2Segment(W_1, S_1) → l_2Circle(T_1, m_6, i_1) → eIntersect(e_5, e) → D, ESegment(V_1, D) → nLine(U_1, n) → pLine(D, l_6) → qIntersect(p, q) → KSegment(K, D) → rSegment(U_1, K) → sSegment(B, A) → tMidpoint(i_1) → LSegment(D, B) → f_1Segment(K, W_1) → g_1Segment(W_1, N_1) → fCircle(L, f_1, i_1) → cCircle(L, (3 * a), i_1) → dMidpoint(m_6) → FCircle(l_6, F) → hIntersect(n, h) → G,Line(G, l_6) → iIntersect(i, s) → HSegment(H, G) → jMidpoint(j) → ISegment(I, L) → kRotate(I, (-(135°)), L, c) → I'Angle(I', L, I, c) → αSegment(L, I') → lIntersect(l, d, 1) → CLine(L, f_1) → gIntersect(g, d, 2) → JRotate(J, (-(135°)), L, d) → J'Angle(J', L, J, d) → βCircleArc(L, J', C, d) → c_1Point(c_1) → MSegment(M, L) → mRotate(M, 135°, L, d) → M'Angle(M, L, M', d) → γRay(L, M') → h_1Intersect(h_1, c) → N, OSegment(N, L) → j_1Line(N, j) → l_1Plane(h_1, l_1) → oCircle(N, (5 * a), o) → q_1Intersect(h_1, q_1) → Z, A_1OrthogonalLine(Z, o) → n_1Sphere(Z, (sqrt(2) * a / 2)) → uIntersect(n_1, u) → W, B_1Plane(B_1, o) → vLine(B_1, l_1) → m_1Line(B_1, h_1) → r_1Circle(B_1, (1.5 * a), v) → s_1Circle(B_1, (2.5 * a), v) → t_1Intersect(m_1, t_1) → C_1, D_1Intersect(r_1, s_1) → E_1, F_1Line(E_1, m_1) → b_1Line(F_1, m_1) → f_2Line(D_1, r_1) → g_2Line(C_1, r_1) → i_2Intersect(b_1, g_2) → H_1Intersect(b_1, i_2) → I_1Intersect(f_2, g_2) → J_1Intersect(i_2, f_2) → K_1Segment(H_1, I_1) → j_2Segment(I_1, K_1) → k_2Segment(K_1, J_1) → m_2Segment(J_1, H_1) → n_2Segment(H_1, Z) → p_2Segment(Z, K_1) → q_2Segment(Z, J_1) → r_2Segment(Z, I_1) → s_2Segment(J_1, N) → t_2Segment(Z, N) → a_2Segment(K_1, N) → b_2
AI 绘图提示语参考
绘制一个四维框架弹射器模型,包含一个中心点O1,围绕它构建一系列圆和直线,通过旋转和平移生成复杂的几何结构。首先创建一个垂直于Z轴的平面A,然后在此平面上构建一系列圆和直线,通过交点和旋转生成更多几何元素,最终形成一个复杂的四维框架结构。
以上提示语为根据原始绘图命令整理而来,仅供参考。