
World-Famous Domes
Loading the math board and drawing, please wait…
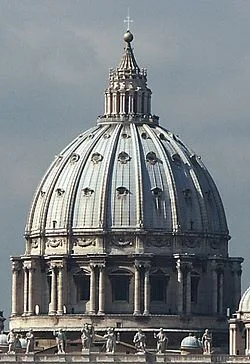
This example showcases famous domes from around the world. It involves key mathematical concepts such as triangles, circles, and solid geometry. Using GeoGebra commands like Vector, OrthogonalLine, and Translate, the geometric shape of the domes can be constructed. Suitable for high school students and math enthusiasts.
GeoGebra Commands & Parameters
Vector(O, Y) → vVector(O, X) → wVector(O, Z) → uOrthogonalLine(Vues, yAxis) → a_1OrthogonalLine(Vues, xAxis) → bTranslate(O, Vector[(g * u)]) → A_1Segment(O, A_1) → dMirror(A_1, O) → E_1Segment(E_1, O) → iSequence(CurveCartesian[x(O) + ((R * cos(j°)) * sin(i)), y(O) + ((R * sin(j°)) * sin(i)), z(O) + ((R + a) * cos(i)), j, 0, 360], i, tt, t, π / ((10 * n))) → liste1Element(liste1, 1) → aaCurveCartesian(x(O) + ((R + 0.1) * sin(i°)), y(O) - ((R + 0.1) * cos(i°)), z(O) - 0.2, i, 0, 360) → oVector(B, C) → zTranslate(aa, z) → aa'Translate(aa, Vector[(2 * z)]) → aa'_1Segment(J, K) → rSequence(I + (((r - 0.05) * cos(i)) * u) + (((r - 0.05) * sin(i)) * v), i, 0, 6.28319, π / n) → liste6Sequence((x(C) + ((r - 0.05) * cos(i)), y(C) + ((r - 0.05) * sin(i)), z(C)), i, 0, 6.28319, π / n) → liste5Sequence(Segment[Element[liste5, i], Element[liste6, i]], i, 1, Length[liste6]) → liste7Sequence((x(I) + ((r - 0.19) * cos(i)), y(I) + ((r - 0.19) * sin(i)), z(I)), i, 0, 6.28319, π / n) → liste8Sequence((x(D) + ((r - 0.19) * cos(i)), y(D) + ((r - 0.19) * sin(i)), z(D)), i, 0, 6.28319, π / n) → liste9Sequence(Segment[Element[liste8, i], Element[liste9, i]], i, 1, Length[liste8]) → liste10Sequence((x(D) + ((r - 0.35) * cos(i)), y(D) + ((r - 0.35) * sin(i)), z(D) + 0.1), i, 0, 6.28319, π / n) → liste12Sequence(Segment[Element[liste12, i], E], i, 1, Length[liste12]) → liste11Sequence(Translate[aa, Vector[(i * z)]], i, 0, 0.75, 0.2) → liste13Circle(G, E, xOyPlane) → c_1Sequence((x(C) + ((r - 0.05) * cos(i + bb)), y(C) + ((r - 0.05) * sin(i + bb)), z(C)), i, 0, 6.28319, π / n) → liste5bSequence((x(I) + ((r - 0.05) * cos(i + bb)), y(I) + ((r - 0.05) * sin(i + bb)), z(I)), i, 0, 6.28319, π / n) → liste6bSequence(Segment[Element[liste5b, i], Element[liste6b, i]], i, 1, Length[liste6]) → liste7bCurveCartesian(x(C) + ((r + 0.15) * cos(i)), y(C) + ((r + 0.15) * sin(i)), z(C) - 0.2, i, 0, 6.28319) → b_1Sequence(Translate[b_1, Vector[(i * z)]], i, 0, 1.75, 0.2) → liste14Sequence(Segment[Element[liste12, i], Element[liste12, i + 1]], i, 1, Length[liste12] + 1) → liste15Sequence((x(O) + ((R + 0.1) * sin(i°)), y(O) - ((R + 0.1) * cos(i°)), z(O) - 0.75), i, 0, 360, 180 / n) → liste16Sequence((x(O) + ((R + 0.1) * sin(i°)), y(O) - ((R + 0.1) * cos(i°)), z(O) - 0.2), i, 0, 360, 180 / n) → liste17Sequence(Segment[Element[liste16, i], Element[liste17, i]], i, 1, Length[liste17]) → liste18CurveCartesian(x(O) + (R * sin(i°)), y(O) - (R * cos(i°)), z(O) - 0.75, i, 0, 360) → f_1Vector(F, O) → u_1Sequence(Translate[f_1, Vector[(u_1 * i)]], i, 0, 1, 0.075) → liste19Segment(M, N) → j_1Sequence((x(O) + ((R + 0.2) * sin(i°)), y(O) - ((R + 0.2) * cos(i°)), z(O) - 1), i, 0, 360, 90 / n) → liste21Sequence((x(O) + ((R + 0.2) * sin(i°)), y(O) - ((R + 0.2) * cos(i°)), z(O) - 0.75), i, 0, 360, 90 / n) → liste20Sequence((x(O) + ((R + 0.3) * sin(i° + kk°)), y(O) - ((R + 0.3) * cos(i° + kk°)), z(O) - 1), i, 0, 360, 90 / n) → liste23Sequence(Polygon[Element[liste21, i], Element[liste21, i + 1], Element[liste20, 1 + i], Element[liste20, i]], i, 1, Length[liste20]) → liste22Sequence((x(O) + ((R + 0.3) * sin(i° + kk°)), y(O) - ((R + 0.3) * cos(i° + kk°)), z(O) - 0.75), i, 0, 360, 90 / n) → liste24Sequence(Polygon[Element[liste23, i], Element[liste23, i + 1], Element[liste24, 1 + i], Element[liste24, i]], i, 1, Length[liste24], 2) → liste25Sequence(CurveCartesian[x(O) + ((R * cos(j°)) * sin(i)), y(O) + ((R * sin(j°)) * sin(i)), z(O) + ((R + a) * cos(i)), i, tt, t], j, 0, 360, 180 / n) → liste2Sequence(CurveCartesian[x(O) + (((R + 0.1) * cos(j°)) * sin(i)), y(O) + (((R + 0.1) * sin(j°)) * sin(i)), z(O) + ((R + 0.1 + a) * cos(i)), i, tt, t], j, 0, 360, 180 / n) → liste3Sequence(CurveCartesian[x(O) + (((R + 0.05) * cos(j°)) * sin(i)), y(O) + (((R + 0.05) * sin(j°)) * sin(i)), z(O) + ((R + a + 0.05) * cos(i)), i, tt, t], j, 0, 360, 180 / ((3 * n))) → liste4CurveCartesian(x(I) + ((r - 0.05) * cos(i)), y(I) + ((r - 0.05) * sin(i)), z(I) - 0.07, i, 0, 6.28319) → d_1CurveCartesian(x(O) + ((R + 0.2) * sin(i°)), y(O) - ((R + 0.2) * cos(i°)), z(O) - 0.75, i, 0, 360) → g_1CurveCartesian(x(O) + ((R + 0.2) * sin(i°)), y(O) - ((R + 0.2) * cos(i°)), z(O) - 1, i, 0, 360) → h_1CurveCartesian(x(O) + (R * sin(i°)), y(O) - (R * cos(i°)), z(O) - (R * sin(i°)), i, 0, 360) → eCurveCartesian(x(O) + ((R + 0.1) * sin(i°)), y(O) - ((R + 0.1) * cos(i°)), z(O) - 0.75, i, 0, 360) → e_1CurveCartesian(x(O) + (R * sin(i°)^(3)), y(O) - (R * cos(i°)^(3)), z(O) - (R * sin(i°)^(3)), i, 0, 360) → fCurveCartesian(x(O) + ((R + 0.1) * sin(i°)), y(O) - ((R + 0.1) * cos(i°)), z(O) - (((R + 0.1) * 0) * sin(i°)), i, 0, 360) → jCurveCartesian(x(O) + ((R + 0.1) * sin(i°)), y(O) - ((R + 0.1) * cos(i°)), z(O) - 0.1, i, 0, 360) → lCurveCartesian(x(O) + ((R + 0.1) * sin(i°)), y(O) - ((R + 0.1) * cos(i°)), z(O) + 0, i, 0, 360) → pCurveCartesian(x(I) + ((r - 0.05) * cos(i)), y(I) + ((r - 0.05) * sin(i)), z(I), i, 0, 6.28319) → sCurveCartesian(x(O) + (R * sin(i°)), y(O) - (R * cos(i°)), z(O) - ((R * 0) * sin(i°)), i, 0, 360) → hSegment(L, G + (0, 0, 0.125)) → i_1Surface(x(O) + ((R * cos(j°)) * sin(i)), y(O) + ((R * sin(j°)) * sin(i)), z(O) + ((R + a) * cos(i)), j, 0, 360, i, tt, t) → l_1
AI Drawing Prompt Reference
Draw the geometric shape of world-famous domes, showcasing key concepts like triangles, circles, and solid geometry. Start by constructing three basic vectors and creating orthogonal lines. Then, use translation and reflection to form the basic structure. Employ parametric equations to draw circular curves and generate multiple concentric circles and surfaces through sequence operations. Finally, combine all elements to form a complex dome structure, demonstrating the construction process of solid geometry.
The prompt above was compiled from the original drawing commands and is for reference only.