
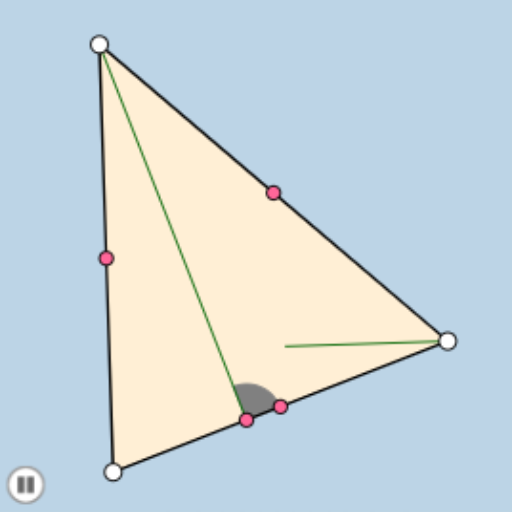
Triangle Special Points Animation Demo
Loading the math board and drawing, please wait…
This example demonstrates the dynamic relationships and properties of the centroid, orthocenter, and circumcenter of triangle ABC through animation; involves core math concepts: triangle special points, circle, angles, geometric transformations; constructed using commands like Segment, Midpoint, Circle, Intersect, Dilate, Rotate, Polygon, Line, Point, OrthogonalLine, Ray, CircleSector, Angle; suitable for high school students and math enthusiasts to understand triangle geometry and dynamic geometry demonstrations.
GeoGebra Commands & Parameters
Segment(A, B) → fSegment(B, C_1) → gSegment(C_1, A) → hMidpoint(f) → DMidpoint(h) → EMidpoint(g) → FMin(list1) → aCircle(D, (0.1 * a)) → cCircle(E, (0.1 * a)) → dCircle(F, (0.1 * a)) → eIntersect(c, f, 2) → HIntersect(d, h, 2) → KIntersect(e, g, 2) → MDilate(A, If[0 < b ≤ 1, 1 - b, 0], D) → A'Dilate(B, If[2 < b ≤ 3, 3 - b, 0], F) → B'Dilate(C_1, If[4 < b ≤ 5, 5 - b, 0], E) → C'Segment(A, A') → lSegment(B, B') → mSegment(C_1, C') → nRotate(A, If[1 < b ≤ 2, ((b - 1) * π), π], D) → A'_1Rotate(A', If[1 < b ≤ 2, ((b - 1) * π), π], D) → A''Segment(A'_1, A'') → l'Rotate(B, If[3 < b ≤ 4, ((b - 3) * π), π], F) → B'_1Rotate(B', If[3 < b ≤ 4, ((b - 3) * π), π], F) → B''Segment(B'_1, B'') → m'Rotate(C_1, If[5 < b ≤ 6, ((b - 5) * π), π], E) → C'_1Rotate(C', If[5 < b ≤ 6, ((b - 5) * π), π], E) → C''Segment(C'_1, C'') → n'Polygon(A, B, C_1) → poly1, c_1, a_1, b_1Line(A, B) → iPoint(i) → CPoint(i) → GOrthogonalLine(C_1, i) → jIntersect(i, j) → IRay(A, G) → kRay(B, C) → pPoint(k) → JPoint(p) → LRay(A, J) → qRay(B, L) → rCircle(I, (0.1 * a)) → sIntersect(s, i, 2) → NIntersect(s, j, 2) → OCircleSector(I, N, O) → tAngle(C_1, B, A) → αAngle(B, A, C_1) → βAngle(A, C_1, B) → γLine(A, C_1) → f_1Point(f_1) → PPoint(f_1) → QRay(A, P) → g_1Ray(C_1, Q) → h_1Point(g_1) → RRay(A, R) → i_1Point(h_1) → SRay(C_1, S) → j_1OrthogonalLine(B, f_1) → k_1Intersect(f_1, k_1) → TCircle(T, (0.1 * a)) → d_1Intersect(d_1, f_1, 1) → UIntersect(d_1, k_1, 1) → VCircleSector(T, U, V) → e_1Line(C_1, B) → l_1OrthogonalLine(A, l_1) → m_1Intersect(l_1, m_1) → WCircle(W, (0.1 * a)) → p_1Intersect(p_1, l_1, 1) → ZIntersect(p_1, m_1, 1) → A_1Point(l_1) → B_1Point(l_1) → D_1CircleSector(W, Z, A_1) → q_1Ray(C_1, B_1) → n_1Ray(B, D_1) → r_1Point(n_1) → E_1Point(r_1) → F_1Ray(C_1, E_1) → s_1Ray(B, F_1) → t_1Dilate(C_1, If[6 < b ≤ 7, 7 - b, 0], I) → G_1Segment(C_1, G_1) → f_2Dilate(B, If[7 < b ≤ 8, 8 - b, 0], T) → B'_2Segment(B, B'_2) → g_2Dilate(A, If[8 < b ≤ 9, 9 - b, 0], W) → A'_2Segment(A, A'_2) → h_2Intersect(k_1, m_1) → H_1Rotate(t, If[9 < b ≤ 10, ((b - 9) * π / 2), π / 2], I) → t'Rotate(e_1, If[10 < b ≤ 11, ((b - 10) * π / 2), π / 2], T) → c_2Rotate(q_1, If[11 < b ≤ 12, ((b - 11) * π / 2), π / 2], W) → d_2Dilate(I, If[12 < b ≤ 13, 13 - b, 0], H_1) → I'Dilate(A, If[12 < b ≤ 13, 13 - b, 0], H_1) → A'_3Dilate(T, If[12 < b ≤ 13, 13 - b, 0], H_1) → T'Segment(I, I') → i_2Segment(A, A'_3) → j_2Segment(T, T') → k_2Dilate(C_1, If[12 < b ≤ 13, 13 - b, 0], H_1) → I_1Dilate(W, If[12 < b ≤ 13, 13 - b, 0], H_1) → W'Dilate(T, If[12 < b ≤ 13, 13 - b, 0], H_1) → T'_1Segment(W, W') → l_2Segment(C_1, I_1) → m_2Segment(T, T'_1) → n_2Dilate(I, If[12 < b ≤ 13, 13 - b, 0], H_1) → I'_1Dilate(B, If[12 < b ≤ 13, 13 - b, 0], H_1) → B'_3Dilate(W, If[12 < b ≤ 13, 13 - b, 0], H_1) → W'_1Segment(B, B'_3) → p_2Segment(W, W'_1) → q_2Segment(I, I'_1) → r_2Midpoint(H_1, C_1) → J_1Midpoint(H_1, A) → K_1Midpoint(H_1, B) → L_1Dilate(H_1, If[14 < b ≤ 15, 15 - b, 0], J_1) → M_1Segment(H_1, M_1) → s_2Dilate(J_1, If[15 < b ≤ 16, 16 - b, 0], C_1) → N_1Segment(J_1, N_1) → t_2Rotate(H_1, If[16 < b ≤ 17, ((b - 16) * π), π], J_1) → O_1Rotate(M_1, If[16 < b ≤ 17, ((b - 16) * π), π], J_1) → P_1Segment(O_1, P_1) → a_2Dilate(H_1, If[17 < b ≤ 18, 18 - b, 0], L_1) → Q_1Segment(H_1, Q_1) → b_2Dilate(L_1, If[18 < b ≤ 19, 19 - b, 0], B) → R_1Segment(L_1, R_1) → e_2Rotate(H_1, If[19 < b ≤ 20, ((b - 19) * π), π], L_1) → S_1Rotate(Q_1, If[19 < b ≤ 20, ((b - 19) * π), π], L_1) → T_1Segment(S_1, T_1) → f_3Dilate(H_1, If[20 < b ≤ 21, 21 - b, 0], K_1) → U_1Segment(H_1, U_1) → g_3Dilate(K_1, If[21 < b ≤ 22, 22 - b, 0], A) → V_1Segment(K_1, V_1) → h_3Rotate(H_1, If[22 < b ≤ 23, ((b - 22) * π), π], K_1) → W_1Rotate(U_1, If[22 < b ≤ 23, ((b - 22) * π), π], K_1) → Z_1Segment(W_1, Z_1) → i_3Intersect(e, l_1) → A_2, B_2OrthogonalLine(F, l_1) → j_3Intersect(e, j_3) → C_2, D_2CircleSector(F, A_2, C_2) → c_3OrthogonalLine(E, f_1) → k_3Circle(E, (0.1 * a)) → d_3Intersect(d_3, k_3) → E_2, F_2Intersect(d_3, f_1) → G_2, H_2CircleSector(E, G_2, E_2) → e_3Rotate(c_3, If[25 < b ≤ 26, ((b - 25) * π / 2), π / 2], F) → p_3Rotate(e_3, If[26 < b ≤ 27, ((b - 26) * π / 2), π / 2], E) → q_3Intersect(k_3, j_3) → I_2Midpoint(H_1, I_2) → J_2Dilate(H_1, If[28 < b ≤ 29, 29 - b, 0], J_2) → K_2Segment(H_1, K_2) → l_3Dilate(J_2, If[29 < b ≤ 30, 30 - b, 0], I_2) → L_2Segment(J_2, L_2) → m_3Rotate(H_1, If[30 < b ≤ 31, ((b - 30) * π), π], J_2) → M_2Rotate(K_2, If[30 < b ≤ 31, ((b - 30) * π), π], J_2) → N_2Segment(M_2, N_2) → n_3Dilate(J_2, If[31 < b ≤ 32, 32 - b, 0], D) → O_2Segment(J_2, O_2) → r_3Rotate(J_2, If[32 < b ≤ 34, ((b - 32) * π), (2 * π)], J_2) → P_2Rotate(O_2, If[32 < b ≤ 34, ((b - 32) * π), (2 * π)], J_2) → Q_2Segment(P_2, Q_2) → s_3CircleArc(J_2, D, Q_2) → t_3Circle(J_2, D) → c_4Segment(B, T) → a_3Segment(I, C_1) → b_3Segment(A, W) → f_4Segment(H_1, I) → g_4Segment(H_1, T) → h_4Segment(H_1, W) → i_4