
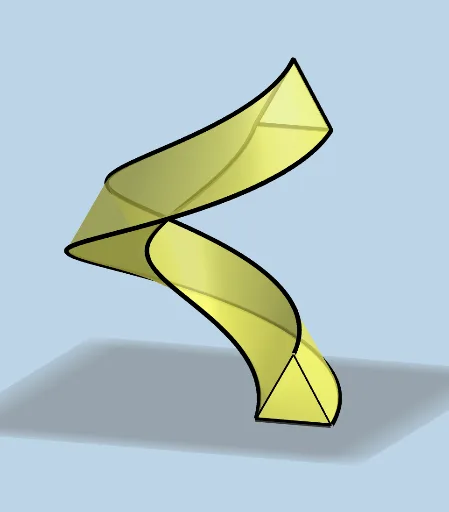
Helical Slide with Equilateral Triangle Cross Sections
Loading the math board and drawing, please wait…
This example demonstrates a 3D helical slide generated by rotating equilateral triangle cross-sections. Key math concepts include solids of revolution, properties of equilateral triangles, parametric equations, and spatial geometry. Construction involves commands like Surface, CurveCartesian, Segment, Rotate, Dilate, Vector, and Translate in GeoGebra. Suitable for high school geometry and calculus explorations.
GeoGebra Commands & Parameters
Surface(((R + (r * cos(v))) * cos(u)), ((R + (r * cos(v))) * sin(u)), (k * u), u, 0, (2 * π), v, 0, (2 * π)) → aCurveCartesian(((R + r) * cos(t)), ((R + r) * sin(t)), (k * t), t, 0, (2 * π)) → dCurveCartesian(((R - r) * cos(t)), ((R - r) * sin(t)), (k * t), t, 0, (2 * π)) → eCurveCartesian((R * cos(t)), (R * sin(t)), (sqrt(3) * r) + (k * t), t, 0, (2 * π)) → jSegment((R - r, 0, 0), (R + r, 0, 0)) → nSurface((R * cos(u)) + (v * (((R + r) * cos(u)) - (R * cos(u)))), (R * sin(u)) + (v * (((R + r) * sin(u)) - (R * sin(u)))), (sqrt(3) * r) + (k * u) + (v * ((k * u) - ((sqrt(3) * r) + (k * u)))), u, 0, (2 * π), v, 0, 1) → oSurface((R * cos(u)) - (v * ((R * cos(u)) - ((R - r) * cos(u)))), (R * sin(u)) - (v * ((R * sin(u)) - ((R - r) * sin(u)))), (sqrt(3) * r) + (k * u) + (v * ((k * u) - ((sqrt(3) * r) + (k * u)))), u, 0, (2 * π), v, 0, 1) → pRotate(n, If[1 < w ≤ 2, ((w - 1) * π / 3), π / 3], (R + r, 0, 0), yAxis) → n'_1Rotate(n, If[0 < w ≤ 1, (w * ((-π)) / 3), ((-π)) / 3], (R - r, 0, 0), yAxis) → n'Dilate((R - r, 0, 0), If[2 < w ≤ 3, 3 - w, 0], (R - r, 0, ((2 * π) * k))) → BVector(A, B) → uRotate(n, If[2 < w ≤ 3, (((w - 2) * 2) * π), (2 * π)], (0, 0, 0)) → n'_3Translate(n'_3, u) → lRotate(n', If[2 < w ≤ 3, (((w - 2) * 2) * π), (2 * π)], (0, 0, 0)) → n''Translate(n'', u) → n'''Rotate(n'_1, If[2 < w ≤ 3, (((w - 2) * 2) * π), (2 * π)], (0, 0, 0)) → mTranslate(m, u) → m'Translate(n, Vector[(0, 0, ((2 * π) * k))]) → n'_2Translate((R + r, 0, 0), Vector[(0, 0, ((2 * π) * k))]) → CTranslate((R - r, 0, 0), Vector[(0, 0, ((2 * π) * k))]) → DTranslate((R, 0, (sqrt(3) * r)), Vector[(0, 0, ((2 * π) * k))]) → ESegment(D, E) → qSegment(C, E) → sSegment(A, (R, 0, (sqrt(3) * r))) → fSegment((R, 0, (sqrt(3) * r)), (R + r, 0, 0)) → g