
Escher's Reptiles
Loading the math board and drawing, please wait…
In collections
geometriadinamica.es
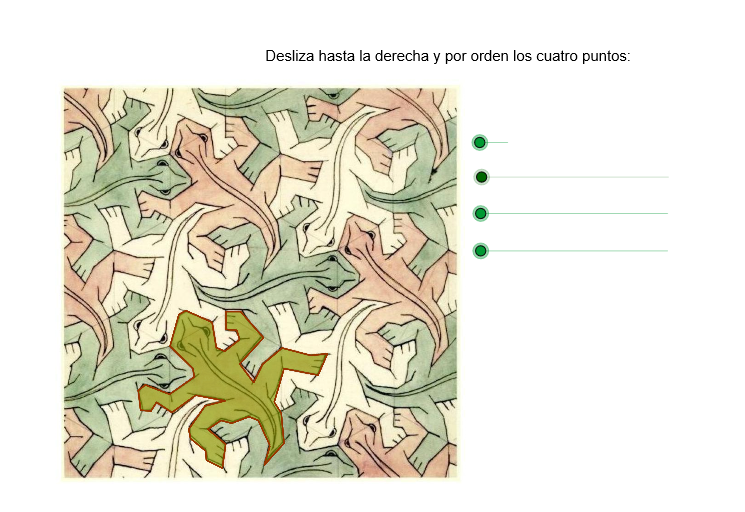
This example demonstrates Escher's 'Reptiles' artwork, showcasing how to use geometric transformations and polygons to create this unique artistic effect. Key mathematical concepts include geometric transformations, polygons, and vectors. Using commands like Polygon, Rotate, Vector, and Translate, the pattern of reptiles can be constructed. Suitable for middle school and above students or math and art enthusiasts.
GeoGebra Commands & Parameters
Polygon(A, B, K, L, M, N, O, P, Q, R, S, T, C, U, V, W, Y, Z, A_1, B_1, C_1, D_1, E_1, D, F_1, G_1, H_1, I_1, J_1, K_1, L_1, M_1, N_1, O_1, E, P_1, Q_1, R_1, S_1, T_1, U_1, V_1, W_1, F, G, H, I, J) → Y_1, a, j, k, l, m, n, o, p, q, r, s, b, t, u, v, w, y, z, a_1, b_1, c_1, d_1, c, e_1, f_1, g_1, h_1, i_1, j_1, k_1, l_1, m_1, n_1, d, o_1, p_1, q_1, r_1, s_1, t_1, u_1, v_1, w_1, e, f, g, h, iRotate(A, α, A) → A'Rotate(B, α, A) → B'Rotate(C, α, A) → C'Rotate(D, α, A) → D'Rotate(E, α, A) → E'Rotate(F, α, A) → F'Rotate(G, α, A) → G'Rotate(H, α, A) → H'Rotate(I, α, A) → I'Rotate(J, α, A) → J'Rotate(K, α, A) → K'Rotate(L, α, A) → L'Rotate(M, α, A) → M'Rotate(N, α, A) → N'Rotate(O, α, A) → O'Rotate(P, α, A) → P'Rotate(Q, α, A) → Q'Rotate(R, α, A) → R'Rotate(S, α, A) → S'Rotate(T, α, A) → T'Rotate(U, α, A) → U'Rotate(V, α, A) → V'Rotate(W, α, A) → W'Rotate(Y, α, A) → Y'Rotate(Z, α, A) → Z'Rotate(A_1, α, A) → A_1'Rotate(B_1, α, A) → B_1'Rotate(C_1, α, A) → C_1'Rotate(D_1, α, A) → D_1'Rotate(E_1, α, A) → E_1'Rotate(F_1, α, A) → F_1'Rotate(G_1, α, A) → G_1'Rotate(H_1, α, A) → H_1'Rotate(I_1, α, A) → I_1'Rotate(J_1, α, A) → J_1'Rotate(K_1, α, A) → K_1'Rotate(L_1, α, A) → L_1'Rotate(M_1, α, A) → M_1'Rotate(N_1, α, A) → N_1'Rotate(O_1, α, A) → O_1'Rotate(P_1, α, A) → P_1'Rotate(Q_1, α, A) → Q_1'Rotate(R_1, α, A) → R_1'Rotate(S_1, α, A) → S_1'Rotate(T_1, α, A) → T_1'Rotate(U_1, α, A) → U_1'Rotate(V_1, α, A) → V_1'Rotate(W_1, α, A) → W_1'Polygon(A', B', K', L', M', N', O', P', Q', R', S', T', C', U', V', W', Y', Z', A_1', B_1', C_1', D_1', E_1', D', F_1', G_1', H_1', I_1', J_1', K_1', L_1', M_1', N_1', O_1', E', P_1', Q_1', R_1', S_1', T_1', U_1', V_1', W_1', F', G', H', I', J') → PP, a', j', k', l', m', n', o', p', q', r', s', b', t', u', v', w', y', z', a_1', b_1', c_1', d_1', c', e_1', f_1', g_1', h_1', i_1', j_1', k_1', l_1', m_1', n_1', d', o_1', p_1', q_1', r_1', s_1', t_1', u_1', v_1', w_1', e', f', g', h', i'Rotate(A', α, A) → A''Rotate(B', α, A) → B''Rotate(C', α, A) → C''Rotate(D', α, A) → D''Rotate(E', α, A) → E''Rotate(F', α, A) → F''Rotate(G', α, A) → G''Rotate(H', α, A) → H''Rotate(I', α, A) → I''Rotate(J', α, A) → J''Rotate(K', α, A) → K''Rotate(L', α, A) → L''Rotate(M', α, A) → M''Rotate(N', α, A) → N''Rotate(O', α, A) → O''Rotate(P', α, A) → P''Rotate(Q', α, A) → Q''Rotate(R', α, A) → R''Rotate(S', α, A) → S''Rotate(T', α, A) → T''Rotate(U', α, A) → U''Rotate(V', α, A) → V''Rotate(W', α, A) → W''Rotate(Y', α, A) → Y''Rotate(Z', α, A) → Z''Rotate(A_1', α, A) → A_1''Rotate(B_1', α, A) → B_1''Rotate(C_1', α, A) → C_1''Rotate(D_1', α, A) → D_1''Rotate(E_1', α, A) → E_1''Rotate(F_1', α, A) → F_1''Rotate(G_1', α, A) → G_1''Rotate(H_1', α, A) → H_1''Rotate(I_1', α, A) → I_1''Rotate(J_1', α, A) → J_1''Rotate(K_1', α, A) → K_1''Rotate(L_1', α, A) → L_1''Rotate(M_1', α, A) → M_1''Rotate(N_1', α, A) → N_1''Rotate(O_1', α, A) → O_1''Rotate(P_1', α, A) → P_1''Rotate(Q_1', α, A) → Q_1''Rotate(R_1', α, A) → R_1''Rotate(S_1', α, A) → S_1''Rotate(T_1', α, A) → T_1''Rotate(U_1', α, A) → U_1''Rotate(V_1', α, A) → V_1''Rotate(W_1', α, A) → W_1''Polygon(A'', B'', K'', L'', M'', N'', O'', P'', Q'', R'', S'', T'', C'', U'', V'', W'', Y'', Z'', A_1'', B_1'', C_1'', D_1'', E_1'', D'', F_1'', G_1'', H_1'', I_1'', J_1'', K_1'', L_1'', M_1'', N_1'', O_1'', E'', P_1'', Q_1'', R_1'', S_1'', T_1'', U_1'', V_1'', W_1'', F'', G'', H'', I'', J'') → PP', a'', j'', k'', l'', m'', n'', o'', p'', q'', r'', s'', b'', t'', u'', v'', w'', y'', z'', a_1'', b_1'', c_1'', d_1'', c'', e_1'', f_1'', g_1'', h_1'', i_1'', j_1'', k_1'', l_1'', m_1'', n_1'', d'', o_1'', p_1'', q_1'', r_1'', s_1'', t_1'', u_1'', v_1'', w_1'', e'', f'', g'', h'', i''Vector(A, Z_1) → z_1Translate(A, Vector[(a_2 * z_1)]) → A'_1Translate(B, Vector[(a_2 * z_1)]) → B'_1Translate(C, Vector[(a_2 * z_1)]) → C'_1Translate(D, Vector[(a_2 * z_1)]) → D'_1Translate(E, Vector[(a_2 * z_1)]) → E'_1Translate(F, Vector[(a_2 * z_1)]) → F'_1Translate(G, Vector[(a_2 * z_1)]) → G'_1Translate(H, Vector[(a_2 * z_1)]) → H'_1Translate(I, Vector[(a_2 * z_1)]) → I'_1Translate(J, Vector[(a_2 * z_1)]) → J'_1Translate(K, Vector[(a_2 * z_1)]) → K'_1Translate(L, Vector[(a_2 * z_1)]) → L'_1Translate(M, Vector[(a_2 * z_1)]) → M'_1Translate(N, Vector[(a_2 * z_1)]) → N'_1Translate(O, Vector[(a_2 * z_1)]) → O'_1Translate(P, Vector[(a_2 * z_1)]) → P'_1Translate(Q, Vector[(a_2 * z_1)]) → Q'_1Translate(R, Vector[(a_2 * z_1)]) → R'_1Translate(S, Vector[(a_2 * z_1)]) → S'_1Translate(T, Vector[(a_2 * z_1)]) → T'_1Translate(U, Vector[(a_2 * z_1)]) → U'_1Translate(V, Vector[(a_2 * z_1)]) → V'_1Translate(W, Vector[(a_2 * z_1)]) → W'_1Translate(Y, Vector[(a_2 * z_1)]) → Y'_1Translate(Z, Vector[(a_2 * z_1)]) → Z'_1Translate(A_1, Vector[(a_2 * z_1)]) → A_2Translate(B_1, Vector[(a_2 * z_1)]) → B_2Translate(C_1, Vector[(a_2 * z_1)]) → C_2Translate(D_1, Vector[(a_2 * z_1)]) → D_2Translate(E_1, Vector[(a_2 * z_1)]) → E_2Translate(F_1, Vector[(a_2 * z_1)]) → F_2Translate(G_1, Vector[(a_2 * z_1)]) → G_2Translate(H_1, Vector[(a_2 * z_1)]) → H_2Translate(I_1, Vector[(a_2 * z_1)]) → I_2Translate(J_1, Vector[(a_2 * z_1)]) → J_2Translate(K_1, Vector[(a_2 * z_1)]) → K_2Translate(L_1, Vector[(a_2 * z_1)]) → L_2Translate(M_1, Vector[(a_2 * z_1)]) → M_2Translate(N_1, Vector[(a_2 * z_1)]) → N_2Translate(O_1, Vector[(a_2 * z_1)]) → O_2Translate(P_1, Vector[(a_2 * z_1)]) → P_2Translate(Q_1, Vector[(a_2 * z_1)]) → Q_2Translate(R_1, Vector[(a_2 * z_1)]) → R_2Translate(S_1, Vector[(a_2 * z_1)]) → S_2Translate(T_1, Vector[(a_2 * z_1)]) → T_2Translate(U_1, Vector[(a_2 * z_1)]) → U_2Translate(V_1, Vector[(a_2 * z_1)]) → V_2Translate(W_1, Vector[(a_2 * z_1)]) → W_2Polygon(A'_1, B'_1, K'_1, L'_1, M'_1, N'_1, O'_1, P'_1, Q'_1, R'_1, S'_1, T'_1, C'_1, U'_1, V'_1, W'_1, Y'_1, Z'_1, A_2, B_2, C_2, D_2, E_2, D'_1, F_2, G_2, H_2, I_2, J_2, K_2, L_2, M_2, N_2, O_2, E'_1, P_2, Q_2, R_2, S_2, T_2, U_2, V_2, W_2, F'_1, G'_1, H'_1, I'_1, J'_1) → Y_1', a'_1, j'_1, k'_1, l'_1, m'_1, n'_1, o'_1, p'_1, q'_1, r'_1, s'_1, b'_1, t'_1, u'_1, v'_1, w'_1, y'_1, z'_1, a_3, b_2, c_2, d_2, c'_1, e_2, f_2, g_2, h_2, i_2, j_2, k_2, l_2, m_2, n_2, d'_1, o_2, p_2, q_2, r_2, s_2, t_2, u_2, v_2, w_2, e'_1, f'_1, g'_1, h'_1, i'_1Translate(A', Vector[(a_2 * z_1)]) → A''_1Translate(B', Vector[(a_2 * z_1)]) → B''_1Translate(C', Vector[(a_2 * z_1)]) → C''_1Translate(D', Vector[(a_2 * z_1)]) → D''_1Translate(E', Vector[(a_2 * z_1)]) → E''_1Translate(F', Vector[(a_2 * z_1)]) → F''_1Translate(G', Vector[(a_2 * z_1)]) → G''_1Translate(H', Vector[(a_2 * z_1)]) → H''_1Translate(I', Vector[(a_2 * z_1)]) → I''_1Translate(J', Vector[(a_2 * z_1)]) → J''_1Translate(K', Vector[(a_2 * z_1)]) → K''_1Translate(L', Vector[(a_2 * z_1)]) → L''_1Translate(M', Vector[(a_2 * z_1)]) → M''_1Translate(N', Vector[(a_2 * z_1)]) → N''_1Translate(O', Vector[(a_2 * z_1)]) → O''_1Translate(P', Vector[(a_2 * z_1)]) → P''_1Translate(Q', Vector[(a_2 * z_1)]) → Q''_1Translate(R', Vector[(a_2 * z_1)]) → R''_1Translate(S', Vector[(a_2 * z_1)]) → S''_1Translate(T', Vector[(a_2 * z_1)]) → T''_1Translate(U', Vector[(a_2 * z_1)]) → U''_1Translate(V', Vector[(a_2 * z_1)]) → V''_1Translate(W', Vector[(a_2 * z_1)]) → W''_1Translate(Y', Vector[(a_2 * z_1)]) → Y''_1Translate(Z', Vector[(a_2 * z_1)]) → Z''_1Translate(A_1', Vector[(a_2 * z_1)]) → A_3Translate(B_1', Vector[(a_2 * z_1)]) → B_3Translate(C_1', Vector[(a_2 * z_1)]) → C_3Translate(D_1', Vector[(a_2 * z_1)]) → D_3Translate(E_1', Vector[(a_2 * z_1)]) → E_3Translate(F_1', Vector[(a_2 * z_1)]) → F_3Translate(G_1', Vector[(a_2 * z_1)]) → G_3Translate(H_1', Vector[(a_2 * z_1)]) → H_3Translate(I_1', Vector[(a_2 * z_1)]) → I_3Translate(J_1', Vector[(a_2 * z_1)]) → J_3Translate(K_1', Vector[(a_2 * z_1)]) → K_3Translate(L_1', Vector[(a_2 * z_1)]) → L_3Translate(M_1', Vector[(a_2 * z_1)]) → M_3Translate(N_1', Vector[(a_2 * z_1)]) → N_3Translate(O_1', Vector[(a_2 * z_1)]) → O_3Translate(P_1', Vector[(a_2 * z_1)]) → P_3Translate(Q_1', Vector[(a_2 * z_1)]) → Q_3Translate(R_1', Vector[(a_2 * z_1)]) → R_3Translate(S_1', Vector[(a_2 * z_1)]) → S_3Translate(T_1', Vector[(a_2 * z_1)]) → T_3Translate(U_1', Vector[(a_2 * z_1)]) → U_3Translate(V_1', Vector[(a_2 * z_1)]) → V_3Translate(W_1', Vector[(a_2 * z_1)]) → W_3Polygon(A''_1, B''_1, K''_1, L''_1, M''_1, N''_1, O''_1, P''_1, Q''_1, R''_1, S''_1, T''_1, C''_1, U''_1, V''_1, W''_1, Y''_1, Z''_1, A_3, B_3, C_3, D_3, E_3, D''_1, F_3, G_3, H_3, I_3, J_3, K_3, L_3, M_3, N_3, O_3, E''_1, P_3, Q_3, R_3, S_3, T_3, U_3, V_3, W_3, F''_1, G''_1, H''_1, I''_1, J''_1) → PP'_1, a''_1, j''_1, k''_1, l''_1, m''_1, n''_1, o''_1, p''_1, q''_1, r''_1, s''_1, b''_1, t''_1, u''_1, v''_1, w''_1, y''_1, z''_1, a_4, b_3, c_3, d_3, c''_1, e_3, f_3, g_3, h_3, i_3, j_3, k_3, l_3, m_3, n_3, d''_1, o_3, p_3, q_3, r_3, s_3, t_3, u_3, v_3, w_3, e''_1, f''_1, g''_1, h''_1, i''_1Translate(A'', Vector[(a_2 * z_1)]) → A'''Translate(B'', Vector[(a_2 * z_1)]) → B'''Translate(C'', Vector[(a_2 * z_1)]) → C'''Translate(D'', Vector[(a_2 * z_1)]) → D'''Translate(E'', Vector[(a_2 * z_1)]) → E'''Translate(F'', Vector[(a_2 * z_1)]) → F'''Translate(G'', Vector[(a_2 * z_1)]) → G'''Translate(H'', Vector[(a_2 * z_1)]) → H'''Translate(I'', Vector[(a_2 * z_1)]) → I'''Translate(J'', Vector[(a_2 * z_1)]) → J'''Translate(K'', Vector[(a_2 * z_1)]) → K'''Translate(L'', Vector[(a_2 * z_1)]) → L'''Translate(M'', Vector[(a_2 * z_1)]) → M'''Translate(N'', Vector[(a_2 * z_1)]) → N'''Translate(O'', Vector[(a_2 * z_1)]) → O'''Translate(P'', Vector[(a_2 * z_1)]) → P'''Translate(Q'', Vector[(a_2 * z_1)]) → Q'''Translate(R'', Vector[(a_2 * z_1)]) → R'''Translate(S'', Vector[(a_2 * z_1)]) → S'''Translate(T'', Vector[(a_2 * z_1)]) → T'''Translate(U'', Vector[(a_2 * z_1)]) → U'''Translate(V'', Vector[(a_2 * z_1)]) → V'''Translate(W'', Vector[(a_2 * z_1)]) → W'''Translate(Y'', Vector[(a_2 * z_1)]) → Y'''Translate(Z'', Vector[(a_2 * z_1)]) → Z'''Translate(A_1'', Vector[(a_2 * z_1)]) → A_1'''Translate(B_1'', Vector[(a_2 * z_1)]) → B_1'''Translate(C_1'', Vector[(a_2 * z_1)]) → C_1'''Translate(D_1'', Vector[(a_2 * z_1)]) → D_1'''Translate(E_1'', Vector[(a_2 * z_1)]) → E_1'''Translate(F_1'', Vector[(a_2 * z_1)]) → F_1'''Translate(G_1'', Vector[(a_2 * z_1)]) → G_1'''Translate(H_1'', Vector[(a_2 * z_1)]) → H_1'''Translate(I_1'', Vector[(a_2 * z_1)]) → I_1'''Translate(J_1'', Vector[(a_2 * z_1)]) → J_1'''Translate(K_1'', Vector[(a_2 * z_1)]) → K_1'''Translate(L_1'', Vector[(a_2 * z_1)]) → L_1'''Translate(M_1'', Vector[(a_2 * z_1)]) → M_1'''Translate(N_1'', Vector[(a_2 * z_1)]) → N_1'''Translate(O_1'', Vector[(a_2 * z_1)]) → O_1'''Translate(P_1'', Vector[(a_2 * z_1)]) → P_1'''Translate(Q_1'', Vector[(a_2 * z_1)]) → Q_1'''Translate(R_1'', Vector[(a_2 * z_1)]) → R_1'''Translate(S_1'', Vector[(a_2 * z_1)]) → S_1'''Translate(T_1'', Vector[(a_2 * z_1)]) → T_1'''Translate(U_1'', Vector[(a_2 * z_1)]) → U_1'''Translate(V_1'', Vector[(a_2 * z_1)]) → V_1'''Translate(W_1'', Vector[(a_2 * z_1)]) → W_1'''Polygon(A''', B''', K''', L''', M''', N''', O''', P''', Q''', R''', S''', T''', C''', U''', V''', W''', Y''', Z''', A_1''', B_1''', C_1''', D_1''', E_1''', D''', F_1''', G_1''', H_1''', I_1''', J_1''', K_1''', L_1''', M_1''', N_1''', O_1''', E''', P_1''', Q_1''', R_1''', S_1''', T_1''', U_1''', V_1''', W_1''', F''', G''', H''', I''', J''') → PP'', a''', j''', k''', l''', m''', n''', o''', p''', q''', r''', s''', b''', t''', u''', v''', w''', y''', z''', a_1''', b_1''', c_1''', d_1''', c''', e_1''', f_1''', g_1''', h_1''', i_1''', j_1''', k_1''', l_1''', m_1''', n_1''', d''', o_1''', p_1''', q_1''', r_1''', s_1''', t_1''', u_1''', v_1''', w_1''', e''', f''', g''', h''', i'''Vector(Y_3, Z_3) → z_3Translate(A, Vector[(b_4 * z_3)]) → A'_2Translate(B, Vector[(b_4 * z_3)]) → B'_2Translate(C, Vector[(b_4 * z_3)]) → C'_2Translate(D, Vector[(b_4 * z_3)]) → D'_2Translate(E, Vector[(b_4 * z_3)]) → E'_2Translate(F, Vector[(b_4 * z_3)]) → F'_2Translate(G, Vector[(b_4 * z_3)]) → G'_2Translate(H, Vector[(b_4 * z_3)]) → H'_2Translate(I, Vector[(b_4 * z_3)]) → I'_2Translate(J, Vector[(b_4 * z_3)]) → J'_2Translate(K, Vector[(b_4 * z_3)]) → K'_2Translate(L, Vector[(b_4 * z_3)]) → L'_2Translate(M, Vector[(b_4 * z_3)]) → M'_2Translate(N, Vector[(b_4 * z_3)]) → N'_2Translate(O, Vector[(b_4 * z_3)]) → O'_2Translate(P, Vector[(b_4 * z_3)]) → P'_2Translate(Q, Vector[(b_4 * z_3)]) → Q'_2Translate(R, Vector[(b_4 * z_3)]) → R'_2Translate(S, Vector[(b_4 * z_3)]) → S'_2Translate(T, Vector[(b_4 * z_3)]) → T'_2Translate(U, Vector[(b_4 * z_3)]) → U'_2Translate(V, Vector[(b_4 * z_3)]) → V'_2Translate(W, Vector[(b_4 * z_3)]) → W'_2Translate(Y, Vector[(b_4 * z_3)]) → Y'_2Translate(Z, Vector[(b_4 * z_3)]) → Z'_2Translate(A_1, Vector[(b_4 * z_3)]) → A_4Translate(B_1, Vector[(b_4 * z_3)]) → B_4Translate(C_1, Vector[(b_4 * z_3)]) → C_4Translate(D_1, Vector[(b_4 * z_3)]) → D_4Translate(E_1, Vector[(b_4 * z_3)]) → E_4Translate(F_1, Vector[(b_4 * z_3)]) → F_4Translate(G_1, Vector[(b_4 * z_3)]) → G_4Translate(H_1, Vector[(b_4 * z_3)]) → H_4Translate(I_1, Vector[(b_4 * z_3)]) → I_4Translate(J_1, Vector[(b_4 * z_3)]) → J_4Translate(K_1, Vector[(b_4 * z_3)]) → K_4Translate(L_1, Vector[(b_4 * z_3)]) → L_4Translate(M_1, Vector[(b_4 * z_3)]) → M_4Translate(N_1, Vector[(b_4 * z_3)]) → N_4Translate(O_1, Vector[(b_4 * z_3)]) → O_4Translate(P_1, Vector[(b_4 * z_3)]) → P_4Translate(Q_1, Vector[(b_4 * z_3)]) → Q_4Translate(R_1, Vector[(b_4 * z_3)]) → R_4Translate(S_1, Vector[(b_4 * z_3)]) → S_4Translate(T_1, Vector[(b_4 * z_3)]) → T_4Translate(U_1, Vector[(b_4 * z_3)]) → U_4Translate(V_1, Vector[(b_4 * z_3)]) → V_4Translate(W_1, Vector[(b_4 * z_3)]) → W_4Polygon(A'_2, B'_2, K'_2, L'_2, M'_2, N'_2, O'_2, P'_2, Q'_2, R'_2, S'_2, T'_2, C'_2, U'_2, V'_2, W'_2, Y'_2, Z'_2, A_4, B_4, C_4, D_4, E_4, D'_2, F_4, G_4, H_4, I_4, J_4, K_4, L_4, M_4, N_4, O_4, E'_2, P_4, Q_4, R_4, S_4, T_4, U_4, V_4, W_4, F'_2, G'_2, H'_2, I'_2, J'_2) → Y_4, a'_2, j'_2, k'_2, l'_2, m'_2, n'_2, o'_2, p'_2, q'_2, r'_2, s'_2, b'_2, t'_2, u'_2, v'_2, w'_2, y'_2, z'_2, a_5, b_5, c_4, d_4, c'_2, e_4, f_4, g_4, h_4, i_4, j_4, k_4, l_4, m_4, n_4, d'_2, o_4, p_4, q_4, r_4, s_4, t_4, u_4, v_4, w_4, e'_2, f'_2, g'_2, h'_2, i'_2Translate(A', Vector[(b_4 * z_3)]) → A''_2Translate(B', Vector[(b_4 * z_3)]) → B''_2Translate(C', Vector[(b_4 * z_3)]) → C''_2Translate(D', Vector[(b_4 * z_3)]) → D''_2Translate(E', Vector[(b_4 * z_3)]) → E''_2Translate(F', Vector[(b_4 * z_3)]) → F''_2Translate(G', Vector[(b_4 * z_3)]) → G''_2Translate(H', Vector[(b_4 * z_3)]) → H''_2Translate(I', Vector[(b_4 * z_3)]) → I''_2Translate(J', Vector[(b_4 * z_3)]) → J''_2Translate(K', Vector[(b_4 * z_3)]) → K''_2Translate(L', Vector[(b_4 * z_3)]) → L''_2Translate(M', Vector[(b_4 * z_3)]) → M''_2Translate(N', Vector[(b_4 * z_3)]) → N''_2Translate(O', Vector[(b_4 * z_3)]) → O''_2Translate(P', Vector[(b_4 * z_3)]) → P''_2Translate(Q', Vector[(b_4 * z_3)]) → Q''_2Translate(R', Vector[(b_4 * z_3)]) → R''_2Translate(S', Vector[(b_4 * z_3)]) → S''_2Translate(T', Vector[(b_4 * z_3)]) → T''_2Translate(U', Vector[(b_4 * z_3)]) → U''_2Translate(V', Vector[(b_4 * z_3)]) → V''_2Translate(W', Vector[(b_4 * z_3)]) → W''_2Translate(Y', Vector[(b_4 * z_3)]) → Y''_2Translate(Z', Vector[(b_4 * z_3)]) → Z''_2Translate(A_1', Vector[(b_4 * z_3)]) → A_5Translate(B_1', Vector[(b_4 * z_3)]) → B_5Translate(C_1', Vector[(b_4 * z_3)]) → C_5Translate(D_1', Vector[(b_4 * z_3)]) → D_5Translate(E_1', Vector[(b_4 * z_3)]) → E_5Translate(F_1', Vector[(b_4 * z_3)]) → F_5Translate(G_1', Vector[(b_4 * z_3)]) → G_5Translate(H_1', Vector[(b_4 * z_3)]) → H_5Translate(I_1', Vector[(b_4 * z_3)]) → I_5Translate(J_1', Vector[(b_4 * z_3)]) → J_5Translate(K_1', Vector[(b_4 * z_3)]) → K_5Translate(L_1', Vector[(b_4 * z_3)]) → L_5Translate(M_1', Vector[(b_4 * z_3)]) → M_5Translate(N_1', Vector[(b_4 * z_3)]) → N_5Translate(O_1', Vector[(b_4 * z_3)]) → O_5Translate(P_1', Vector[(b_4 * z_3)]) → P_5Translate(Q_1', Vector[(b_4 * z_3)]) → Q_5Translate(R_1', Vector[(b_4 * z_3)]) → R_5Translate(S_1', Vector[(b_4 * z_3)]) → S_5Translate(T_1', Vector[(b_4 * z_3)]) → T_5Translate(U_1', Vector[(b_4 * z_3)]) → U_5Translate(V_1', Vector[(b_4 * z_3)]) → V_5Translate(W_1', Vector[(b_4 * z_3)]) → W_5Polygon(A''_2, B''_2, K''_2, L''_2, M''_2, N''_2, O''_2, P''_2, Q''_2, R''_2, S''_2, T''_2, C''_2, U''_2, V''_2, W''_2, Y''_2, Z''_2, A_5, B_5, C_5, D_5, E_5, D''_2, F_5, G_5, H_5, I_5, J_5, K_5, L_5, M_5, N_5, O_5, E''_2, P_5, Q_5, R_5, S_5, T_5, U_5, V_5, W_5, F''_2, G''_2, H''_2, I''_2, J''_2) → PP'_2, a''_2, j''_2, k''_2, l''_2, m''_2, n''_2, o''_2, p''_2, q''_2, r''_2, s''_2, b''_2, t''_2, u''_2, v''_2, w''_2, y''_2, z''_2, a_6, b_6, c_5, d_5, c''_2, e_5, f_5, g_5, h_5, i_5, j_5, k_5, l_5, m_5, n_5, d''_2, o_5, p_5, q_5, r_5, s_5, t_5, u_5, v_5, w_5, e''_2, f''_2, g''_2, h''_2, i''_2Translate(A'', Vector[(b_4 * z_3)]) → A'''_1Translate(B'', Vector[(b_4 * z_3)]) → B'''_1Translate(C'', Vector[(b_4 * z_3)]) → C'''_1Translate(D'', Vector[(b_4 * z_3)]) → D'''_1Translate(E'', Vector[(b_4 * z_3)]) → E'''_1Translate(F'', Vector[(b_4 * z_3)]) → F'''_1Translate(G'', Vector[(b_4 * z_3)]) → G'''_1Translate(H'', Vector[(b_4 * z_3)]) → H'''_1Translate(I'', Vector[(b_4 * z_3)]) → I'''_1Translate(J'', Vector[(b_4 * z_3)]) → J'''_1Translate(K'', Vector[(b_4 * z_3)]) → K'''_1Translate(L'', Vector[(b_4 * z_3)]) → L'''_1Translate(M'', Vector[(b_4 * z_3)]) → M'''_1Translate(N'', Vector[(b_4 * z_3)]) → N'''_1Translate(O'', Vector[(b_4 * z_3)]) → O'''_1Translate(P'', Vector[(b_4 * z_3)]) → P'''_1Translate(Q'', Vector[(b_4 * z_3)]) → Q'''_1Translate(R'', Vector[(b_4 * z_3)]) → R'''_1Translate(S'', Vector[(b_4 * z_3)]) → S'''_1Translate(T'', Vector[(b_4 * z_3)]) → T'''_1Translate(U'', Vector[(b_4 * z_3)]) → U'''_1Translate(V'', Vector[(b_4 * z_3)]) → V'''_1Translate(W'', Vector[(b_4 * z_3)]) → W'''_1Translate(Y'', Vector[(b_4 * z_3)]) → Y'''_1Translate(Z'', Vector[(b_4 * z_3)]) → Z'''_1Translate(A_1'', Vector[(b_4 * z_3)]) → A_6Translate(B_1'', Vector[(b_4 * z_3)]) → B_6Translate(C_1'', Vector[(b_4 * z_3)]) → C_6Translate(D_1'', Vector[(b_4 * z_3)]) → D_6Translate(E_1'', Vector[(b_4 * z_3)]) → E_6Translate(F_1'', Vector[(b_4 * z_3)]) → F_6Translate(G_1'', Vector[(b_4 * z_3)]) → G_6Translate(H_1'', Vector[(b_4 * z_3)]) → H_6Translate(I_1'', Vector[(b_4 * z_3)]) → I_6Translate(J_1'', Vector[(b_4 * z_3)]) → J_6Translate(K_1'', Vector[(b_4 * z_3)]) → K_6Translate(L_1'', Vector[(b_4 * z_3)]) → L_6Translate(M_1'', Vector[(b_4 * z_3)]) → M_6Translate(N_1'', Vector[(b_4 * z_3)]) → N_6Translate(O_1'', Vector[(b_4 * z_3)]) → O_6Translate(P_1'', Vector[(b_4 * z_3)]) → P_6Translate(Q_1'', Vector[(b_4 * z_3)]) → Q_6Translate(R_1'', Vector[(b_4 * z_3)]) → R_6Translate(S_1'', Vector[(b_4 * z_3)]) → S_6Translate(T_1'', Vector[(b_4 * z_3)]) → T_6Translate(U_1'', Vector[(b_4 * z_3)]) → U_6Translate(V_1'', Vector[(b_4 * z_3)]) → V_6Translate(W_1'', Vector[(b_4 * z_3)]) → W_6Polygon(A'''_1, B'''_1, K'''_1, L'''_1, M'''_1, N'''_1, O'''_1, P'''_1, Q'''_1, R'''_1, S'''_1, T'''_1, C'''_1, U'''_1, V'''_1, W'''_1, Y'''_1, Z'''_1, A_6, B_6, C_6, D_6, E_6, D'''_1, F_6, G_6, H_6, I_6, J_6, K_6, L_6, M_6, N_6, O_6, E'''_1, P_6, Q_6, R_6, S_6, T_6, U_6, V_6, W_6, F'''_1, G'''_1, H'''_1, I'''_1, J'''_1) → PP''_1, a'''_1, j'''_1, k'''_1, l'''_1, m'''_1, n'''_1, o'''_1, p'''_1, q'''_1, r'''_1, s'''_1, b'''_1, t'''_1, u'''_1, v'''_1, w'''_1, y'''_1, z'''_1, a_7, b_7, c_6, d_6, c'''_1, e_6, f_6, g_6, h_6, i_6, j_6, k_6, l_6, m_6, n_6, d'''_1, o_6, p_6, q_6, r_6, s_6, t_6, u_6, v_6, w_6, e'''_1, f'''_1, g'''_1, h'''_1, i'''_1
AI Drawing Prompt Reference
Draw a pattern made of multiple squares that form a reptile-like shape through rotation and connection. Include additional points to maintain structural stability. The construction order starts with a basic square, then rotates other squares, and finally connects them to form the complete pattern.
The prompt above was compiled from the original drawing commands and is for reference only.