
Cubes Illusion II
Loading the math board and drawing, please wait…
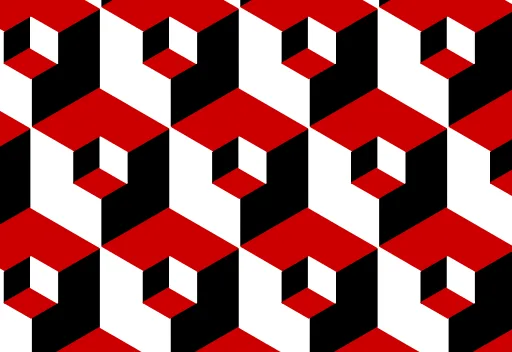
This example demonstrates the visual effect of the cube illusion. It involves cubes, trigonometric functions, means, trapezoids, and standard deviation. Using GeoGebra commands such as Vector, Sequence, Polygon, and Rotate, dynamic cube transformations can be constructed. Suitable for high school mathematics teaching and learning solid geometry transformations.
GeoGebra Commands & Parameters
Vector((0, 0), A) → uVector((0, 0), B) → vSequence(Rotate[(cos(((i / n * 2) * π)), sin(((i / n * 2) * π))), π / 6, (0, 0)], i, 1, n) → PtsSequence(Rotate[(((t - 1) * cos(((i / n * 2) * π))), ((t - 1) * sin(((i / n * 2) * π)))), π / 6, (0, 0)], i, 1, n) → PtsCPolygon(Element[Pts, 2], Element[Pts, 3], Element[Pts, 4], (0, 0), Element[Pts, 2]) → C1, f, g, h, i, jRotate(C1, (2 * π / 3), (0, 0)) → L1Rotate(C1, ((2 * 2) * π / 3), (0, 0)) → L2Rotate(C1, ((3 * 2) * π / 3), (0, 0)) → L3Polygon(Element[PtsC, 2], Element[PtsC, 3], Element[PtsC, 4], (0, 0), Element[PtsC, 2]) → C2, k, l, m, p, qRotate(C2, (2 * π / 3), (0, 0)) → M1Rotate(C2, ((2 * 2) * π / 3), (0, 0)) → M2Rotate(C2, ((3 * 2) * π / 3), (0, 0)) → M3Polygon(Element[PtsC, 2], Element[PtsC, 3], Element[PtsC, 4], (0, 0), Element[PtsC, 2]) → C3, r, s, a, b, cRotate(C3, (2 * π / 3), (0, 0)) → N1Rotate(C3, ((2 * 2) * π / 3), (0, 0)) → N2Rotate(C3, ((3 * 2) * π / 3), (0, 0)) → N3Sequence(Sequence[Translate[L1, Vector[(i * u) + (j * v)]], i, 1, size], j, 1, size) → l_1Sequence(Sequence[Translate[L2, Vector[(i * u) + (j * v)]], i, 1, size], j, 1, size) → l_2Sequence(Sequence[Translate[L3, Vector[(i * u) + (j * v)]], i, 1, size], j, 1, size) → l_3Sequence(Sequence[Translate[N1, Vector[(i * u) + (j * v)]], i, 1, size], j, 1, size) → n_1Sequence(Sequence[Translate[N2, Vector[(i * u) + (j * v)]], i, 1, size], j, 1, size) → n_2Sequence(Sequence[Translate[N3, Vector[(i * u) + (j * v)]], i, 1, size], j, 1, size) → n_3Vector((0, 0), C) → wSequence(Sequence[Translate[Translate[M1, Vector[(i * u) + (j * v)]], Vector[(0, 0), C]], i, 1, size], j, 1, size) → m_1Sequence(Sequence[Translate[Translate[M2, Vector[(i * u) + (j * v)]], Vector[(0, 0), C]], i, 1, size], j, 1, size) → m_2Sequence(Sequence[Translate[Translate[M3, Vector[(i * u) + (j * v)]], Vector[(0, 0), C]], i, 1, size], j, 1, size) → m_3