
教师用三棱锥几何构造器
几何画板及绘图内容加载中,请稍等……
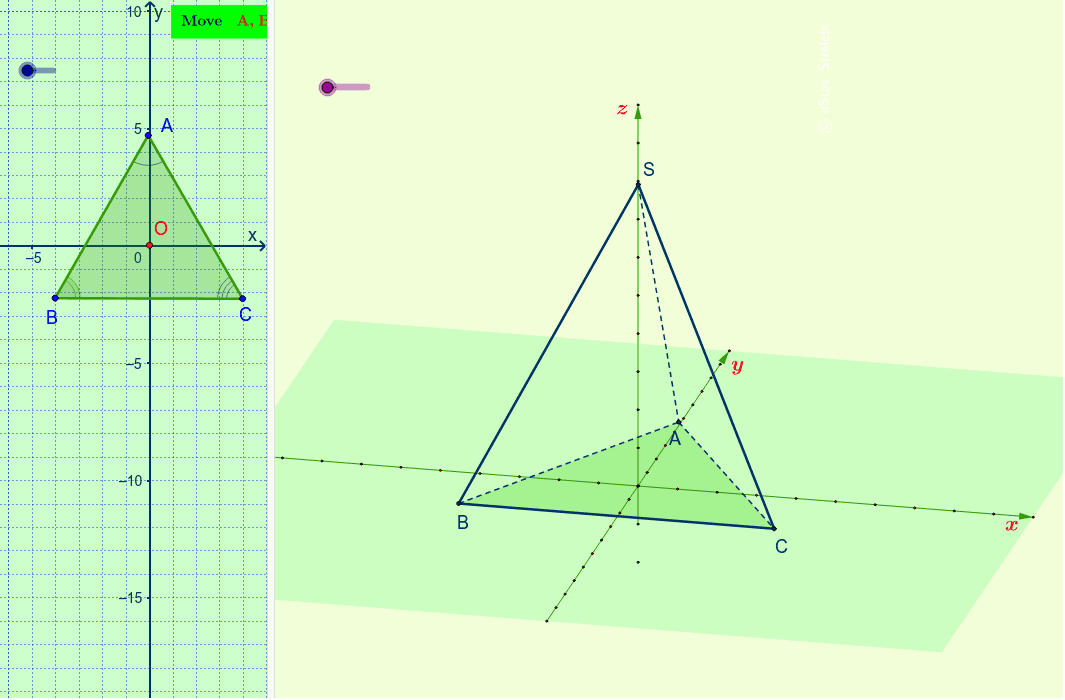
本范例演示三棱锥(三角锥/四面体)的三维几何构造方法。核心数学概念涉及立体几何中的棱锥体积计算、勾股定理在三维空间的应用、以及多边形与角度的几何关系。构造要点:使用Polygon创建底面三角形,通过Отрезок3D命令绘制三维棱边,运用Vector和Mirror实现向量平移与镜像变换,结合LineBisector、AngularBisector、OrthogonalLine完成角度平分线与正交线的绘制,利用Distance和Area计算距离与面积。本范例适合中学数学教师用于立体几何教学演示,也可作为学生学习空间向量与三维坐标几何的参考素材,特别适用于教授棱锥性质、证明几何定理及练习GeoGebra 3D作图技巧。
GeoGebra 命令及参数
Translate(O, Vector[u * x_0]) → O'_1Translate(O, Vector[u * y_0]) → O'_2Translate(O, Vector[u * z_0]) → O'_3Mirror(O'_1, O) → GTranslate(O, Vector[-0.1 * u * z_0]) → O'_5Translate(O, Vector[-u * y_0]) → O'Vector(O', O'_2) → vVector(G, O'_1) → wVector(O'_5, O'_3) → zSegment(O', O'_2) → cSegment(O'_1, G) → dLine(O, O'_3) → iSequence(O + i * y_0, i, -u, u) → liste5Sequence(O + i * x_0, i, -u, u) → liste1Sequence(O + i * z_0, i, -u + 8, u) → liste3RotateText("\copyright uStas\;\;Strelets", 90*°) → надпись24Отрезок3D(S, A, C, B) → e, fОтрезок3D(S, C, B, A) → g, jОтрезок3D(S, B, A, C) → k, lОтрезок3D(B, A, S, C) → m, nОтрезок3D(C, B, S, A) → p, qОтрезок3D(A, C, S, B) → r, sSegment(S, O_1) → tPolygon(А, В, С) → многоугольник1, c_2, a_2, b_2Circle(А, В, С) → c_1LineBisector(А, С) → a_1LineBisector(С, В) → b_1Intersect(b_1, a_1) → I_2AngularBisector(В, А, С) → d_1AngularBisector(А, В, С) → e_1Intersect(e_1, d_1) → J_3OrthogonalLine(J_3, c_2) → f_1Intersect(c_2, f_1) → KCircle(J_3, K) → g_1Point(w) → MPoint(w) → LPoint(v) → NPoint(v) → PLine(P, d) → h_1Line(N, d) → i_1Line(M, c) → j_1Line(L, c) → k_1Intersect(h_1, j_1) → DIntersect(i_1, j_1) → EIntersect(k_1, i_1) → FIntersect(h_1, k_1) → HPolygon(D, E, F, H) → многоугольник2, d_2, e_2, f_2, h_2Polygon(B, A, C) → многоугольник3, c_3, b_3, a_3Point(c_1) → VPoint(c_1) → WConic(J_1, B, A, I_1, C) → p_1Intersect(g_1, b_2) → O_3,Intersect(g_1, a_2) → Q,Point(g_1) → RPoint(g_1) → TConic(U, Z, B_1, C_1, D_1) → q_1Area(А, В, С) → l_1Segment(B_1, J) → n_1Segment(J, U) → r_1Segment(J, C_1) → s_1Segment(J_3, K) → t_1Segment(O_3, J_3) → g_2Segment(J_3, Q) → i_2Segment(I_2, С) → j_2Segment(А, I_2) → k_2Segment(I_2, В) → l_2Segment(A, I) → n_2Segment(I, C) → p_2Segment(I, B) → q_2Distance(А, В) → расстояниеАВDistance(А, В) → bDistance(В, С) → w_1Distance(А, С) → aArea(А, В, С) → z_1Angle(В, А, С) → γAngle(С, В, А) → δAngle(А, С, В) → εSegment(A, S) → s_2Segment(S, C) → t_2Segment(S, B) → d_3Segment(A, B) → e_3Segment(B, C) → f_3Segment(A, C) → g_3Distance(А, O_2) → j_3Distance(В, O_2) → l_3Distance(С, O_2) → n_3