
三角形全等判定定理汇总探究
几何画板及绘图内容加载中,请稍等……
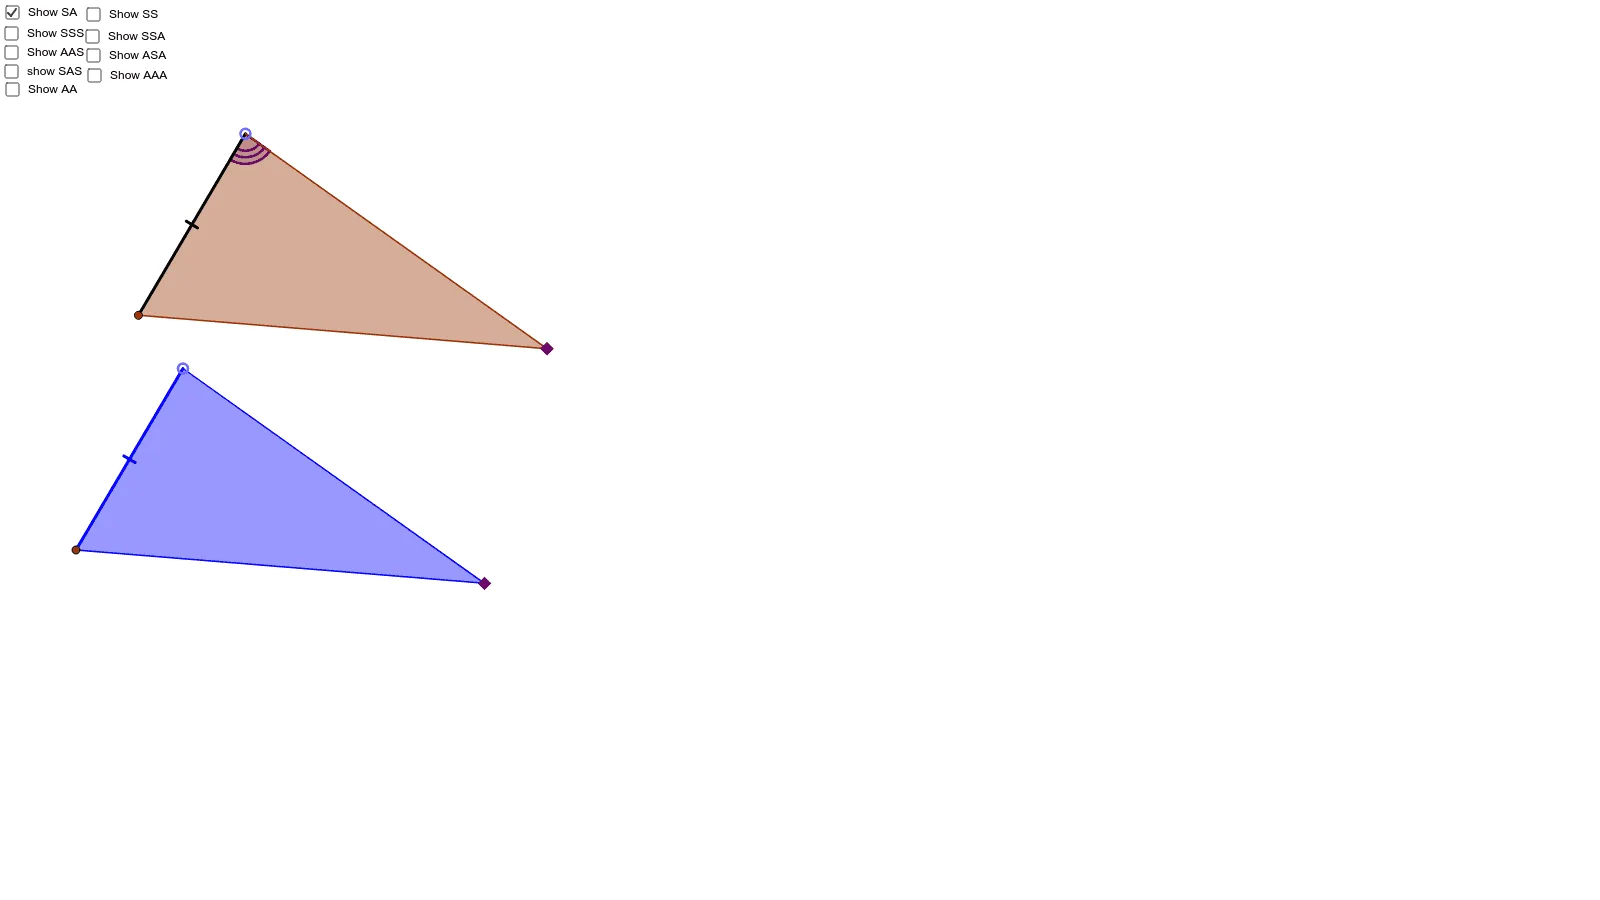
①本范例通过动态几何交互,系统演示了三角形全等的多种判定条件(SSS、SAS、ASA、AAS等),并直观展示哪些条件组合足以证明两个三角形全等,哪些不足。②核心数学概念包括三角形全等判定定理、对应边角关系、反例构造与逻辑推理。③作图要点:使用GeoGebra的Point、Polygon、Segment、Intersect、Angle等命令构建多个三角形及其对应边角对象(如tri_SSS、tri_SA、tri_SSA等),并利用LaTeX标注角度与边长,通过滑块或切换按钮对比不同判定条件。④适合中学几何教学(八年级及以上),用于课堂探究、学生自主验证全等定理,或作为教师演示工具,帮助学生理解全等条件的充分性与必要性。
GeoGebra 命令及参数
Point(Circle[A_{SS}, AB]) → B_{SS}Point(Circle[B_{SS}, BC]) → C_{SS}Polygon(A_{SS}, B_{SS}, C_{SS}) → tri_{SS}, c_{ss}, a_{ss}, b_{ss}Point(Circle[A_{SA}, AB]) → B_{SA}Point(Ray[Rotate[B_{SA}, (-angB), B_{SA}], Rotate[A_{SA}, angB, B_{SA}]]) → C_{SA}Polygon(A_{SA}, B_{SA}, C_{SA}) → tri_{SA}, c_{sa}, a_{sa}, b_{sa}Point(Circle[A_{SSS}, AB]) → B_{SSS}Point(Circle[B_{SSS}, BC]) → C_{SSS}Point(Circle[C_{SSS}, CA]) → AC_{SSS}Segment(A_{SSS}, B_{SSS}) → aSegment(B_{SSS}, C_{SSS}) → bSegment(C_{SSS}, AC_{SSS}) → cPolygon(A_{SSS}, B_{SSS}, C_{SSS}) → tri_{SSS}, c_{sss}, a_{sss}, b_{sss}Point(Circle[A_{SSA}, AB]) → B_{SSA}Point(Circle[B_{SSA}, BC]) → C_{SSA}Point(Ray[Rotate[C_{SSA}, (-angC), C_{SSA}], Rotate[B_{SSA}, angC, C_{SSA}]]) → AC_{SSA}Polygon(A_{SSA}, B_{SSA}, C_{SSA}) → tri_{SSA}, c_{ssa}, a_{ssa}, b_{ssa}Point(Circle[A_{AAS}, CA]) → C_{AAS}Point(Ray[Rotate[A_{AAS}, angA, A_{AAS}], Rotate[C_{AAS}, angA, A_{AAS}]]) → BA_{AAS}Intersect(Ray[Rotate[A_{AAA}, (-angA), A_{AAA}], Rotate[B_{AAA}, (-angA), A_{AAA}]], Ray[Rotate[B_{AAA}, angB, B_{AAA}], Rotate[A_{AAA}, angB, B_{AAA}]]) → C_{AAA}Polygon(A_{AAA}, B_{AAA}, C_{AAA}) → tri_{AAA}, c_{aaa}, a_{aaa}, b_{aaa}Angle(A_{SA}, B_{SA}, C_{SA}) → αSegment(A_{SSA}, B_{SSA}) → dSegment(B_{SSA}, C_{SSA}) → eSegment(C_{SSA}, AC_{SSA}) → fAngle(B_{SSA}, C_{SSA}, AC_{SSA}) → βSegment(A_{AAS}, C_{AAS}) → gSegment(A_{AAS}, BA_{AAS}) → hAngle(C_{AAS}, A_{AAS}, BA_{AAS}) → γPoint(Circle[A_{ASA}, CA]) → C_{ASA}Segment(A_{ASA}, C_{ASA}) → mPoint(Ray[Rotate[A_{ASA}, angA, A_{ASA}], Rotate[C_{ASA}, angA, A_{ASA}]]) → BA_{ASA}Segment(A_{ASA}, BA_{ASA}) → nPoint(Ray[Rotate[C_{ASA}, (-angC), C_{ASA}], Rotate[A_{ASA}, (-angC), C_{ASA}]]) → BC_{ASA}Segment(C_{ASA}, BC_{ASA}) → pIntersect(Ray[A_{ASA}, BA_{ASA}], Ray[C_{ASA}, BC_{ASA}]) → B_{ASA}Polygon(A_{ASA}, B_{ASA}, C_{ASA}) → tri_{ASA}, c_{asa}, a_{asa}, b_{asa}Angle(BA_{ASA}, A_{ASA}, C_{ASA}) → ζAngle(BC_{ASA}, C_{ASA}, A_{ASA}) → ηAngle(C_{AAA}, B_{AAA}, A_{AAA}) → θAngle(B_{AAA}, A_{AAA}, C_{AAA}) → ιAngle(A_{AAA}, C_{AAA}, B_{AAA}) → κPoint(Ray[Rotate[BA_{AAS}, angB, BA_{AAS}], Rotate[A_{AAS}, angB, BA_{AAS}]]) → CB_{AAS}Segment(BA_{AAS}, CB_{AAS}) → iAngle(CB_{AAS}, BA_{AAS}, A_{AAS}) → δIntersect(Ray[Rotate[C_{AAS}, (-angC), C_{AAS}], Rotate[A_{AAS}, (-angC), C_{AAS}]], Ray[Rotate[A_{AAS}, angA, A_{AAS}], Rotate[C_{AAS}, angA, A_{AAS}]]) → B_{AAS}Polygon(A_{AAS}, B_{AAS}, C_{AAS}) → tri_{AAS}, c_{aas}, a_{aas}, b_{aas}Point(Circle[A_{SAS}, AB]) → B_{SAS}Intersect(Circle[A_{SAS}, CA], Ray[Rotate[A_{SAS}, (-angA), A_{SAS}], Rotate[B_{SAS}, (-angA), A_{SAS}]]) → C_{SAS},Polygon(A_{SAS}, B_{SAS}, C_{SAS}) → tri_{SAS}, c_{sas}, a_{sas}, b_{sas}Angle(C_{SAS}, A_{SAS}, B_{SAS}) → εPoint(Circle[A_1, AB]) → B_1Point(Ray[Rotate[B_1, (-angB), B_1], Rotate[A_1, angB, B_1]]) → C_1Polygon(A_1, B_1, C_1) → tri_1, c_{sa1}, a_{sa1}, b_{sa1}Angle(A_1, B_1, C_1) → α_1LaTeX(c_{sa}, true, true) → text1Point(Circle[A_2, AB]) → B_2Point(Circle[B_2, BC]) → C_2Segment(A_2, B_2) → a_2Segment(B_2, C_2) → b_2Polygon(A_2, B_2, C_2) → tri_2, c_1, a_1, b_1Point(Circle[A_3, CA]) → C_3Segment(A_3, C_3) → g_1Intersect(Ray[Rotate[C_3, (-angC_1), C_3], Rotate[A_3, (-angC_1), C_3]], Ray[Rotate[A_3, angA, A_3], Rotate[C_3, angA, A_3]]) → B_3Polygon(A_3, B_3, C_3) → tri_3, c_2, a_3, b_3Point(Circle[A_4, AB]) → B_4Intersect(Circle[A_4, CA], Ray[Rotate[A_4, (-angA), A_4], Rotate[B_4, (-angA), A_4]]) → C_4,Polygon(A_4, B_4, C_4) → tri_4, c_3, a_4, b_4Angle(C_4, A_4, B_4) → ε_1Intersect(Ray[Rotate[A_5, (-angA), A_5], Rotate[B_5, (-angA), A_5]], Ray[Rotate[B_5, angB, B_5], Rotate[A_5, angB, B_5]]) → C_5Polygon(A_5, B_5, C_5) → tri_5, c_4, a_5, b_5Angle(C_5, B_5, A_5) → θ_1Angle(B_5, A_5, C_5) → ι_1Angle(A_5, C_5, B_5) → κ_1Point(Circle[A_6, AB]) → B_6Point(Circle[B_6, BC]) → C_6Polygon(A_6, B_6, C_6) → tri_6, c_5, a_6, b_6Point(Circle[A_7, AB]) → B_7Point(Circle[B_7, BC]) → C_7Polygon(A_7, B_7, C_7) → tri_7, c_6, a_7, b_7Segment(A_7, B_7) → d_1Segment(B_7, C_7) → e_1Point(Circle[A_8, CA]) → C_8Segment(A_8, C_8) → m_1Point(Ray[Rotate[A_8, angA, A_8], Rotate[C_8, angA, A_8]]) → BA_1Segment(A_8, BA_1) → n_1Point(Ray[Rotate[C_8, (-angC_4), C_8], Rotate[A_8, (-angC_4), C_8]]) → BC_1Segment(C_8, BC_1) → p_1Intersect(Ray[A_8, BA_1], Ray[C_8, BC_1]) → B_8Polygon(A_8, B_8, C_8) → tri_8, c_7, a_8, b_8Angle(BA_1, A_8, C_8) → ζ_1Angle(BC_1, C_8, A_8) → η_1Point(Circle[A_9, CA_1]) → C_9Segment(A_9, C_9) → m_2Point(Ray[Rotate[A_9, angA_1, A_9], Rotate[C_9, angA_1, A_9]]) → BA_2Segment(A_9, BA_2) → n_2Point(Ray[Rotate[C_9, (-angC_8), C_9], Rotate[A_9, (-angC_8), C_9]]) → BC_2Segment(C_9, BC_2) → p_2Intersect(Ray[A_9, BA_2], Ray[C_9, BC_2]) → B_9Polygon(A_9, B_9, C_9) → tri_9, c_8, a_9, b_9Angle(BA_2, A_9, C_9) → ζ_2Angle(BC_2, C_9, A_9) → η_2
AI 绘图提示语参考
在同一画面中依次展示多组三角形对照构型:先画一个以已知两边为半径圆心的三角形,得到三条对应边并形成闭合三角形;再画另一组三角形,用旋转确定第三点,使两条边对应给定的角度位置后仍闭合;随后用不同的圆交与旋转方式构造含有“边-边-边”“边-角-边”“边-角-角”等信息的三角形。为每组三角形标出三条边及其关键角度(如在顶点处形成的α、β、γ、ζ、η等),并让对应角与对应边在各组中便于比较。
以上提示语为根据原始绘图命令整理而来,仅供参考。