
猴子与猎人的抛物运动:抛物线轨迹与参数控制
几何画板及绘图内容加载中,请稍等……
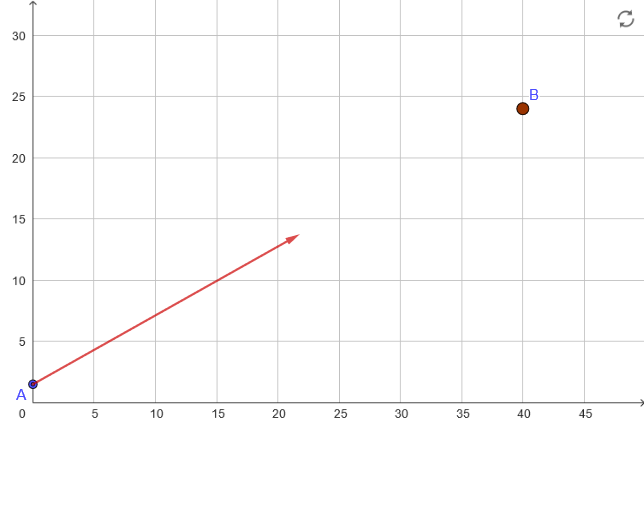
这个范例演示了抛物线运动轨迹的几何构造与参数控制。涉及的核心数学概念包括抛物线方程、向量运动、参数方程和优化问题。作图要点包括使用Polygon、PointIn、Vector等GeoGebra命令构建抛物线轨迹,并通过滑块动画调整参数。适合高中生或大学低年级学生用于学习抛物线运动和参数优化。
GeoGebra 命令及参数
Polygon((0, 0), (0, 10^(6)), (10^(6), 10^(6)), (10^(6), 0)) → a, h, i, j, lPointIn(a) → APointIn(a) → BVector(A, P) → v0Vector((x(M), y(A)), (x(M) + v0x, y(A))) → vxVector((x(A), y(A)), (x(A), y(A) + v0y)) → vyTextfield(r) → CasillaDeEntrada1Vector(M, M + v) → vvIf(v0x ≟ 0 ∧ v0y ≥ 0, (v0y + sqrt(((2 * y(A - B)) * abs(g)) + v0y^(2))) / abs(g), v0x ≟ 0 ∧ v0y < 0, (v0y - sqrt(((2 * y(A - B)) * abs(g)) + v0y^(2))) / abs(g), x(B - A) / v0x) → TteorPolyLine(reg) → pol
AI 绘图提示语参考
画一个由四个点构成的矩形,并在这矩形的底边和顶边各取一点,连接这两点。从矩形底边的一个点向右上方发射一个向量,并分别画出水平和垂直方向的分向量。在矩形内部添加一个文本框用于输入参数,根据输入的参数和物理公式计算一个理论上的飞行时间,并画出对应的轨迹。
以上提示语为根据原始绘图命令整理而来,仅供参考。