
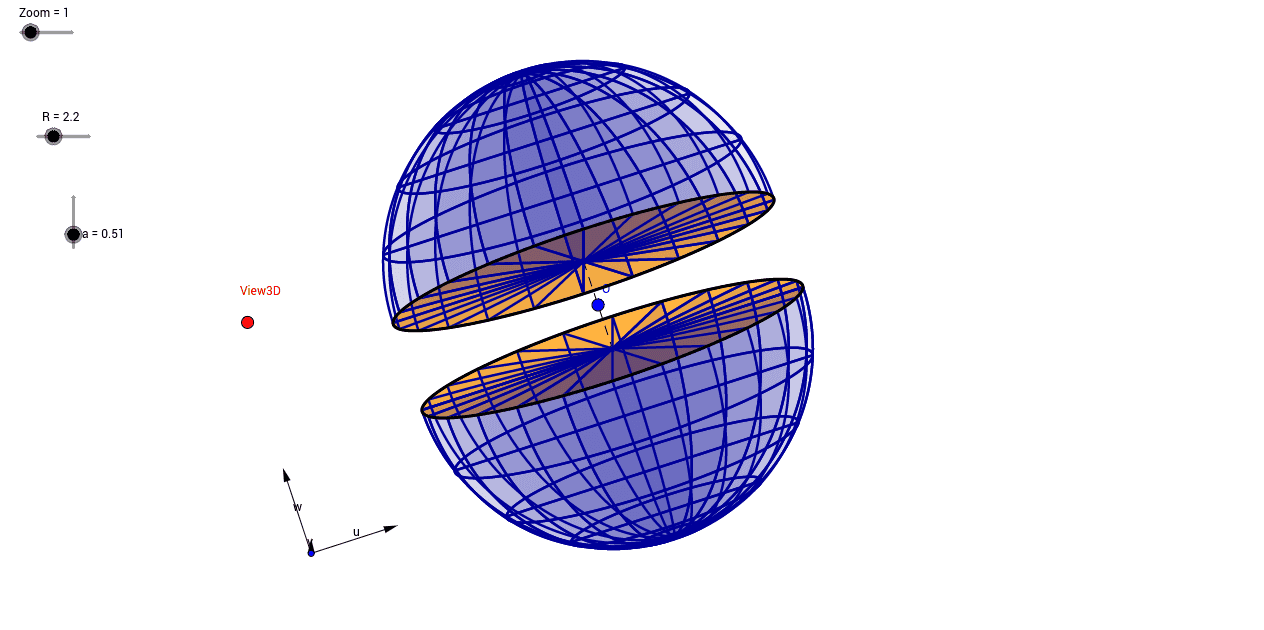
球体的半球 (3D)
几何画板及绘图内容加载中,请稍等……
①本范例演示如何通过滑块交互,在三维空间中构建并观察球体的两个半球;②涉及的核心数学概念包括立体几何、向量运算、三角函数(正弦和余弦)、参数方程以及几何变换(平移和镜像);③作图要点:使用了Vector(向量)、OrthogonalLine(垂线)、Translate(平移)、Mirror(镜像)、Sequence(序列)、CurveCartesian(笛卡尔曲线)、Segment(线段)等GeoGebra命令和对象;④适合高中及以上学生学习三维几何、向量与参数方程,或用于大学基础数学教学。
GeoGebra 命令及参数
Vector(B_1, X) → uVector(B_1, Y) → vOrthogonalLine(View3D, yAxis) → a_1OrthogonalLine(View3D, xAxis) → bVector(B_1, Z) → wTranslate(O, Vector[a * w]) → O'Mirror(O', O) → O''Sequence(CurveCartesian[x(O'' + f_1(s) * cos(-(t)) * u + f_1(s) * sin(t) * v - f_2(s) * w), y(O'' + f_1(s) * cos(-(t)) * u + f_1(s) * sin(t) * v - f_2(s) * w), s, 0.0, 3.141592653589793 * n / 18.0], t, 0.0, m / 24.0 * 2.0 * 3.141592653589793, 0.2618) → liste1Sequence(CurveCartesian[x(O'' + f_1(s) * cos(-(t)) * u + f_1(s) * sin(t) * v - f_2(s) * w), y(O'' + f_1(s) * cos(-(t)) * u + f_1(s) * sin(t) * v - f_2(s) * w), t, 0.0, 2.0 * m * 3.141592653589793 / 12.0], s, 0.0, 3.141592653589793 * n / 18.0, 0.34907) → liste2Sequence(CurveCartesian[x(O' + f_1(s) * cos(-(t)) * u + f_1(s) * sin(t) * v - f_2(s) * w), y(O' + f_1(s) * cos(-(t)) * u + f_1(s) * sin(t) * v - f_2(s) * w), s, -(3.141592653589793) * n / 18.0, 0.0], t, -(m) / 24.0 * 2.0 * 3.141592653589793, 0.0, 0.2618) → liste3Sequence(CurveCartesian[x(O' + f_1(s) * cos(-(t)) * u + f_1(s) * sin(t) * v - f_2(s) * w), y(O' + f_1(s) * cos(-(t)) * u + f_1(s) * sin(t) * v - f_2(s) * w), t, -2.0 * m * 3.141592653589793 / 12.0, 0.0], s, -(3.141592653589793) * n / 18.0, 0.0, 0.34907) → liste4CurveCartesian(x(O' + R * sin(i°) * u - R * cos(i°) * v + R * 0.0 * sin(i°) * w), y(O' + R * sin(i°) * u - R * cos(i°) * v + R * 0.0 * sin(i°) * w), i, 0.0, 360.0) → dCurveCartesian(x(O'' + R * sin(i°) * u - R * cos(i°) * v + R * 0.0 * sin(i°) * w), y(O'' + R * sin(i°) * u - R * cos(i°) * v + R * 0.0 * sin(i°) * w), i, 0.0, 360.0) → eCurveCartesian(x(O'' + R * sin(i°) * u - R * cos(i°) * v + R * 0.0 * sin(i°) * w), y(O'' + R * sin(i°) * u - R * cos(i°) * v + R * 0.0 * sin(i°) * w), i, 0.0, 360.0) → fCurveCartesian(x(O' + R * sin(i°) * u - R * cos(i°) * v + R * 0.0 * sin(i°) * w), y(O' + R * sin(i°) * u - R * cos(i°) * v + R * 0.0 * sin(i°) * w), i, 0.0, 360.0) → hSegment(O', O'') → i