
日心与地心视角下的太阳系行星位置计算
几何画板及绘图内容加载中,请稍等……
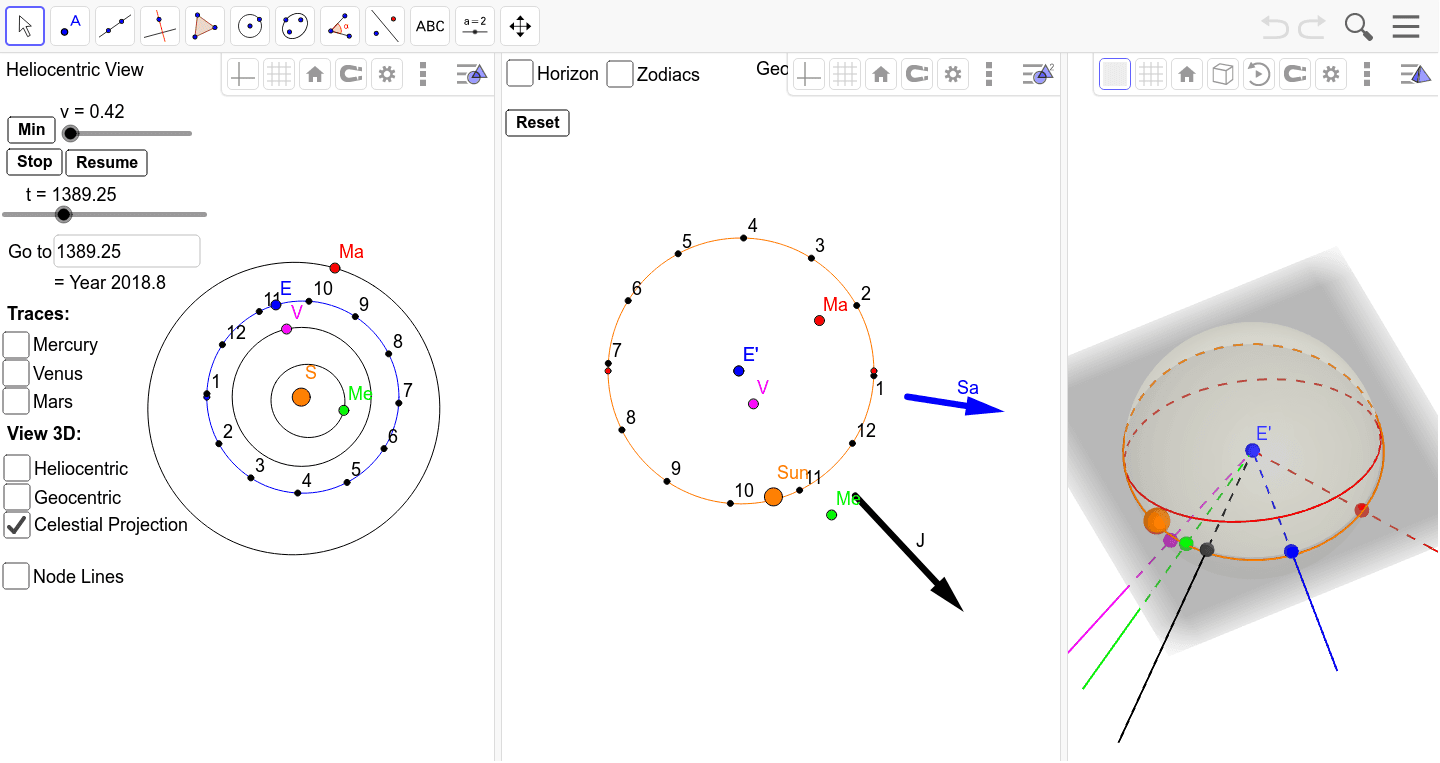
①本范例演示了从1600年至今,水星、金星、地球、火星、木星和土星在日心与地心视角下的位置计算与可视化;②涉及的核心数学概念包括椭圆、三角函数、乘法、均值、单位圆、内切圆等;③作图要点提炼自GeoGebra命令:Rotate(旋转)、Vector(向量)、Translate(平移)、Circle(圆)、Ellipse(椭圆)、Line(直线)、Intersect(交点)、Midpoint(中点)、Point(点)、Angle(角度)、Root(根)、Distance(距离)、Ray(射线)、Segment(线段)、OrthogonalLine(垂线)、Textfield(文本框)、Sphere(球体)、Plane(平面)、IntersectPath(路径交点)、Tangent(切线);④适合高中及以上学生及天文爱好者学习天体力学与数学模型。
GeoGebra 命令及参数
Rotate(C, α + (((0.0167 * 180) * ° / 3.141) * sin(α)) + ((0.5 * (((0.0167 * 180) * ° / 3.141))^(2)) * sin((2 * α))), D) → C'Vector(C', D) → uTranslate(C', u) → C''_1Circle(A, 0.283464) → rEllipse(A, B, C) → cLine(A, I_4) → nIntersect(r, n) → J_2, K_2Midpoint(K_2, A) → L_2Circle(L_2, 1.524) → sIntersect(s, n) → M_2, N_2Ellipse(K_2, A, M_2) → t_2Intersect(t_2, n) → O_2, P_2Point(c) → MRotate(M, ((2 * π) * t / 365.25), C''_1) → M'_1Angle(M, C''_1, M'_1) → ϕRoot(ϕ - x + (0.0167 * sin(x)), 0, 7) → S_3Distance(C''_1, S_3) → EEAngle(C, D, C') → βPoint(c) → ELine(A, L_5) → aCircle(A, 0.16) → dIntersect(d, a) → F, GMidpoint(A, F) → HCircle(H, 0.387) → eIntersect(e, a) → I, JEllipse(F, A, J) → fRotate(J, γ + (((0.206 * 180) * ° / 3.141) * sin(γ)) + ((0.5 * (((0.206 * 180) * ° / 3.141))^(2)) * sin((2 * γ))), H) → J'Angle(J, H, J') → δRay(H, J') → bIntersect(f, b) → K,Segment(C', K) → gTranslate(C', u) → C''Translate(K, u) → K'Segment(C'', K') → g'Segment(D, A) → hTranslate(D, u) → D'Translate(A, u) → A'Segment(D', A') → h'Ray(A, C') → iCircle(A, 0.723) → kRotate(C, ε + (((0.0068 * 180) * ° / 3.141) * sin(ε)) + ((0.5 * (((0.0068 * 180) * ° / 3.141))^(2)) * sin((2 * ε))), A) → C'_1Angle(C, A, C'_1) → ζRay(A, C'_1) → jPoint(c) → NPoint(c) → OPoint(c) → PCircle(C'', A') → pPoint(p) → QPoint(p) → RPoint(p) → SPoint(p) → TPoint(p) → UPoint(c) → VPoint(c) → WPoint(p) → ZPoint(c) → A_1Point(p) → B_1Point(c) → C_1Point(p) → D_1Point(c) → E_1Point(p) → F_1Point(c) → G_1Point(p) → H_1Point(c) → I_1Point(p) → J_1Point(c) → K_1Point(p) → L_1Circle(C'', 1.2) → qRay(C'', A') → mIntersect(q, m) → M_1,Point(q) → N_1Point(q) → O_1Intersect(p, xAxis, 1) → P_1Intersect(p, xAxis, 2) → Q_1Point(q) → R_1Point(q) → S_1Point(q) → T_1Point(q) → U_1Point(q) → V_1Point(q) → W_1Point(q) → Z_1Point(q) → A_2Point(q) → B_2Point(q) → C_2Point(q) → D_2Point(q) → E_2Point(q) → F_2Point(q) → G_2Point(q) → H_2Rotate(O_2, η + (((0.093 * 180) * ° / 3.141) * sin(η)) + ((0.5 * (((0.093 * 180) * ° / 3.141))^(2)) * sin((2 * η))), L_2) → Q_2Angle(O_2, L_2, Q_2) → θ_1Segment(C', Q_2) → a_1Translate(C', u) → C''_2Translate(Q_2, u) → R_2Line(A', C'') → c_1Intersect(q, c_1) → S_2, T_2Rotate(T_2, θ, C'') → U_2Angle(T_2, C'', U_2) → ιLine(C'', U_2) → d_1OrthogonalLine(C'', d_1) → e_1Segment(C'', A') → f_1Point(c) → V_2Circle(A, 0.5) → h_1Line(A, V'_2) → g_1Intersect(h_1, g_1) → W_2, Z_2Midpoint(A, Z_2) → A_3Circle(A_3, 5.2) → k_1Intersect(k_1, g_1) → B_3, C_3Ellipse(Z_2, A, C_3) → p_1Rotate(B_3, ξ + (((0.0484 * 180) * ° / 3.141) * sin(ξ)) + ((0.5 * (((0.0484 * 180) * ° / 3.141))^(2)) * sin((2 * ξ))), A) → D_3Angle(B_3, A, D_3) → νRay(A_3, D_3) → j_1Intersect(p_1, j_1) → E_3,Segment(C', E_3) → l_1Translate(C', u) → C''_3Translate(E_3, u) → F_3Circle(A, 1.033) → q_1Intersect(q_1, xAxis, 2) → J_3Rotate(J_3, 170° + (((n_1 - 2015) * 180) * ° / ((3.141 * 25780))), A) → K_3Line(A, K'_3) → r_1Angle(J_3, A, K_3) → ρIntersect(q_1, r_1) → L_3, M_3Midpoint(A, L_3) → N_3Circle(N_3, 9.5367) → s_1Intersect(s_1, r_1) → O_3, P_3Ellipse(A, L_3, O_3) → t_1Distance(A, P_3) → abstandAP3Distance(A, O_3) → abstandAO3Rotate(P_3, σ + (((0.0539 * 180) * ° / 3.141) * sin(σ)) + ((0.5 * (((0.0539 * 180) * ° / 3.141))^(2)) * sin((2 * σ))), N_3) → Q_3Angle(P_3, N_3, Q_3) → τSegment(Q_3, C') → a_2Translate(Q_3, u) → R_3Translate(C', u) → C''_4Textfield(n_1) → Textfeld1Rotate(M, ((2 * π) * t), C''_1) → M'Textfield(t) → Textfeld2Rotate(M, (2 * atan((sqrt((1 + 0.0167) / (1 - 0.0167)) * tan((0.5 * EE))))), A) → M'_2Angle(M, A, M'_2) → χRay(A, M'_2) → f_2Intersect(c, f_2) → T_3,Rotate(O_2, ((2 * π) * t / ((365.25 * 1.88085))) + β_1, L_2) → W_3Angle(O_2, L_2, W_3) → ψRoot(ψ - x + (0.09341 * sin(x)), 0, 7) → Z_3Distance(C''_1, Z_3) → EMaRotate(O_2, (2 * atan((sqrt((1 + 0.09341) / (1 - 0.09341)) * tan((0.5 * EMa))))) + β_1, A) → B_4Rotate(O_2, (2 * atan((sqrt((1 + 0.09341) / (1 - 0.09341)) * tan((0.5 * EMa))))), A) → A_4Angle(O_2, A, A_4) → ωRay(A, A_4) → g_2Intersect(t_2, g_2) → C_4,Rotate(W_2, ((2 * π) * t / ((365.25 * 11.862615))) + ε_1, A_3) → E_4Angle(W_2, A_3, E_4) → ζ_1Root(ζ_1 - x + (0.04892 * sin(x)), 0, 7) → F_4Distance(C''_1, F_4) → EJRotate(W_2, (2 * atan((sqrt((1 + 0.04892) / (1 - 0.04892)) * tan((0.5 * EJ))))), A) → G_4Angle(W_2, A, G_4) → η_1Ray(A, G_4) → i_2Intersect(p_1, i_2) → H_4,Rotate(P_3, ((2 * π) * t / ((365.25 * 29.47498))) + σ_1, N_3) → J_4Angle(K'_3, N_3, J_4) → σ_2Root(σ_2 - x + (0.05772 * sin(x)), 0, 7) → K_4Distance(C''_1, K_4) → ESRotate(P_3, (2 * atan((sqrt((1 + 0.05772) / (1 - 0.05772)) * tan((0.5 * ES))))), A) → L_4Ray(A, L_4) → j_2Intersect(t_1, j_2) → M_4,Angle(K'_3, A, L_4) → σ_3Rotate(C, 30° + (360° * t / ((365.2425 * 25784))), A) → C'_2Angle(C, A, C'_2) → ι_1Line(A, C'_2) → k_2Circle(A, 0.009822897447999999) → p_2Intersect(p_2, k_2) → N_4, O_4Midpoint(A, N_4) → P_4Circle(P_4, 0.7233356) → q_2Intersect(q_2, k_2) → Q_4, R_4Ellipse(N_4, A, R_4) → r_2Rotate(R_4, ((2 * π) * t / ((365.25 * 0.61519726))) + κ_1, P_4) → S_4Angle(R_4, P_4, S_4) → λ_1Root(λ_1 - x + (0.00679 * sin(x)), 0, 7) → T_4Distance(C''_1, T_4) → EVRotate(R_4, (2 * atan((sqrt((1 + 0.00679) / (1 - 0.00679)) * tan((0.5 * EV))))), A) → U_4Angle(R_4, A, U_4) → μ_1Ray(A, U_4) → l_2Intersect(q_2, l_2) → V_4,Vector(T_3, A) → w_1Translate(T_3, w_1) → W_4Translate(A, w_1) → A'_1Translate(T_3, w_1) → A_5Ray(W_4, A'_1) → s_2Segment(T_3, V_4) → a_3Translate(V_4, w_1) → C_5Segment(W_4, C_5) → b_3Angle(b_3, s_2) → μSegment(T_3, C_4) → c_3Translate(C_4, w_1) → D_5Segment(W_4, D_5) → d_3Ray(D_5, W_4) → e_3Angle(e_3, s_2) → λPoint(p) → I_2Intersect(f, a) → L, D_4Rotate(L, ((2 * π) * t / ((365.25 * 0.2408467))) + α_1, H) → L'Angle(L, H, L') → κRoot(κ - x + (0.20564 * sin(x)), 0, 7) → Z_4Distance(C''_1, Z_4) → EMeRotate(L_5, (2 * atan((sqrt((1 + 0.20564) / (1 - 0.20564)) * tan((0.5 * EMe))))), A) → L'_1Ray(A, L'_1) → lIntersect(f, l) → B_5,Angle(L_5, A, L'_1) → γ_1Segment(T_3, B_5) → b_1Translate(B_5, w_1) → E_5Segment(W_4, E_5) → e_2Angle(e_2, s_2) → δ_1Segment(F_5, G_5) → h_2Segment(T_3, H_4) → m_2Translate(H_4, w_1) → H_5Ray(H_5, W_4) → n_2Point(n_2) → J_5Angle(n_2, s_2) → ν_1Point(n_2) → I_5Circle(W_4, I_5) → f_3Intersect(f_3, n_2) → K_5, M_5Circle(W_4, 1.3) → g_3Intersect(g_3, n_2) → N_5, P_5Segment(A_1, M_4) → m_1Translate(M_4, w_1) → G_3Ray(G_3, W_4) → d_2Angle(s_2, d_2) → οIntersect(g_3, d_2) → H_3, I_3Point(d_2) → R_5Segment(H_5, W_4) → b_2Intersect(g_3, b_2) → U_3,Point(b_2) → V_3Vector(U_3, V_3) → v_1Segment(W_4, G_3) → c_2Intersect(g_3, c_2) → Q_5,Point(c_2) → S_5Vector(Q_5, S_5) → u_1Rotate(C, 233*°, A) → C'_3Rotate(C, 333*°, A) → C'_4Angle(C, A, C'_4) → υLine(A, C'_4) → h_3Rotate(q_2, 3.4*°, h_3) → k_3Rotate(V_4, 3.4*°, h_3) → T_5Angle(C, A, C'_5) → ξ_1Line(A, C'_5) → i_3Rotate(p_1, 1.3*°, i_3) → p_3Rotate(H_4, 1.3*°, i_3) → U_5Rotate(C, 306*°, A) → C'_6Angle(C, A, C'_6) → ο_1Line(A, C'_6) → j_3Rotate(f, 7*°, j_3) → f'Rotate(B_5, 7*°, j_3) → V_5Rotate(C, 309*°, A) → C'_7Angle(C, A, C'_7) → ρ_1Line(A, C'_7) → l_3Rotate(t_2, 1.85*°, l_3) → q_3Rotate(C_4, 1.85*°, l_3) → W_5Rotate(C, 12*°, A) → C'_8Angle(C, A, C'_8) → τ_1Line(A, C'_8) → m_3Rotate(t_1, 2.49*°, m_3) → r_3Rotate(M_4, 2.49*°, m_3) → Z_5Vector(T_3, A) → u_2Translate(A, u_2) → A'_2Translate(V_5, u_2) → A_6Translate(T_5, u_2) → B_6Translate(W_5, u_2) → C_6Translate(xOyPlane, Vector[(0, 0, 0)]) → xyEbene'Translate(U_5, u_2) → D_6Translate(Z_5, u_2) → E_6Sphere(W_4, 1) → w_2Ray(W_4, B_6) → n_3Intersect(n_3, w_2) → F_6, G_6Ray(W_4, A_6) → s_3Intersect(s_3, w_2) → H_6, I_6Ray(W_4, C_6) → t_3Intersect(t_3, w_2) → J_6, K_6Ray(W_4, D_6) → a_4Intersect(a_4, w_2) → L_6, M_6Ray(W_4, E_6) → b_4Intersect(b_4, w_2) → N_6, O_6Segment(W_4, B_6) → c_4Segment(W_4, A_6) → d_4Segment(W_4, A_6) → e_4Segment(W_4, C_6) → f_4Segment(W_4, B_6) → g_4Segment(W_4, D_6) → h_4Segment(W_4, E_6) → i_4Rotate(C_7, 78*°, A) → P_6Angle(C_7, A, P_6) → υ_1Line(A, P_6) → j_4Intersect(c, j_4) → Q_6, R_6Plane(Q_6, j_4) → k_4Plane(Q_6, R_6, C_7) → l_4Rotate(l_4, -23.4*°, j_4) → m_4IntersectPath(m_4, w_2) → p_4Tangent(T_3, q_2) → n_4, q_4Translate(n_4, u_2) → r_4Translate(q_4, u_2) → s_4Tangent(T_3, f) → t_4, a_5Translate(a_5, u_2) → b_5Translate(t_4, u_2) → c_5
AI 绘图提示语参考
绘制太阳系模型,展示从1600年开始的六颗行星在日心说和地心说下的位置计算与可视化。使用椭圆、三角函数、乘法、平均数、单位圆和内切圆等数学概念,通过旋转、向量、平移、画圆、画椭圆等操作,构建行星轨道和位置关系,适合高中生和天文爱好者学习天体力学和数学建模。
以上提示语为根据原始绘图命令整理而来,仅供参考。