
摆动弹簧摆的三角函数轨迹与参量可视化
几何画板及绘图内容加载中,请稍等……
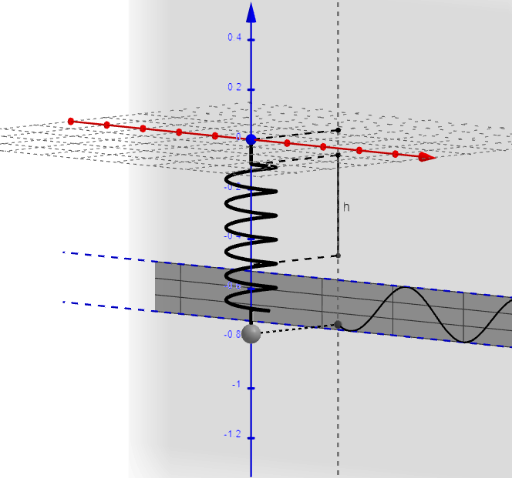
本例通过可视化“摆动弹簧摆”的动态运动效果,展示质点在弹簧力与摆动共同作用下的周期性轨迹与几何构型变化。核心数学概念包括:三角函数(正弦/余弦)描述振幅与相位;坐标几何中的参数化点与曲线(CurveCartesian);轨迹随时间参数 t 的变化;以及与弹簧-摆模型相关的参量建模(如振动周期、角频率、弹性/质量等参数)。作图要点:利用 Point 创建关键点(如 D、P_1、P_2 等)、用 If 进行分段条件控制、用 CurveCartesian 生成直角坐标下的曲线轨迹(螺旋/摆动曲线如 spiral 及相关曲线段)、用 Segment 连接构型中的线段,用 Sphere 与 IntersectPath/Surface 生成或截取与运动相关的空间几何元素,并借助 Text/文本对象标注参数。整体通过参数对象与多对象联动形成动画与可探究的几何关系,适合高中及大学初阶的物理数学建模、函数与解析几何、三角函数教学演示,以及课堂作业/探究活动中用于理解周期运动与参数曲线。
GeoGebra 命令及参数
Point(zAxis) → P_1If(m ≠ 0, h + x_1 + (Ampl * sin((ω * t))), h + x_1) → h_1CurveCartesian((r * cos((s * ((12 * pi)) / h_1))), (r * sin((s * ((12 * pi)) / h_1))), z(P_2) - s, s, 0, h_1) → spiralSegment(P_3, P_2) → iSegment(P_2, P_1) → jSegment(P_5, P_4) → gSphere(P_6, (0.05 * cbrt(m))) → aSegment(P_5, P_6) → lIntersectPath(e_1, b) → nSegment(P_6, A) → pIntersectPath(b, e) → qIntersectPath(e_2, b) → f_1IntersectPath(e_3, b) → g_1CurveCartesian(tt, 0.5, (-h) - x_1 - 0.2 + (Ampl * sin((ω * (tt - t)))), tt, 0, (4 * pi)) → SchwSurface(u + t, 0.5, (-h) - x_1 - 0.2 + (v * Ampl), u, -20, 20, v, -1, 1) → streifSegment(P_1, D) → sSegment(B, C) → dSegment(P_2, B) → i_1Segment(P_2 - (0, 0, h), C) → j_1
AI 绘图提示语参考
绘制一个摆动弹簧摆的动态轨迹图:一个固定点悬挂弹簧,弹簧末端连接摆球,摆球在三维空间中摆动并留下螺旋状轨迹。图中包含一条随时间变化的螺旋曲线,其半径和高度受正弦函数调制;多条线段表示弹簧和连接杆;一个球体表示摆球;若干辅助平面与曲线相交形成交线;还有一条水平波浪线表示正弦波参考。整体展示周期性运动,坐标轴和参数标签可标注。
以上提示语为根据原始绘图命令整理而来,仅供参考。