
Short Sunderland 几何动态模型:旋转、对称与变换作图
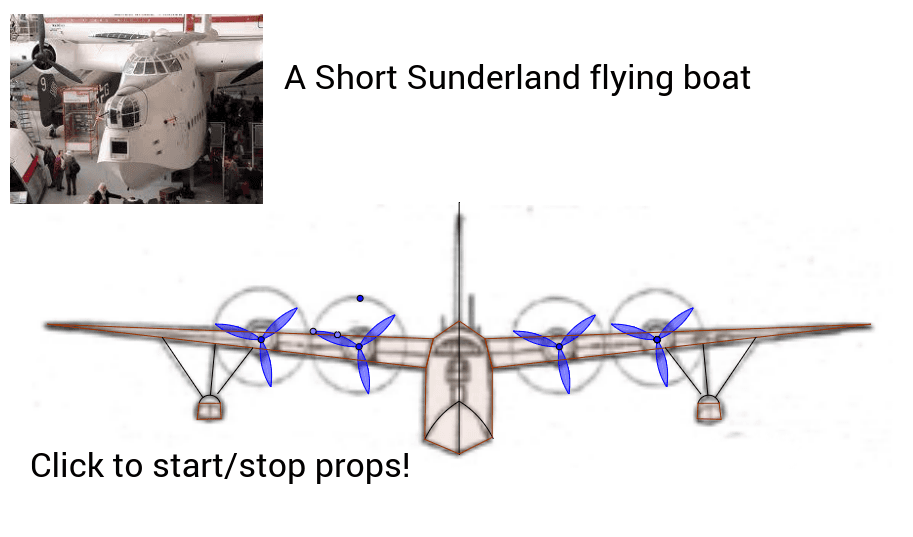
几何画板及绘图内容加载中,请稍等……
本范例以 Short Sunderland 水上飞机为对象,用 GeoGebra 几何构造一个可演示的模型,重点呈现机身、机翼、螺旋桨等部件在旋转、镜像和平移下的动态关系。核心数学概念包括旋转、对称、变换、向量平移、多边形与圆的构造,以及外接圆弧和垂直平分线在定位与镜像中的辅助作用。作图要点是从构造摘要提炼:先用 Point、Segment、Polygon 建立 A、B、C、D、E、F、G、H、I、J、K、L、M 等关键点与 poly1、poly2 等部件,再用 Circle、CircumcircleArc、LineBisector 确定圆弧与对称轴,随后通过 Mirror、Rotate、Vector、Translate 和 Propellor 生成镜像对象 C'、D'、E'、poly1'、e'、c'、d'、H'、L'、K'、g' 以及可动螺旋桨效果。适合中学几何、动态数学建模、图形变换与对称性教学,也可用于展示几何命令如何组合成可交互模型。
GeoGebra 命令及参数
Polygon(C, D, E) → poly1, e, c, dSegment(F, G) → aMirror(C, a) → C'Mirror(D, a) → D'Mirror(E, a) → E'Polygon(C', D', E') → poly1', e', c', d'Point(a) → IPolygon(F, H, C, E, I, E', C', J) → poly2, f, h, c_1, e_1, i, e'_1, c'_1, jPoint(a) → KCircumcircleArc(H, L, K) → gMirror(H, a) → H'Mirror(L, a) → L'Mirror(K, a) → K'CircumcircleArc(H', L', K') → g'Polygon(M, N, O, P) → poly3, m, n, o, pCircumcircleArc(P, Q, O) → kMirror(M, a) → M'Mirror(N, a) → N'Mirror(O, a) → O'Mirror(P, a) → P'Polygon(M', N', O', P') → poly3', m', n', o', p'Mirror(P, a) → P'_1Mirror(Q, a) → Q'Mirror(O, a) → O'_1CircumcircleArc(P'_1, Q', O'_1) → k'Point(e) → RPoint(k) → SSegment(R, S) → bSegment(U, V) → lSegment(W, Z) → qMirror(F, l) → F'Mirror(R, a) → R'Mirror(S, a) → S'Segment(R', S') → b'Mirror(U, a) → U'Mirror(V, a) → V'Segment(U', V') → l'Mirror(W, a) → W'Mirror(Z, a) → Z'Segment(W', Z') → q'Circle(A_1, B_1) → rPoint(r) → C_1Segment(A_1, C_1) → sLineBisector(s) → tPoint(t) → D_1CircumcircleArc(C_1, D_1, A_1) → d_1Mirror(C_1, s) → E_1Mirror(D_1, s) → F_1Mirror(A_1, s) → G_1CircumcircleArc(E_1, F_1, G_1) → f_1Rotate(A_1, 240*°, A_1) → H_1Rotate(C_1, 240*°, A_1) → I_1Segment(H_1, I_1) → s'Rotate(H_1, 240*°, A_1) → J_1Rotate(I_1, 240*°, A_1) → K_1Segment(J_1, K_1) → s''Rotate(C_1, 240*°, A_1) → L_1Rotate(D_1, 240*°, A_1) → M_1Rotate(A_1, 240*°, A_1) → N_1CircumcircleArc(L_1, M_1, N_1) → g_1Rotate(E_1, 240*°, A_1) → O_1Rotate(F_1, 240*°, A_1) → P_1Rotate(G_1, 240*°, A_1) → Q_1CircumcircleArc(O_1, P_1, Q_1) → h_1Rotate(O_1, 240*°, A_1) → R_1Rotate(P_1, 240*°, A_1) → S_1Rotate(Q_1, 240*°, A_1) → T_1CircumcircleArc(R_1, S_1, T_1) → k_1Rotate(L_1, 240*°, A_1) → U_1Rotate(M_1, 240*°, A_1) → V_1Rotate(N_1, 240*°, A_1) → W_1CircumcircleArc(U_1, V_1, W_1) → p_1Vector(A_1, T) → uTranslate(B_1, u) → Z_1Translate(C_1, u) → A_2Translate(D_1, u) → B_2Propellor(T, Z_1, A_2, B_2) → q_1, r_1, s_1, t_1, c_2, d_2Mirror(A_1, a) → C_2Mirror(T, a) → T'Vector(A_1, C_2) → vVector(C_2, T') → wTranslate(B_1, v) → D_2Translate(C_1, v) → E_2Translate(D_1, v) → F_2Translate(C_1, v) → G_2Translate(D_1, v) → H_2Translate(A_1, v) → I_2CircumcircleArc(G_2, H_2, I_2) → e_2Translate(E_1, v) → J_2Translate(F_1, v) → K_2Translate(G_1, v) → L_2CircumcircleArc(J_2, K_2, L_2) → f_2Translate(R_1, v) → M_2Translate(S_1, v) → N_2Translate(T_1, v) → O_2CircumcircleArc(M_2, N_2, O_2) → g_2Translate(U_1, v) → P_2Translate(V_1, v) → Q_2Translate(W_1, v) → R_2CircumcircleArc(P_2, Q_2, R_2) → h_2Translate(L_1, v) → S_2Translate(M_1, v) → T_2Translate(N_1, v) → U_2CircumcircleArc(S_2, T_2, U_2) → k_2Translate(O_1, v) → V_2Translate(P_1, v) → W_2Translate(Q_1, v) → Z_2CircumcircleArc(V_2, W_2, Z_2) → p_2Translate(G_2, w) → A_3Translate(H_2, w) → B_3Translate(I_2, w) → C_3CircumcircleArc(A_3, B_3, C_3) → q_2Translate(J_2, w) → D_3Translate(K_2, w) → E_3Translate(L_2, w) → F_3CircumcircleArc(D_3, E_3, F_3) → r_2Translate(P_2, w) → G_3Translate(Q_2, w) → H_3Translate(R_2, w) → I_3CircumcircleArc(G_3, H_3, I_3) → s_2Translate(M_2, w) → J_3Translate(N_2, w) → K_3Translate(O_2, w) → L_3CircumcircleArc(J_3, K_3, L_3) → t_2Translate(S_2, w) → M_3Translate(T_2, w) → N_3Translate(U_2, w) → O_3CircumcircleArc(M_3, N_3, O_3) → c_3Translate(V_2, w) → P_3Translate(W_2, w) → Q_3Translate(Z_2, w) → R_3CircumcircleArc(P_3, Q_3, R_3) → d_3
AI 绘图提示语参考
绘制一个短斯伦丹飞艇的几何模型,首先画出多边形CDE,然后画出线段FG,接着以线段FG为轴镜像C、D、E得到C'、D'、E',再画出多边形C'D'E'。接着画出线段FI,以线段FI为轴镜像H、L、K得到H'、L'、K',再画出弧HKL和弧H'K'L'。继续画出多边形MNO,以线段MN为轴镜像M、N、O、P得到M'、N'、O'、P',再画出弧PQO和弧P'Q'O'。接着画出线段RS,以线段RS为轴镜像F、R、S得到F'、R'、S',再画出线段UV和线段WZ,以线段UV为轴镜像U、V得到U'、V',以线段WZ为轴镜像W、Z得到W'、Z'。最后画出圆A1B1,以圆A1B1为轴镜像C1、D1得到E1、F1。
以上提示语为根据原始绘图命令整理而来,仅供参考。