
机器人躲避敌人
几何画板及绘图内容加载中,请稍等……
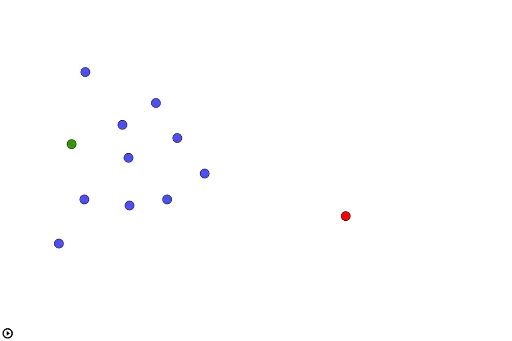
①本范例演示一个机器人如何在二维空间中躲避多个敌人;②涉及的核心数学概念包括向量、二维坐标几何、概率分布(如正态分布)和几何变换;③作图要点使用了 GeoGebra 的 Sequence(序列)和 UnitVector(单位向量)命令来生成路径和方向,涉及对象如 O(原点)、A1-A10(点)、t(参数)、P(路径点)等;④适合高中及以上学生学习向量应用、动态系统和优化问题。
GeoGebra 命令及参数
Sequence(UnitVector[Vector[Element[puntos, k], P]] / abs(Element[puntos, k] - P)^(2), k, 1, Length[puntos]) → repulsionesUnitVector(Vector[P, O]) → atractor
AI 绘图提示语参考
画一个二维空间中的机器人避开多个敌人的路径。首先,设定敌人的位置为A1到A10,机器人位于原点O。然后,根据每个敌人与机器人的距离,计算出机器人避开敌人的方向向量。最后,使用这些方向向量生成机器人的避障路径。
以上提示语为根据原始绘图命令整理而来,仅供参考。