
极坐标寻船游戏 by Woogon Chung
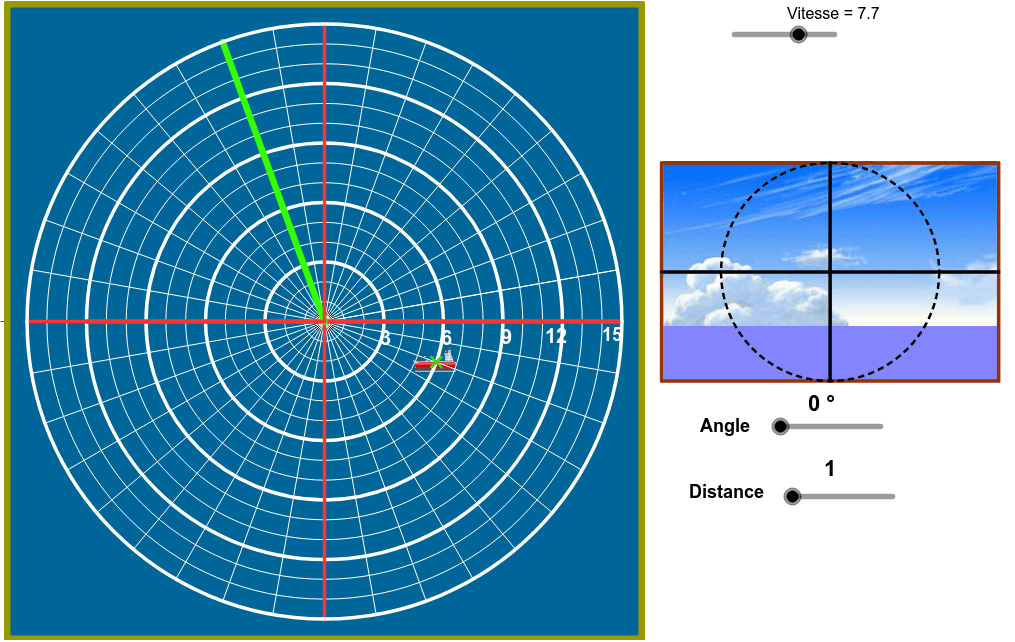
几何画板及绘图内容加载中,请稍等……
本范例通过极坐标系中的点来寻找船只的位置。核心数学概念包括极坐标系、角度计算和条件概率。通过使用GeoGebra命令如Random、Circle、Ray等,可以动态地展示极坐标系中的点和线。适合高中数学教学,特别是解析几何和概率统计的教学。
GeoGebra 命令及参数
Random(4.0, 15.0) → rrCircle(A, (1.5 * v - 1.0) * rr) → c'Ray(A, (0.0, 0.0)) → aOrthogonalLine(A, a) → bIntersect(c', b) → B, CIntersect(c', a) → D, TCircumcircleArc(B, D, C) → dMidpoint(C, D) → EMidpoint(B, D) → F_2Ray(A', E) → eRay(A', F_2) → fIntersect(d, e) → G,Intersect(d, f) → H,CircumcircleArc(G, D, H) → gCircle(I, 1.0) → hSequence(Text[If[s < 10.0, " ", ""] + (s), (21.6 + 2.0 * Mod[s - 1.0, 3.0], 7.75 - 2.0 * Div[s - 1.0, 3.0])], s, 1.0, 12.0) → liste3Circle(J, 1.0) → kSequence(Text[If[s ≟ 1.0, " ", If[s < 5.0, " ", ""]] + (30.0 * (s - 1.0)) + "º", (21.25 + 2.0 * Mod[s - 1.0, 3.0], -(6.25) - 2.0 * Div[s - 1.0, 3.0])], s, 1.0, 12.0) → liste4If(yB > -(5.0), 5.0*°, ((xB - 3.0 * yB) / 2.0 - 19.0 - 1.0) * 30.0°) → angIf(ang ≟ α ∧ dist ≟ rr, true, false) → razAngle((1.0, 0.0), (0.0, 0.0), A) → βSegment(O, N) → mCircle(A, (2.0 * v - 1.0) * rr - n) → pSequence(Circle[A, (1.5 * v - 1.0) * rr - i], i, 0.0, n, n / 10.0) → liste5Polygon(P, Q, R, S) → poly1, p_1, q, r_1, sAngle((1.0, 0.0), (0.0, 0.0), A) → γCircle((0.0, 0.0), If[2.0 * v * rr > 12.0, 0.0, 2.0 * v * rr]) → cMidpoint(K, L) → UMidpoint(U, L) → VMidpoint(U, V) → WMidpoint(V, L) → ZSegment(K, C_1) → lLine(A, l) → iSegment(A, U) → tIntersect(c, t) → A_1, B_1Segment(U, A_1) → a_1Circle(U, W) → c_1Circle(U, V) → d_1Circle(U, Z) → e_1Circle(U, L) → f_1Rotate(C_1, 6.0 * v, U) → L'Segment(U, L') → b_1Mod(v * 100.0, 2.0) → abSequence(Circle[(0.0, 0.0), t], t, 1.0, 15.0) → liste1Sequence(Segment[(0.0, 0.0), (15.0; 2.0 * 3.141592653589793 * t / 36.0)], t, 0.0, 37.0) → liste2Segment(O, D_1) → jCircle(O, C_1) → g_1Point(g_1) → E_1Segment(O, E_1) → h_1Circle(U, C_1) → k_1Circle(F_1, 8.0 - r / 2.5) → q_1Line(F_1, l) → i_1Intersect(q_1, i_1) → G_1, H_1Line(J_1, r_1) → j_1Point(j_1) → N_1Line(N_1, l) → l_1Line(J_1, l) → m_1Point(m_1) → O_1Point(l_1) → P_1Intersect(l_1, r_1) → M_1Polygon(M_1, N_1, J_1, F) → poly2, m_2, n_1, j_2, f_2Point(l_1) → Q_1Point(m_1) → R_1Polygon(P_1, Q_1, R_1, O_1) → poly3, p_2, q_2, r_2, o_1Point(j_1) → S_1Point(o_1) → T_1Polygon(S_1, T_1, O_1, J_1) → poly4, s_1, t_1, o_2, j_3Midpoint(s_1) → V_1Midpoint(o_2) → W_1Midpoint(S_1, J_1) → Z_1Midpoint(t_1) → A_2Segment(V_1, W_1) → a_2Segment(Z_1, A_2) → b_2Intersect(b_2, a_2) → B_2Circle(B_2, V_1) → c_2