
平行四边形几何任务:内切圆与三角函数综合探究
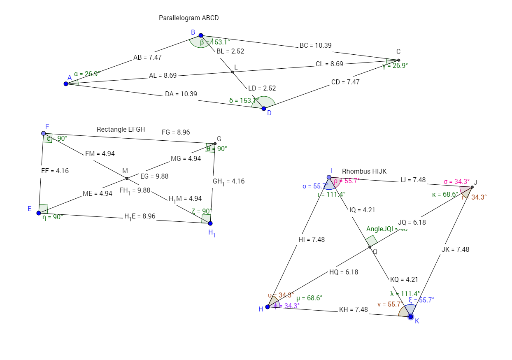
几何画板及绘图内容加载中,请稍等……
该范例演示了一个包含平行四边形、内切圆、三角函数及线性方程的综合几何构造。核心数学概念包括平行四边形的性质、内切圆与切线、角度测量、距离计算以及三角函数关系。作图要点:使用GeoGebra的Segment、Line、Intersect、OrthogonalLine、Point、Circle、Angle、Distance等命令,构建了多个点(A, D, B, C, E, F, G, H, I, J, K等)、线段、直线、垂线、圆以及角度对象(α, β, γ, δ, ε),并利用文本对象(text1, text2, text3)标注信息。该任务适合高中或大学低年级学生,用于深入理解几何图形与三角函数的联系,以及动态几何软件中的构造与测量技巧。
GeoGebra 命令及参数
Segment(A, D) → fSegment(A, B) → gLine(B, f) → hLine(D, g) → iIntersect(h, i) → CSegment(B, C) → jSegment(D, C) → kSegment(E, H_1) → lOrthogonalLine(E, l) → mPoint(m) → FSegment(F, E) → nLine(F, l) → pLine(H_1, n) → qIntersect(p, q) → GSegment(F, G) → rSegment(H_1, G) → sSegment(H, K) → tCircle(H, t) → cPoint(c) → ISegment(H, I) → aLine(I, t) → bLine(K, a) → dIntersect(b, d) → JSegment(J, I) → eSegment(J, K) → f_1Angle(D, A, B) → αAngle(A, B, C) → βAngle(B, C, D) → γAngle(C, D, A) → δAngle(E, F, G) → εAngle(G, H_1, E) → ζAngle(H_1, E, F) → ηAngle(F, G, H_1) → θAngle(H, I, J) → ιAngle(I, J, K) → κAngle(J, K, H) → λAngle(K, H, I) → μDistance(A, B) → distanceABDistance(B, C) → distanceBCDistance(C, D) → distanceCDDistance(D, A) → distanceDADistance(F, G) → distanceFGDistance(G, H_1) → distanceGH1Distance(H_1, E) → distanceH1EDistance(E, F) → distanceEFDistance(I, J) → distanceIJDistance(J, K) → distanceJKDistance(K, H) → distanceKHDistance(H, I) → distanceHISegment(A, C) → g_1Segment(B, D) → h_1Segment(F, H_1) → i_1Segment(G, E) → j_1Segment(H, J) → k_1Segment(K, I) → l_1Intersect(g_1, h_1) → LIntersect(j_1, i_1) → MIntersect(l_1, k_1) → QDistance(A, L) → distanceALDistance(B, L) → distanceBLDistance(L, D) → distanceLDDistance(C, L) → distanceCLDistance(F, M) → distanceFMDistance(M, G) → distanceMGDistance(H_1, M) → distanceH1MDistance(M, E) → distanceMEDistance(H, Q) → distanceHNDistance(I, Q) → distanceINDistance(J, Q) → distanceJNDistance(K, Q) → distanceKNDistance(E, G) → distanceEGDistance(F, H_1) → distanceFH1Angle(J, Q, I) → AngleJQIAngle(I, K, H) → νAngle(J, K, I) → ξAngle(H, I, Q) → οAngle(K, I, J) → ρAngle(I, J, H) → σAngle(H, J, K) → τAngle(J, H, I) → υAngle(K, H, J) → ϕ