
双曲线作为点集的动态构造
几何画板及绘图内容加载中,请稍等……
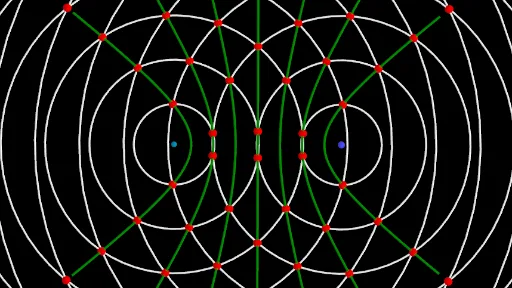
①本范例通过动态点集演示双曲线的定义:平面上到两个定点(焦点)距离之差的绝对值为常数的点的轨迹。②核心数学概念是双曲线的几何定义、焦点、实轴与虚轴,以及利用圆的交点和镜像变换生成轨迹点。③作图要点:使用GeoGebra的Sequence命令生成一系列参数点,通过Circle和Line构造辅助圆与直线,利用Mirror进行对称操作,结合RemoveUndefined清理无效对象,最终由轨迹点集形成双曲线;涉及对象包括B、λ、v_p、N、a、O、A、S1_1、l3、l1、d、Speed、C、f、g、l4、l5、l2、l2'、l6、b、texte1、D、E、image1。④适合高中解析几何或大学圆锥曲线课程,用于直观理解双曲线定义及动态参数变化对图形的影响。
GeoGebra 命令及参数
Sequence(B + (((-n) * λ) - Mod[(v_p * a), λ], 0), n, 0, N) → l3Sequence(A + ((n * λ) + Mod[(v_p * a), λ], 0), n, 0, N) → l1Circle(O, A, xOyPlane) → dCircle(B, C) → fLine(B, zAxis) → gSequence(Circle[A, Element[l1, i], xOyPlane], i, 1, Length[l1]) → l4Sequence(Circle[B, Element[l3, i]], i, 1, Length[l1]) → l5RemoveUndefined(Join[Sequence[Sequence[Intersect[Element[l5, j], Element[l4, i]], i, 1, Length[l4]], j, 1, Length[l5]]]) → l2Mirror(l2, Segment[A, B]) → l2'Sequence(Hyperbola[A, B, Element[l2, i]], i, 1, Length[l2]) → l6