
平面丛(Sheaf of planes)几何可视化
几何画板及绘图内容加载中,请稍等……
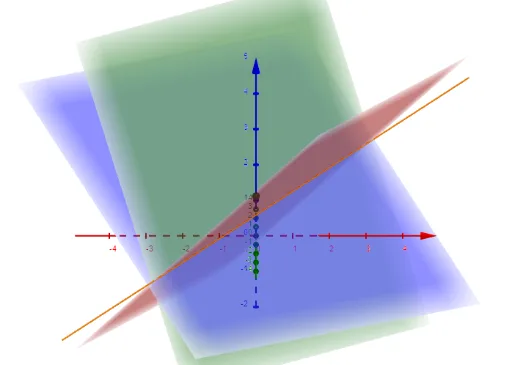
①本范例通过交叠的平面族展示“平面丛”在几何空间中的组织方式与局部一致性直观。②核心数学概念包含:平面(Plane)、行列式与线性相关(Determinant)、多平面/几何对象的相交结构(IntersectPath),用来刻画某些条件下平面如何确定、如何在位置变化时形成一致的交线/交形态。③作图要点:利用 Plane 构造多个平面对象,并引入 Determinant 判定或表达平面之间与参数条件的可行性/依赖关系;再用 IntersectPath 计算并展示相关对象的相交路径或交叠轨迹,从而让 A、B、C、D、E 等几何点以及 a、b、c、M、d、f 等辅助对象在同一坐标框架下形成可观察的空间结构与相交关系。④适合高中到大学早期的数学建模与几何可视化课程,用于讲解线性代数与解析/立体几何的联系,也可作为概率统计或随机实验主题中的几何理解补充。
GeoGebra 命令及参数
Plane(A, B, C) → aPlane(A, B, D) → bPlane(A, B, E) → cDeterminant(M) → dIntersectPath(c, a) → f
AI 绘图提示语参考
在三维空间中绘制一组相互作用的平面,这些平面通过三个点定义,并展示它们之间的交线。首先创建三个平面,分别由前三个点确定,然后利用一个矩阵计算这些平面的线性关系,最后计算其中两个平面的交线,并展示这组平面及其交线的整体结构。
以上提示语为根据原始绘图命令整理而来,仅供参考。