
多边形外角的动态构造与验证示例
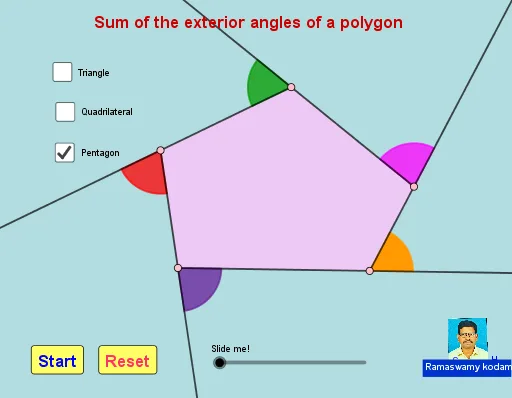
几何画板及绘图内容加载中,请稍等……
本范例展示多边形逐边的外角如何通过射线与圆弧在图形中被构造出来,并可用于观察外角相关的几何关系。核心数学概念包括:多边形外角的定义、角的度量与角的作图表达、利用平移与缩放等几何变换来生成相应构造、以及向量表示方向以强调“外角”的射线方向。作图要点:从构造摘要可见使用了 Ray(射线)来确定外角方向,Point(点)与 Polygon(多边形)提供顶点与边界,Circle(圆)与 Intersect(求交)给出辅助几何位置,CircleSector(圆扇区)用于把角的可视化范围表现出来;Dilate(缩放)和 Translate(平移)用于生成相似或对应的角构造,Vector(向量)用于刻画射线/方向信息;相关对象如 A、B、C 等顶点点与多条辅助点/标记用于组织几何关系。适合中学几何到初级竞赛训练阶段,用于课堂演示多边形外角性质、角的几何作图以及通过动态观察加深理解。
GeoGebra 命令及参数
Ray(A, B) → fRay(B, C) → gRay(C, A) → hCircle(A, 1.5) → cCircle(B, 1.5) → dCircle(C, 1.5) → eIntersect(c, h) → D, EIntersect(c, f) → F,Intersect(d, f) → G, HIntersect(d, g) → I,Intersect(e, g) → J, KIntersect(e, h) → L,CircleSector(A, E, F) → kCircleSector(B, H, I) → pCircleSector(C, K, L) → qDilate(A, If[0 < a ≤ 1, 1 - a, 0], C) → A'Dilate(C, If[1 < a ≤ 2, 2 - a, 0], B) → C'Vector(A, A') → uTranslate(k, u) → k'Vector(C, C') → vTranslate(q, v) → q'Translate(k', v) → k''Ray(M, N) → iRay(N, O) → jRay(O, P) → lRay(P, M) → mCircle(M, 1.5) → rCircle(N, 1.5) → sCircle(P, 1.5) → tCircle(O, 1.5) → c_1Intersect(r, m) → Q, RIntersect(r, i) → S,Intersect(s, i) → T, UIntersect(s, j) → V,Intersect(c_1, j) → W, ZIntersect(c_1, l) → A_1,Intersect(t, l) → B_1, C_1Intersect(t, m) → D_1,CircleSector(M, R, S) → d_1CircleSector(N, U, V) → e_1CircleSector(O, Z, A_1) → f_1CircleSector(P, C_1, D_1) → g_1Dilate(M, If[0 < a ≤ 1, 1 - a, 0], P) → M'Dilate(P, If[1 < a ≤ 2, 2 - a, 0], O) → P'Dilate(O, If[2 < a ≤ 3, 3 - a, 0], N) → O'Vector(M, M') → wVector(P, P') → nVector(O, O') → u_1Translate(d_1, w) → h_1Translate(g_1, n) → k_1Translate(f_1, u_1) → p_1Translate(h_1, n) → q_1Translate(k_1, u_1) → r_1Translate(q_1, u_1) → s_1Ray(E_1, F_1) → i_1Ray(F_1, G_1) → j_1Ray(G_1, H_1) → l_1Ray(H_1, I_1) → m_1Ray(I_1, E_1) → n_1Circle(E_1, 1.5) → t_1Circle(I_1, 1.5) → c_2Circle(H_1, 1.5) → d_2Circle(G_1, 1.5) → e_2Circle(F_1, 1.5) → f_2Intersect(t_1, i_1) → J_1,Intersect(t_1, n_1) → K_1, L_1Intersect(c_2, n_1) → M_1,Intersect(c_2, m_1) → N_1, O_1Intersect(d_2, m_1) → P_1,Intersect(d_2, l_1) → Q_1, R_1Intersect(e_2, j_1) → S_1, T_1Intersect(e_2, l_1) → U_1,Intersect(f_2, i_1) → V_1, W_1Intersect(f_2, j_1) → Z_1,CircleSector(F_1, W_1, Z_1) → g_2CircleSector(G_1, T_1, U_1) → h_2CircleSector(H_1, R_1, P_1) → k_2CircleSector(I_1, O_1, M_1) → p_2CircleSector(E_1, L_1, J_1) → q_2Point(t_1) → A_2Dilate(E_1, If[0 < a ≤ 1, 1 - a, 0], I_1) → B_2Dilate(I_1, If[1 < a ≤ 2, 2 - a, 0], H_1) → C_2Dilate(H_1, If[2 < a ≤ 3, 3 - a, 0], G_1) → D_2Dilate(G_1, If[3 < a ≤ 4, 4 - a, 0], F_1) → E_2Vector(E_1, B_2) → v_1Vector(I_1, C_2) → w_1Vector(H_1, D_2) → a_1Vector(G_1, E_2) → b_1Translate(q_2, v_1) → r_2Translate(p_2, w_1) → s_2Translate(k_2, a_1) → t_2Translate(h_2, b_1) → c_3Translate(r_2, w_1) → d_3Translate(s_2, a_1) → e_3Translate(d_3, a_1) → f_3Translate(e_3, b_1) → g_3Translate(t_2, b_1) → h_3Translate(f_3, b_1) → k_3Polygon(E_1, F_1, G_1, H_1, I_1) → poly1, i_2, j_2, l_2, m_2, n_2Polygon(C, A, B) → t1, b_2, c_4, a_2Point(b_2) → F_2Polygon(M, N, O, P) → q1, m_3, n_3, o_2, p_3