
自由度分配与连杆机构
几何画板及绘图内容加载中,请稍等……
所属专题
Linkages
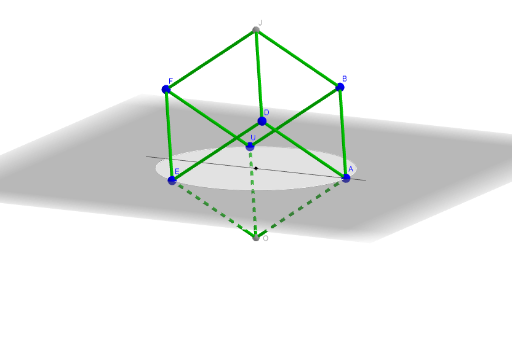
①本范例演示了连杆机构中自由度的分配与几何关系;②涉及的核心数学概念包括几何作图、解析几何、概率统计;③作图要点:使用 GeoGebra 命令 Segment(线段)、Point(点)、Circle(圆)、IntersectConic(圆锥曲线交点)等构建几何模型;④适合高中及以上学生或数学爱好者学习机构运动学和几何建模。
GeoGebra 命令及参数
Segment((-1, 0, 0), (1, 0, 0)) → sAPoint(sA) → ACircle(OO, abs(A), zAxis) → dePoint(de) → EPoint(de) → UIntersectConic(Sphere[U, 1], Sphere[E, 1]) → cUEIntersectConic(Sphere[U, 1], Sphere[A, 1]) → cUAIntersectConic(Sphere[E, 1], Sphere[A, 1]) → cEAPoint(cUA) → BPoint(cEA) → DPoint(cUE) → FIntersectConic(Sphere[B, 1], Sphere[D, 1]) → cBDIntersectConic(Sphere[B, 1], Sphere[F, 1]) → cBF
AI 绘图提示语参考
在三维坐标空间中先放置一条长度为2的水平线段,其端点形成两个基点;以其中一个端点到原点的距离为半径,沿竖直轴方向构造一个圆,并取该圆上得到的两个不同点。用球面来刻画连杆自由度相关的几何位置:以这两个点各自为球心、半径为1的球面两两求交,得到若干空间交线;再与先前相关的球面求交确定其余关键点。最后把各交线对应的点连接起来,得到围绕多重球面交集形成的点集与几何关系,用于展示自由度分布在连杆机构中的构型。
以上提示语为根据原始绘图命令整理而来,仅供参考。