
相关性与最佳拟合线任务1
几何画板及绘图内容加载中,请稍等……
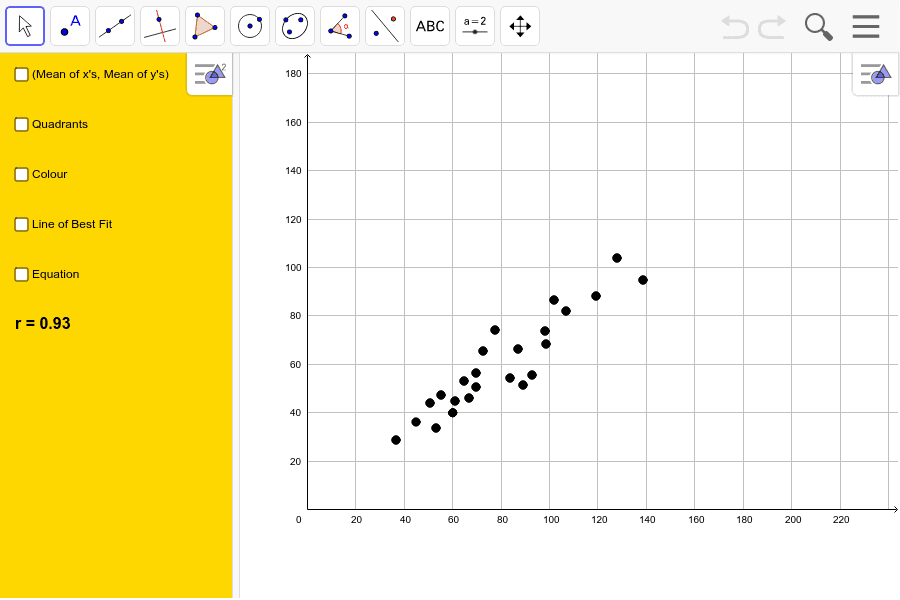
①本范例通过交互式文件演示数据点、相关系数和最佳拟合线的关系;②涉及核心数学概念包括相关系数(PMCC)、线性回归(最佳拟合线)、均值、长度等;③作图要点运用了Mean, Ray, KeepIf, Length, Take, Element, If, Defined, FitLineY, PMCC等GeoGebra命令及对象A1至B20;④适合高中统计与概率课程,用于理解数据分析和线性模型构建。
GeoGebra 命令及参数
Mean(List_1) → aMean(List_2) → bRay(B, A) → cRay(C, A) → dKeepIf(x < a, List_1) → list2Length(list2) → eTake(list1, 1, 1) → list3Element(list1, 1) → DElement(list1, 2) → EElement(list1, 3) → FElement(list1, 4) → GElement(list1, 5) → HElement(list1, 6) → IElement(list1, 7) → JElement(list1, 8) → KElement(list1, 9) → LElement(list1, 10) → MElement(list1, 11) → NElement(list1, 12) → OElement(list1, 13) → PElement(list1, 14) → QElement(list1, 15) → RElement(list1, 16) → SElement(list1, 17) → TElement(list1, 18) → UElement(list1, 19) → VElement(list1, 20) → WElement(list1, 21) → ZElement(list1, 22) → A_1Element(list1, 23) → B_1Element(list1, 24) → C_1If((x(D) < x(A)) ∧ (y(D) > y(A)), D) → D_1If((x(E) < x(A)) ∧ (y(E) > y(A)), E) → E_1If((x(F) < x(A)) ∧ (y(F) > y(A)), F) → F_1If((x(G) < x(A)) ∧ (y(G) > y(A)), G) → G_1If((x(H) < x(A)) ∧ (y(H) > y(A)), H) → H_1If((x(I) < x(A)) ∧ (y(I) > y(A)), I) → I_1If((x(J) < x(A)) ∧ (y(J) > y(A)), J) → J_1If((x(K) < x(A)) ∧ (y(K) > y(A)), K) → K_1If((x(M) < x(A)) ∧ (y(M) > y(A)), M) → M_1If((x(N) < x(A)) ∧ (y(N) > y(A)), N) → N_1If((x(O) < x(A)) ∧ (y(O) > y(A)), O) → O_1If((x(P) < x(A)) ∧ (y(P) > y(A)), P) → P_1If((x(Q) < x(A)) ∧ (y(Q) > y(A)), Q) → Q_1If((x(R) < x(A)) ∧ (y(R) > y(A)), R) → R_1If((x(S) < x(A)) ∧ (y(S) > y(A)), S) → S_1If((x(T) < x(A)) ∧ (y(T) > y(A)), T) → T_1If((x(U) < x(A)) ∧ (y(U) > y(A)), U) → U_1If((x(V) < x(A)) ∧ (y(V) > y(A)), V) → V_1If((x(W) < x(A)) ∧ (y(W) > y(A)), W) → W_1If((x(Z) < x(A)) ∧ (y(Z) > y(A)), Z) → Z_1If((x(A_1) < x(A)) ∧ (y(A_1) > y(A)), A_1) → A_2If((x(B_1) < x(A)) ∧ (y(B_1) > y(A)), B_1) → B_2If((x(C_1) < x(A)) ∧ (y(C_1) > y(A)), C_1) → C_2If((x(A_1) > x(A)) ∧ (y(A_1) > y(A)), A_1) → A_3If((x(B_1) > x(A)) ∧ (y(B_1) > y(A)), B_1) → B_3If((x(C_1) > x(A)) ∧ (y(C_1) > y(A)), C_1) → C_3If((x(D) > x(A)) ∧ (y(D) > y(A)), D) → D_2If((x(E) > x(A)) ∧ (y(E) > y(A)), E) → E_2If((x(F) > x(A)) ∧ (y(F) > y(A)), F) → F_2If((x(G) > x(A)) ∧ (y(G) > y(A)), G) → G_2If((x(H) > x(A)) ∧ (y(H) > y(A)), H) → H_2If((x(I) > x(A)) ∧ (y(I) > y(A)), I) → I_2If((x(J) > x(A)) ∧ (y(J) > y(A)), J) → J_2If((x(K) > x(A)) ∧ (y(K) > y(A)), K) → K_2If((x(M) > x(A)) ∧ (y(M) > y(A)), M) → M_2If((x(N) > x(A)) ∧ (y(N) > y(A)), N) → N_2If((x(O) > x(A)) ∧ (y(O) > y(A)), O) → O_2If((x(P) > x(A)) ∧ (y(P) > y(A)), P) → P_2If((x(Q) > x(A)) ∧ (y(Q) > y(A)), Q) → Q_2If((x(R) > x(A)) ∧ (y(R) > y(A)), R) → R_2If((x(S) > x(A)) ∧ (y(S) > y(A)), S) → S_2If((x(T) > x(A)) ∧ (y(T) > y(A)), T) → T_2If((x(U) > x(A)) ∧ (y(U) > y(A)), U) → U_2If((x(V) > x(A)) ∧ (y(V) > y(A)), V) → V_2If((x(W) > x(A)) ∧ (y(W) > y(A)), W) → W_2If((x(Z) > x(A)) ∧ (y(Z) > y(A)), Z) → Z_2Defined(D_1) → D1Defined(E_1) → D2Defined(F_1) → D3Defined(G_1) → D4Defined(H_1) → D5Defined(I_1) → D6Defined(J_1) → D7Defined(K_1) → D8Defined(M_1) → D9Defined(N_1) → D10Defined(O_1) → D11Defined(P_1) → D12Defined(Q_1) → D13Defined(R_1) → D14Defined(S_1) → D15Defined(T_1) → D16Defined(U_1) → D17Defined(V_1) → D18Defined(W_1) → D19FitLineY(list1) → hIf((x(D) > x(A)) ∧ (y(D) < y(A)), D) → D_3If((x(F) > x(A)) ∧ (y(F) < y(A)), F) → F_3If((x(E) > x(A)) ∧ (y(E) < y(A)), E) → E_3If((x(G) > x(A)) ∧ (y(G) < y(A)), G) → G_3If((x(H) > x(A)) ∧ (y(H) < y(A)), H) → H_3If((x(I) > x(A)) ∧ (y(I) < y(A)), I) → I_3If((x(J) > x(A)) ∧ (y(J) < y(A)), J) → J_3If((x(K) > x(A)) ∧ (y(K) < y(A)), K) → K_3If((x(M) > x(A)) ∧ (y(M) < y(A)), M) → M_3If((x(N) > x(A)) ∧ (y(N) < y(A)), N) → N_3If((x(O) > x(A)) ∧ (y(O) < y(A)), O) → O_3If((x(P) > x(A)) ∧ (y(P) < y(A)), P) → P_3If((x(Q) > x(A)) ∧ (y(Q) < y(A)), Q) → Q_3If((x(R) > x(A)) ∧ (y(R) < y(A)), R) → R_3If((x(S) > x(A)) ∧ (y(S) < y(A)), S) → S_3If((x(T) > x(A)) ∧ (y(T) < y(A)), T) → T_3If((x(U) > x(A)) ∧ (y(U) < y(A)), U) → U_3If((x(V) > x(A)) ∧ (y(V) < y(A)), V) → V_3If((x(W) > x(A)) ∧ (y(W) < y(A)), W) → W_3If((x(Z) > x(A)) ∧ (y(Z) < y(A)), Z) → Z_3If((x(A_1) > x(A)) ∧ (y(A_1) < y(A)), A_1) → A_4If((x(B_1) > x(A)) ∧ (y(B_1) < y(A)), B_1) → B_4If((x(C_1) > x(A)) ∧ (y(C_1) < y(A)), C_1) → C_4If((x(D) < x(A)) ∧ (y(D) < y(A)), D) → D_4If((x(E) < x(A)) ∧ (y(E) < y(A)), E) → E_4If((x(F) < x(A)) ∧ (y(F) < y(A)), F) → F_4If((x(G) < x(A)) ∧ (y(G) < y(A)), G) → G_4If((x(H) < x(A)) ∧ (y(H) < y(A)), H) → H_4If((x(I) < x(A)) ∧ (y(I) < y(A)), I) → I_4If((x(J) < x(A)) ∧ (y(J) < y(A)), J) → J_4If((x(K) < x(A)) ∧ (y(K) < y(A)), K) → K_4If((x(M) < x(A)) ∧ (y(M) < y(A)), M) → M_4If((x(N) < x(A)) ∧ (y(N) < y(A)), N) → N_4If((x(O) < x(A)) ∧ (y(O) < y(A)), O) → O_4If((x(P) < x(A)) ∧ (y(P) < y(A)), P) → P_4If((x(Q) < x(A)) ∧ (y(Q) < y(A)), Q) → Q_4If((x(R) < x(A)) ∧ (y(R) < y(A)), R) → R_4If((x(S) < x(A)) ∧ (y(S) < y(A)), S) → S_4If((x(T) < x(A)) ∧ (y(T) < y(A)), T) → T_4If((x(U) < x(A)) ∧ (y(U) < y(A)), U) → U_4If((x(V) < x(A)) ∧ (y(V) < y(A)), V) → V_4If((x(W) < x(A)) ∧ (y(W) < y(A)), W) → W_4If((x(Z) < x(A)) ∧ (y(Z) < y(A)), Z) → Z_4If((x(A_1) < x(A)) ∧ (y(A_1) < y(A)), A_1) → A_5If((x(B_1) < x(A)) ∧ (y(B_1) < y(A)), B_1) → B_5If((x(C_1) < x(A)) ∧ (y(C_1) < y(A)), C_1) → C_5If((x(L) < x(A)) ∧ (y(L) > y(A)), L) → L_1If((x(L) > x(A)) ∧ (y(L) > y(A)), L) → L_2If((x(L) > x(A)) ∧ (y(L) < y(A)), L) → L_3If((x(L) < x(A)) ∧ (y(L) < y(A)), L) → L_4PMCC(list1) → n