
船体网格动画
几何画板及绘图内容加载中,请稍等……
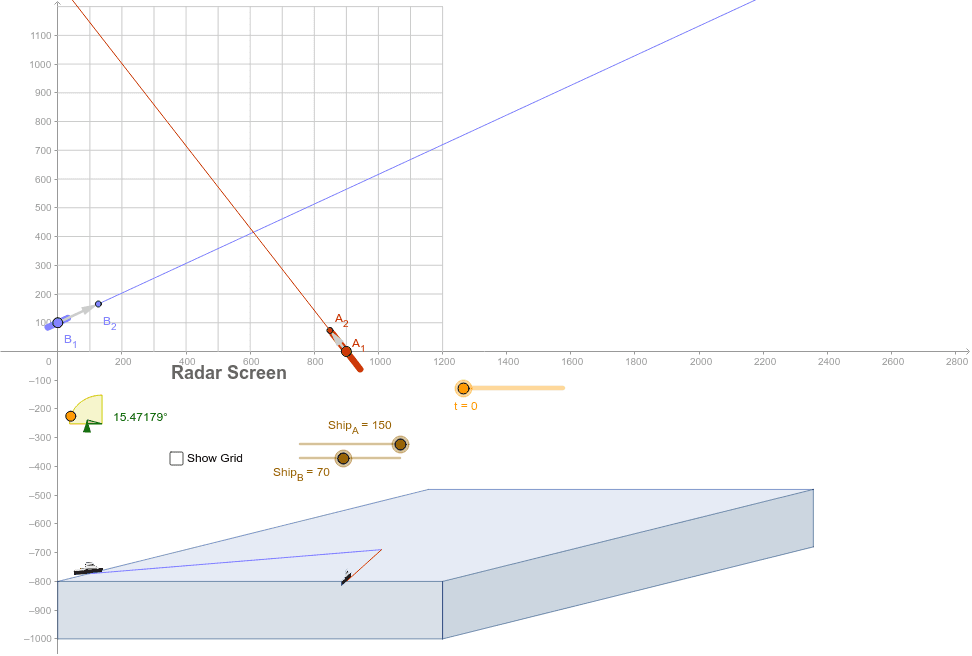
①本范例演示了参数方程在几何图形中的应用,通过动态展示船体在网格中的运动轨迹;②涉及核心数学概念包括参数方程、向量运算、几何变换及导数应用;③构造过程中运用了正交线、点、旋转、圆弧、圆、交点、角度、射线、向量、条件语句、扇形、数列、线段、多边形等GeoGebra命令与对象;④适合高中及以上数学学习者,用于理解参数方程与动态几何关系的实际应用。
GeoGebra 命令及参数
OrthogonalLine(C0, xAxis) → cPoint(c) → ZcenitRotate(Zcenit, 75.00000000000001°, C0) → ZangminCircleArc(C0, Zcenit, Zangmin) → fPoint(f) → ZCircle(C0, Zcenit) → eOrthogonalLine(C0, c) → dIntersect(e, d, 2) → Zang0Angle(Z, C0, Zang0) → αPoint(yAxis) → B_1Ray(B_1, B_2) → aVector(B_1, B_2) → vPoint(xAxis) → A_1Ray(A_1, A_2) → bIntersect(a, b) → CVector(B14, C) → v4Vector(B13, C) → v3Vector(B_1, C) → v1Vector(A_1, A_2) → uVector(A14, C) → u4Vector(A13, C) → u3If((tB3 ≤ tA3) ∧ (tA3 ≤ tB4), tA3, If[(tA3 ≤ tB3) ∧ (tB3 ≤ tA4), tB3, 1000]) → tImpactoIf(t < tImpacto, B0, B_1 + (tImpacto * v)) → BVector(B'_1, B') → uBVector(B', B' - (0, 200)) → wBAngle(wB, uB) → βB3Rotate(B4', ((-βB3) * If[t - tImpacto < tGiro, t - tImpacto, 1]), B') → B4ProaRotate(B4', ((180° - βB3) * If[t - tImpacto < tGiro, t - tImpacto, 1]), B') → B4PopaIf(tB < tImpacto, B4Popa, B4Proa) → B4''If(t < tImpacto, B4', If[t - tImpacto < tGiro, B4'', If[y(B4') - y(B4''') < 200 - Ship_B / 2, B4''', B' - (0, 200 - Ship_B / 2)]]) → BB4ProaRotate(B3', ((-βB3) * If[t - tImpacto < tGiro, t - tImpacto, 1]), B') → B3ProaRotate(B3', ((180° - βB3) * If[t - tImpacto < tGiro, t - tImpacto, 1]), B') → B3PopaIf(tB < tImpacto, B3Popa, B3Proa) → B3''If(t < tImpacto, B4', If[t - tImpacto < tGiro, B4'', If[y(B') - y(B4''') < 200, B4''', B' - (0, 200)]]) → BB4PopaIf(t < tImpacto, B3', If[t - tImpacto < tGiro, B3'', If[y(B3') - y(B3''') < 200, B3''', B' - (0, 200)]]) → BB3ProaIf(t < tImpacto, B3', If[t - tImpacto < tGiro, B3'', If[y(B') - y(B3''') < 200 - Ship_B / 2, B3''', B' - (0, 200 - Ship_B / 2)]]) → BB3PopaRotate(B5', ((180° - βB3) * If[t - tImpacto < tGiro, t - tImpacto, 1]), B') → B5PopaRotate(B5', ((-βB3) * If[t - tImpacto < tGiro, t - tImpacto, 1]), B') → B5ProaIf(tB < tImpacto, B5Popa, B5Proa) → B5''If(t < tImpacto, B5', If[t - tImpacto < tGiro, B5'', If[y(B5') - y(B5''') < 200, B5''', B' - (40, 200)]]) → BB5PopaIf(t < tImpacto, B5', If[t - tImpacto < tGiro, B5'', If[y(B5') - y(B5''') < 200 - Ship_B / 2, B5''', B' - (-40, 200 - Ship_B / 2)]]) → BB5ProaIf(t < tImpacto, A0, A_1 + (tImpacto * u)) → ACircleSector(C0, Zcenit, Zang0) → gSequence(Segment[((s * cos(α)), (s * sin(α)) + k), ((s * cos(α)) + 1200, (s * sin(α)) + k)], s, 0, 1200, 100) → LowerGridHorizontalSequence(Segment[(s, k), (s + (1200 * cos(α)), (1200 * sin(α)) + k)], s, 0, 1200, 100) → LowerGridVerticalSequence(Segment[(0, s), (1200, s)], s, 100, 1200, 100) → UpperGridHorizontalSequence(Segment[(s, 0), (s, 1200)], s, 100, 1200, 100) → UpperGridVeriticalRay(B'_1, B') → hRay(A'_1, A') → iSegment(B'_1, C') → jSegment(A'_1, C') → lSegment(B3, B4) → mSegment(A3, A4) → nIntersect(m, n) → DVector(A', A' - (0, 200)) → wAVector(A_1, C) → u1Vector(A'_1, A') → uAAngle(wA, uA) → βA3If(t < tImpacto, A3', If[y(A3') - y(A3'') < 200, A3'', A3' - (0, 200)]) → AA3If(t < tImpacto, A4', If[y(A4') - y(A4'') < 200, A4'', A4' - (0, 200)]) → AA4If(t < tImpacto, A5', If[y(A5') - y(A5'') < 200, A5'', A5' - (0, 200)]) → AA5If(tB < tImpacto, BB5Popa, BB5Proa) → BB5If(tB < tImpacto, BB3Popa, BB3Proa) → BB3If(tB < tImpacto, BB4Popa, BB4Proa) → BB4Polygon(E, F, H, G) → p1, p11, p12, p13, p14Polygon(E, G, G - (0, 200), E - (0, 200)) → p2, p21, p22, p23, p24Polygon(G, H, H - (0, 200), G - (0, 200)) → p3, p33, p34, p31, p32
AI 绘图提示语参考
绘制一个在网格中移动的船的动画。首先画出中心点和网格线,然后创建一个圆弧表示船的路径。接着定义船的初始位置和方向,通过旋转和移动创建船的各个部分。最后,使用参数方程动态显示船在网格中的移动路径,包括船头和船尾的旋转,以及船在碰撞后的转向。整个过程包括圆弧、圆、旋转、向量、角度和参数方程等几何元素。
以上提示语为根据原始绘图命令整理而来,仅供参考。