
球体演示
几何画板及绘图内容加载中,请稍等……
所属专题
geometriadinamica.es
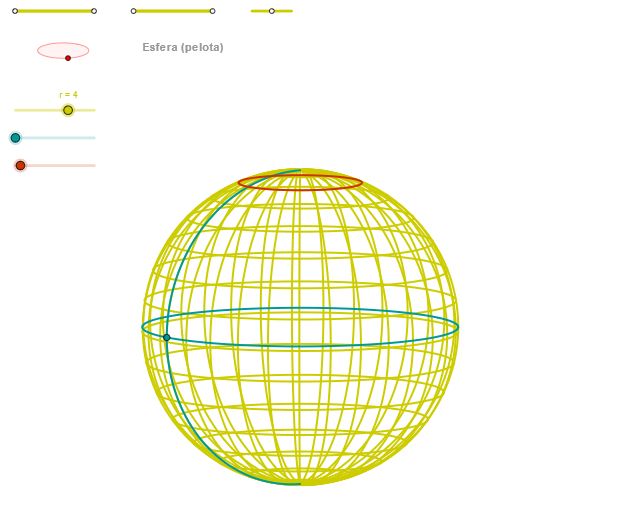
①本范例演示球体的三维几何形态及其与二维平面的交线;②涉及核心数学概念包括立体几何、解析几何、向量运算;③作图要点:运用了OrthogonalLine(正交线)、Circle(圆)、Intersect(交点)、Ellipse(椭圆)、Point(点)、Angle(角度)、Segment(线段)、CurveCartesian(笛卡尔曲线)、Sequence(数列)等GeoGebra命令;④适合高中及以上学生学习空间几何、参数方程及动态几何变换。
GeoGebra 命令及参数
OrthogonalLine(C, yAxis) → zz1Circle(C, 0.62) → zz0Intersect(zz0, zz1, 1) → ZZ1Intersect(zz0, zz1, 2) → ZZ2Ellipse(ZZ1, ZZ2, 0.65) → zElipse1Intersect(zElipse1, zz1) → ZZ5, ZZ6Point(zElipse1) → XYAngle(ZZ6, C, XY) → zAngRotOrthogonalLine(C, xAxis) → zz2Intersect(zz0, zz2, 2) → ZZ3Intersect(zz0, zz2, 1) → ZZ4Ellipse(ZZ3, ZZ4, 0.65) → zElipse2Intersect(zElipse2, zz2) → ZZ7, ZZ8Point(zElipse2) → ZAngle(ZZ8, C, Z) → zAngIncSegment(Q5, Q6) → p5Point(p5) → P5Segment(Q3, Q4) → p2Point(p2) → P3Segment(P3, Q4) → p4Point(p4) → P4Segment(Q1, Q2) → p1Point(p1) → P1Segment(P1, Q2) → p3Point(p3) → P2Segment(ZZ5, ZZ6) → zz4Segment(ZZ7, ZZ8) → zz3Intersect(zElipse2, zElipse1, 1) → zPunto1Intersect(zElipse2, zElipse1, 4) → zPunto2Segment(zPunto1, zPunto2) → zSeg2CurveCartesian((r * (((cos(α) * sin(v)) * sin(zAngRot)) + ((sin(α) * sin(v)) * cos(zAngRot)))), (r * (((((-cos(α)) * sin(v)) * cos(zAngRot)) * sin(zAngInc)) + (((sin(α) * sin(v)) * sin(zAngRot)) * sin(zAngInc)) + (cos(v) * cos(zAngInc)))), v, v1, v2) → curva2CurveCartesian((r * ((cos(u) * sin(zAngRot)) + (sin(u) * cos(zAngRot)))), (r * ((((-cos(u)) * cos(zAngRot)) * sin(zAngInc)) + ((sin(u) * sin(zAngRot)) * sin(zAngInc)))), u, u1, u2) → curva1CurveCartesian((r * (((cos(u) * sin(β)) * sin(zAngRot)) + ((sin(u) * sin(β)) * cos(zAngRot)))), (r * (((((-cos(u)) * sin(β)) * cos(zAngRot)) * sin(zAngInc)) + (((sin(u) * sin(β)) * sin(zAngRot)) * sin(zAngInc)) + (cos(β) * cos(zAngInc)))), u, u1, u2) → a1Sequence(CurveCartesian[(r * (((cos(u) * sin(v)) * sin(zAngRot)) + ((sin(u) * sin(v)) * cos(zAngRot)))), (r * (((((-cos(u)) * sin(v)) * cos(zAngRot)) * sin(zAngInc)) + (((sin(u) * sin(v)) * sin(zAngRot)) * sin(zAngInc)) + (cos(v) * cos(zAngInc)))), v, v1, v2], u, u1, u2, paso) → list2Sequence(CurveCartesian[(r * (((cos(u) * sin(v)) * sin(zAngRot)) + ((sin(u) * sin(v)) * cos(zAngRot)))), (r * (((((-cos(u)) * sin(v)) * cos(zAngRot)) * sin(zAngInc)) + (((sin(u) * sin(v)) * sin(zAngRot)) * sin(zAngInc)) + (cos(v) * cos(zAngInc)))), u, u1, u2], v, v1, v2, paso) → list1
AI 绘图提示语参考
绘制一个球体与其与平面的交线。首先创建球心C和半径0.62的球体,然后创建与y轴和x轴垂直的直线zz1和zz2。接着找到球体与直线的交点ZZ1和ZZ2,用它们构造椭圆zElipse1和zElipse2。通过椭圆与直线的交点,进一步构造曲线curva1、curva2和a1,最后使用序列命令生成一系列曲线list1和list2,展示球体与平面的动态交线。
以上提示语为根据原始绘图命令整理而来,仅供参考。