
Graph Transformations Practice
Loading the math board and drawing, please wait…
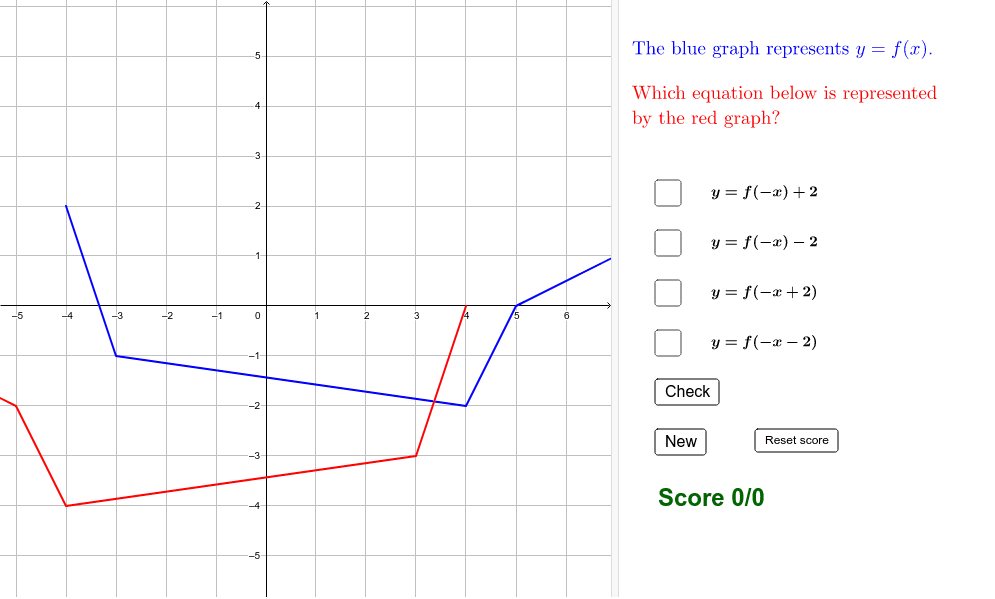
This example demonstrates the concept of graph transformations, including symmetry and translation. Using GeoGebra commands like TransformGraph and Append, dynamic changes in the graph can be observed. Suitable for middle school math education to help students understand the basic principles of graph transformations.
GeoGebra Commands & Parameters
Append(Append[-4, Sort[Take[Shuffle[Sequence[i, i, -3, 6]], 1, 3]]], 7) → xCoordsSequence(Random[-2, 3], i, 1, 5) → yCoordsSequence((Element[xCoords, i], Element[yCoords, i]), i, 1, 5) → pointListTransformGraph(pointList, 1, 1, 0, 0) → fGraphRandom(1, maxLevel) → randRowShuffle({1, 2, 3, 4}) → answerOrderRandom(1, 4) → correctAnsCell(Element[answerOrder, 1], randRow) → paramsACell(Element[answerOrder, 2], randRow) → paramsBCell(Element[answerOrder, 3], randRow) → paramsCCell(Element[answerOrder, 4], randRow) → paramsDTransformGraph(pointList, Element[paramsA, 1], Element[paramsA, 2], Element[paramsA, 3], Element[paramsA, 4]) → graphATransformGraph(pointList, Element[paramsC, 1], Element[paramsC, 2], Element[paramsC, 3], Element[paramsC, 4]) → graphCTransformGraph(pointList, Element[paramsB, 1], Element[paramsB, 2], Element[paramsB, 3], Element[paramsB, 4]) → graphBTransformGraph(pointList, Element[paramsD, 1], Element[paramsD, 2], Element[paramsD, 3], Element[paramsD, 4]) → graphDTransformationText(Element[paramsA, 1], Element[paramsA, 2], Element[paramsA, 3], Element[paramsA, 4]) → textATransformationText(Element[paramsB, 1], Element[paramsB, 2], Element[paramsB, 3], Element[paramsB, 4]) → textBTransformationText(Element[paramsC, 1], Element[paramsC, 2], Element[paramsC, 3], Element[paramsC, 4]) → textCTransformationText(Element[paramsD, 1], Element[paramsD, 2], Element[paramsD, 3], Element[paramsD, 4]) → textDPolygon(A, B, C, D) → poly1, a_1, b_1, c_1, d_1