
Cylinder Illusion GeoGebra Book
Loading the math board and drawing, please wait…
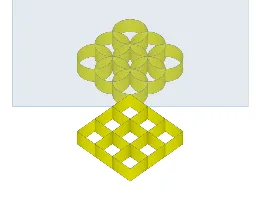
This example demonstrates a dynamic geometric phenomenon combining a cylinder with trigonometric functions, showcasing the interactive relationship between its surface and internal triangles through parameterization. Core math concepts include cylinder construction, trigonometric function application, symmetry analysis, parabola and trapezoid curve sketching, and function graphing. Construction highlights from the summary involve commands like Surface, Polygon, CurveCartesian, utilizing parameters k, α, f_x, f_y, f_z, h, a, b, c, d, e, f, g, i, j, text elements, sliders, and geometric objects for dynamic visualization. Suitable for high school and above, this resource is ideal for exploring the integration of solid geometry, coordinate geometry, trigonometry, and function graphing in mathematics education.
GeoGebra Commands & Parameters
Surface((f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → aSurface((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → bSurface((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → cSurface((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → dSurface((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → eSurface(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → fSurface(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → gSurface((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → iSurface((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → jSurface(-9 - ((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → b'Surface(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → a'Surface(-9 - ((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → c'Surface(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → d'Surface(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → e'Surface(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → f'Surface(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → g'Surface(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → i'Surface(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + d, s, ((-π)) / 2, (3 * π / 2), d, 0, h) → j'Polygon((-4.5, (-width), 0), (-4.5, width, 0), (-4.5, width, height), (-4.5, (-width), height)) → poly1, m, n, p, qCurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → rCurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → oCurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → sCurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → tCurveCartesian((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → uCurveCartesian((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → vCurveCartesian(-9 - ((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → wCurveCartesian(-9 - ((2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → a_1CurveCartesian((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → b_1CurveCartesian((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → c_1CurveCartesian(-9 - ((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → d_1CurveCartesian(-9 - ((-2 * k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), ((-f_x(s)) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → e_1CurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → f_1CurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → g_1CurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → h_1CurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → i_1CurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → j_1CurveCartesian((f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → k_1CurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → l_1CurveCartesian(-9 - ((f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-2 * k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → m_1CurveCartesian(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → n_1CurveCartesian(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → o_1CurveCartesian(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → p_1CurveCartesian(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → q_1CurveCartesian(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → r_1CurveCartesian(k + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → s_1CurveCartesian(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → t_1CurveCartesian(-9 - (k + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → u_1CurveCartesian((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → v_1CurveCartesian((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → w_1CurveCartesian(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → a_2CurveCartesian(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), (-k) - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → b_2CurveCartesian((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → c_2CurveCartesian((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α)), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → d_2CurveCartesian(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + h, s, ((-π)) / 2, (3 * π / 2)) → e_2CurveCartesian(-9 - ((-k) + (f_x(s) * cos(α)) + (f_y(s) * sin(α))), k - (f_x(s) * sin(α)) + (f_y(s) * cos(α)), f_z(s) + 0, s, ((-π)) / 2, (3 * π / 2)) → f_2