
长方体体积的动态演示
几何画板及绘图内容加载中,请稍等……
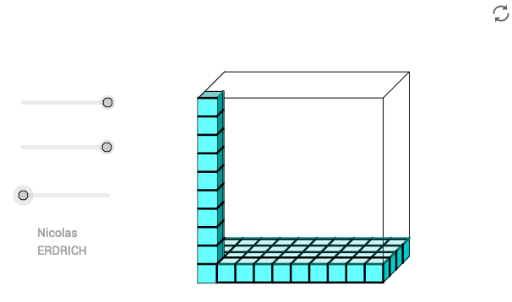
① 本范例通过GeoGebra三维视图动态展示一个长方体,并实时计算其体积,直观呈现体积与长、宽、高的关系。② 核心数学概念是立体几何中的长方体体积公式 V = 长×宽×高,涉及棱、面、顶点等基本元素以及体积的度量。③ 作图要点:从构造摘要看,使用了Line、OrthogonalLine、Circle、Intersect、Rotate、Angle、Segment、Midpoint、Polygon、Translate、Sequence、Point等命令,构建了长方体的框架、旋转视角、辅助线段和标注点,并通过多边形poly1、poly2、poly3等围合成立体表面,最终用变量V表示体积。④ 适合初中或高中立体几何教学,用于帮助学生理解长方体体积公式的几何意义,也可作为教师演示体积计算与空间想象的交互工具。
GeoGebra 命令及参数
Line(A, xAxis) → aOrthogonalLine(A, a) → q_4Circle(A, 2) → rIntersect(r, q_4, 2) → EIntersect(r, a, 2) → BOrthogonalLine(E, q_4) → sOrthogonalLine(B, a) → tIntersect(s, t) → FRotate(F, 45°, E) → S'Angle(F, E, S') → αSegment(E, S') → i_1Segment(E, F) → j_1Midpoint(j_1) → TCircle(E, T) → k_1Intersect(k_1, i_1, 1) → HSegment(E, H) → p_1Line(H, j_1) → q_1Line(F, p_1) → r_1Intersect(q_1, r_1) → VSegment(A, E) → s_1Segment(F, B) → t_1Line(B, r_1) → a_2Line(V, s_1) → b_2Intersect(a_2, b_2) → WPolygon(A, B, F, E) → poly1, p_2, r_2, s_2, q_2Polygon(B, W, V, F) → poly2, r_3, w, v, s_3Polygon(E, F, V, H) → poly3, q_3, s_4, v_1, uTranslate(A, B - A) → A'Translate(E, B - A) → E'Sequence(Sequence[Polygon[Translate[A, Vector[(k * Vector[A, B]) + (l * Vector[A, E])]], Translate[B, Vector[(k * Vector[A, B]) + (l * Vector[A, E])]], Translate[F, Vector[(k * Vector[A, B]) + (l * Vector[A, E])]], Translate[E, Vector[(k * Vector[A, B]) + (l * Vector[E, A])]]], k, 0, o], l, 0, 0) → ligneSequence(Sequence[Polygon[Translate[E, Vector[(l * Vector[A, B]) + (m * Vector[E, H])]], Translate[F, Vector[(l * Vector[A, B]) + (m * Vector[E, H])]], Translate[V, Vector[(l * Vector[A, B]) + (m * Vector[E, H])]], Translate[H, Vector[(l * Vector[A, B]) + (m * Vector[E, H])]]], l, 0, o], m, 0, q) → liste3Sequence(Polygon[Translate[B, (k * (W - B)) + (o * (B - A))], Translate[W, (k * (W - B)) + (o * (B - A))], Translate[V, (k * (W - B)) + (o * (B - A))], Translate[F, (k * (W - B)) + (o * (B - A))]], k, 0, q) → ligne2Sequence(Sequence[Polygon[Translate[A, Vector[(k * Vector[B, A]) - (l * Vector[E, A])]], Translate[B, Vector[(k * Vector[B, A]) - (l * Vector[E, A])]], Translate[F, Vector[(k * Vector[B, A]) - (l * Vector[E, A])]], Translate[E, Vector[(k * Vector[B, A]) - (l * Vector[E, A])]]], k, 0, 0], l, 0, p) → listeSequence(Sequence[Polygon[Translate[B, Vector[((-l) * Vector[E, A]) + (m * Vector[E, H])]], Translate[W, Vector[((-l) * Vector[E, A]) + (m * Vector[E, H])]], Translate[V, Vector[((-l) * Vector[E, A]) + (m * Vector[E, H])]], Translate[F, Vector[((-l) * Vector[E, A]) + (m * Vector[E, H])]]], l, 0, p], m, 0, 0) → liste2Translate(E, (p * (E - A))) → E'_1Translate(F, (p * (E - A))) → F'Translate(V, (p * (E - A))) → V'Translate(H, (p * (E - A))) → H'Polygon(E'_1, F', V', H') → Haut, e'_1, f', v', h'Translate(A, ((o + 1) * (B - A))) → Sommet1Translate(A, ((p + 1) * (E - A))) → Sommet2OrthogonalLine(E'_1, s_1) → bOrthogonalLine(Sommet1, p_2) → cIntersect(b, c) → Sommet3Translate(A, ((q + 1) * (H - E))) → Sommet4OrthogonalLine(Sommet4, p_2) → dSegment(A, Sommet4) → eSegment(A, E'_1) → fLine(E'_1, e) → gIntersect(d, g) → CLine(Sommet3, g) → hLine(C, b) → iIntersect(h, i) → DLine(D, d) → jLine(Sommet1, h) → kIntersect(j, k) → GSegment(E'_1, Sommet3) → lSegment(Sommet3, Sommet1) → mSegment(Sommet3, D) → nSegment(D, G) → a_1Segment(D, C) → b_1Segment(C, E'_1) → c_1Segment(F', B) → d_1Segment(V', V) → e_1Segment(H', V') → f_1Segment(A, Sommet1) → g_1Point(g_1) → ISegment(I, G) → h_1Segment(F, E) → l_1Segment(F, B) → m_1Line(E, g_1) → n_1Intersect(n_1, m) → JSegment(F, J) → c_2Segment(F', V') → d_2Segment(B, W) → e_2Line(J, h_1) → f_2Intersect(a_1, f_2) → KPoint(h_1) → LSegment(L, K) → g_2Segment(J, K) → h_2Line(H, h_1) → i_2Line(K, l) → j_2Intersect(i_2, j_2) → MSegment(M, K) → k_2Intersect(i_2, e_1) → NSegment(N, M) → l_2Intersect(r_1, j_2) → OSegment(F, O) → m_2Sequence(Segment[Translate[F, ((-k) * (A - B))], Translate[O, ((-k) * (A - B))]], k, 0, o) → seg4Line(N, b_1) → n_2Intersect(n_2, h_2) → PSegment(N, P) → t_2Line(V, t_2) → a_3Intersect(a_3, h_2) → QLine(S', a_3) → b_3Intersect(b_3, h_2) → RSegment(V, Q) → c_3Polygon(F, V, N, M, K, J) → poly4, f_3, v_2, n_3, m_3, k_3, j_3Polygon(V, F, F', V') → poly5, v_3, f_4, f'_1, v'_1Segment(N, M) → d_3Segment(M, K) → e_3Sequence(Segment[Translate[F, ((-k) * (A - E))], Translate[E, ((-k) * (A - E))]], k, 0, p) → seg_1Sequence(Segment[Translate[F, (k * (B - A))], Translate[B, (k * (B - A))]], k, 0, o) → seg_2Sequence(Segment[Translate[F, ((-l) * (E - H)) + (o * (B - A))], Translate[B, ((-l) * (E - H)) + (o * (B - A))]], l, 1, q) → seg10Sequence(Segment[Translate[N, (l * (H - E))], Translate[P, (l * (H - E))]], l, -2, q - 3) → seg5Sequence(Segment[Translate[B, ((-k) * (B - F))], Translate[W, ((-k) * (B - F))]], k, 1, p) → seg_3
AI 绘图提示语参考
绘制一个长方体,包含长度、宽度和高度三个可调节的滑块。首先,创建一个点A作为长方体的一个顶点,然后通过A点和x轴创建一条线a。接着,从A点出发,创建一个半径为2的圆r,并与a和q_4的交点分别为B和E。通过旋转、角度、线段、中点等操作,构建长方体的框架,形成三个底面多边形poly1、poly2和poly3。最后,通过平移和旋转,形成长方体的立体结构,并显示其体积V。
以上提示语为根据原始绘图命令整理而来,仅供参考。