
Turtle机器人控制:基于按钮的移动操作
几何画板及绘图内容加载中,请稍等……
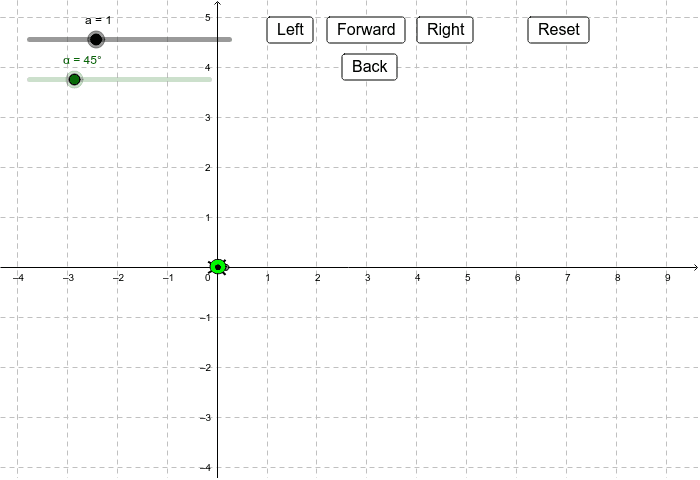
这个范例演示了如何使用四个按钮(前进、后退、左转、右转)来控制Turtle机器人的移动。核心数学概念涉及方向向量和坐标变换。作图要点包括使用GeoGebra命令Turtle、Forward、Back、Left、Right以及对象a、α等。适合初中生学习机器人运动原理或几何变换的应用场景。
GeoGebra 命令及参数
Turtle() → turtle1
AI 绘图提示语参考
画一个代表乌龟的图形,并显示其可以前进、后退、左转、右移动作的效果,通过四个按钮控制,展示方向向量和坐标变换的数学概念,适合学习机器人运动原理和几何变换应用。
以上提示语为根据原始绘图命令整理而来,仅供参考。