
转向与轨迹演示
几何画板及绘图内容加载中,请稍等……
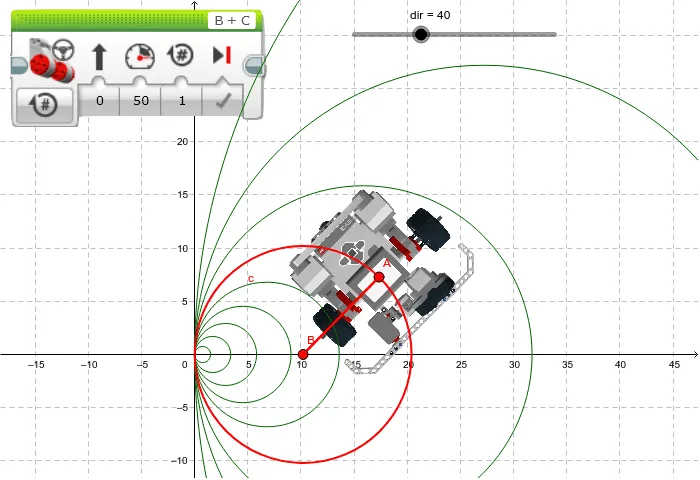
①本范例演示了机器人通过改变方向控制生成的不同圆形轨迹;②涉及核心数学概念包括向量、旋转、轨迹与解析几何;③作图要点:使用 Circle, Point, Tangent, UnitVector, UnitOrthogonalVector, Sequence, Segment 等命令构建轨迹与图形;④适合高中数学教学,用于理解参数方程与几何变换在机器人路径规划中的应用。
GeoGebra 命令及参数
Circle((((100 - dir) / dir * L / 2), 0), ((100 - dir) / dir * L / 2)) → cPoint(c) → ATangent(A, c) → t, aUnitVector(t) → uUnitOrthogonalVector(t) → vSequence(Circle[(((100 - i) / i * L / 2), 0), ((100 - i) / i * L / 2)], i, 10, 90, 10) → list1Segment(B, A) → r
AI 绘图提示语参考
画一个机器人轨迹演示图,展示不同圆形轨迹如何通过改变方向控制生成。包含多个圆形,每个圆形的中心在x轴上,半径随角度变化。从x轴正方向开始,依次绘制10个角度间隔10度的圆形,中心从远到近变化。显示一条从起点到第一个圆的切线,并基于切线方向画出单位向量和垂直单位向量。最后,从起点画一条线段连接到第一个圆的圆心。
以上提示语为根据原始绘图命令整理而来,仅供参考。