
三维空间中三个动点诱导球面上的八条几何中线
几何画板及绘图内容加载中,请稍等……
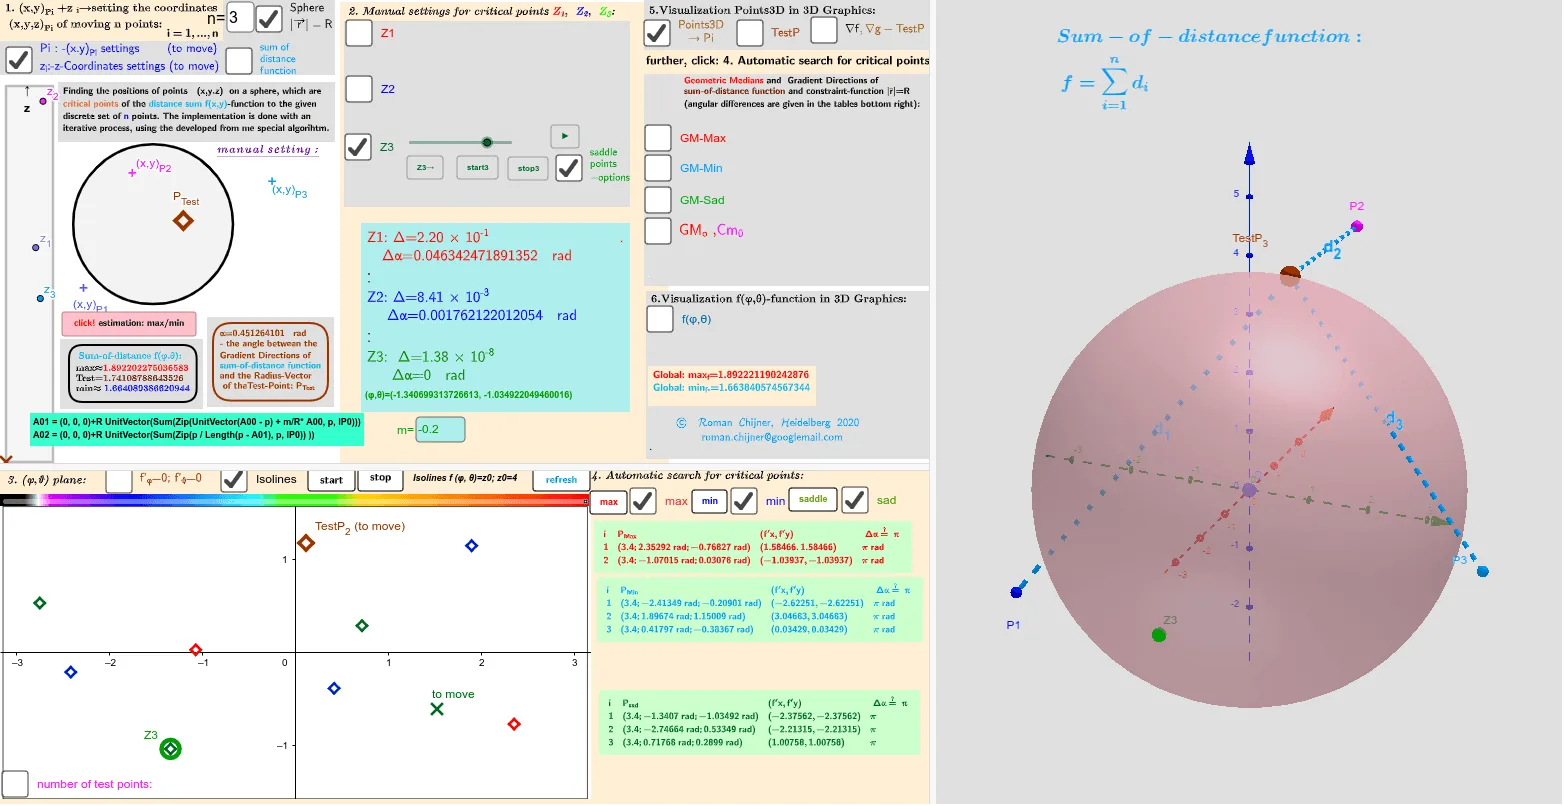
这个范例演示了在三维空间中三个移动点如何诱导球面上形成八条几何中线。涉及的核心数学概念包括向量、几何变换、立体几何和函数。作图要点使用了GeoGebra命令如Polygon、PointIn、Sphere、Vector、Translate等来创建点和几何体,并通过动画展示点的运动轨迹。适合高中及以上学生学习和理解空间几何与向量应用。
GeoGebra 命令及参数
Polygon({((-π), ((-π)) / 2), ((-π), π / 2), (π, π / 2), (π, ((-π)) / 2)}) → qPolygon({B01, B02, B04, B03}) → q2PointIn(q2) → B10PointIn(q2) → B9PointIn(q2) → B8PointIn(q2) → B7PointIn(q2) → B6PointIn(q2) → B5PointIn(q2) → B4PointIn(q2) → B3PointIn(q2) → B2PointIn(q2) → B1First({P1, P2, P3, P4, P5, P6, P7, P8, P9, P10}, n) → lPSphere(O, R) → bPointIn(q) → A_2Circle(O, R, xOyPlane) → cPointIn(q) → RZ1_2PointIn(q) → RZ2_2Angle(sumunitA, vA) → αAAngle(sumunitZ1, vZ1) → αZ1Angle(sumunitZ2, vZ2) → αZ2Zip(Segment[A, p], p, lP) → segSum(seg) → sum_segPolyLine({((-π), ((-π)) / 2), ((-π), π / 2), (π, π / 2), (π, ((-π)) / 2), ((-π), ((-π)) / 2)}) → q1Flatten(Sequence[Sequence[((-π) + ((2 * π / na) * i), ((-π)) / 2 + (π / na * j)), j, 1, na - 1], i, 1, na - 1]) → ltest_2Zip((R; x(a); y(a)), a, ltest_2) → ltest_3Length(lZmax') → lälZmax'Zip(Vector[(R * UnitVector[a])], a, lZmax') → vlZmaxZip(Vector[(R * UnitVector[a])], a, lZmin') → vlZminZip(Vector[(R * UnitVector[Sum[Zip[UnitVector[p - b], p, lP]]])], b, lZmax') → sumunit_maxZip(Vector[(R * UnitVector[Sum[Zip[UnitVector[p - b], p, lP]]])], b, lZmin') → sumunit_minZip(Angle[a, Vector[b]], Vector[a], sumunit_max, Vector[b], vlZmax) → αmaxZip(Angle[a, Vector[b]], Vector[a], sumunit_min, Vector[b], vlZmin) → αminZip((arg(a), alt(a)), a, lP) → lP_2Textfield(n) → InputBox11Zip(Vector[(R * UnitVector[a])], a, lZsad') → vlZsadIf(αZ1 > 100°, 180° - αZ1, αZ1) → αZ1'KeepIf(x > 0, Sequence[If[abs(Element[αsad, i] - π) < 0.001 ∨ abs(Element[αsad, i]) < 0.001, i, 0], i, 1, Length[αsad]]) → NαsadTextfield(m_2) → InputBox14PointIn(q) → RZ3_2Sum(Zip[1 / Length[p - Z3], p, lP]) → ZahZ3Angle(sumunitZ3, vZ3) → αZ3Textfield(R) → InputBox1Textfield(na) → InputBox2Function((q_f * f(u, v)) + b_0f - 0.9999, u, (-π), π, v, ((-π)) / 2, π / 2) → f0Max(f(Zmax_2)) → mZip((x(a), y(a), f0(a)), a, Zmax_2) → fmax3DZip((x(a), y(a), f0(a)), a, Zmin_2) → fmin3DZip((x(a), y(a), f0(a)), a, Zsad_2) → fsad3DSequence(Vector[(1.3 * Point[O, Vector[Element[sumunit_sad, i]]]), (1.5 * Point[O, Vector[Element[sumunit_sad, i]]])], i, 1, Length[sumunit_sad]) → sumunit_sad1Sequence(Vector[(1.3 * Point[O, Vector[Element[vlZmax, i]]]), (1.5 * Point[O, Vector[Element[vlZmax, i]]])], i, 1, Length[vlZmax]) → vsumunit_max2Sequence(Vector[(1.3 * vlZmax(i)), (1.5 * vlZmax(i))], i, 1, Length[vlZmax]) → lvlmaxSequence(Vector[(1.3 * vlZmax(i)), (-1.1 * sumunit_max(i))], i, 1, Length[sumunit_max]) → l1zSequence(Vector[(1.3 * vlZmin(i)), (1.5 * vlZmin(i))], i, 1, Length[vlZmin]) → lvlminSequence(Vector[(1.3 * vlZmin(i)), (-1.1 * sumunit_min(i))], i, 1, Length[sumunit_min]) → l2zSequence(Vector[(1.3 * vlZsad(i)), (1.5 * vlZsad(i))], i, 1, Length[vlZsad]) → lvlsadSequence(Vector[(1.3 * vlZsad(i)), (-1.1 * sumunit_sad(i))], i, 1, Length[sumunit_sad]) → l3zZip((Length[a]; arg(a); alt(a)), a, lP) → lPsphereCurveCartesian((-π) + ((2 * π) * a), ((-π)) / 2, f0((-π) + ((2 * π) * a), ((-π)) / 2), a, 0, 1) → par1CurveCartesian((-π) + ((2 * π) * a), π / 2, f0((-π) + ((2 * π) * a), π / 2), a, 0, 1) → par2CurveCartesian(π, ((-π)) / 2 + (π * a), f0(π, ((-π)) / 2 + (π * a)), a, 0, 1) → par4Zip(Text["d_{" + (a) + "}", (A + Element[lP, a]) / 2], a, 1…n) → lPtxtCurveCartesian((-π), ((-π)) / 2 + (π * a), f0((-π), ((-π)) / 2 + (π * a)), a, 0, 1) → par3Zip((x(a), y(a)), a, lP) → lP_{Gr1}Textfield(q_f) → InputBox3Textfield(b_0f) → InputBox4Textfield(step1) → InputBox5Textfield(step2) → InputBox6TableText(Append["i", Sequence[Length[αmax]]], Append["P_{Max }", lZmax'], Append["(f'x,f'y)", lZf'xymax], Append[" Δα≟ π ", αmax], "v") → text2aTableText(Append["i", Sequence[Length[αmin]]], Append["P_{Min }", lZmin'], Append["(f'x,f'y)", lZf'xymin], Append[" Δα≟ π ", αmin], "v") → text2bTableText(Append["i", Sequence[Length[αsad]]], Append["P_{sad }", lZsad'], Append["(f'x,f'y)", lZf'xysad], Append[" Δα≟ π ", αsad], "v") → text2cFirst({aP1, aP2, aP3, aP4, aP5, aP6, aP7, aP8, aP9, aP10}, n) → OutputVector((1.3 * A), (1.5 * A)) → lvAVector((1.3 * A), (1.1 / 1.7 * Point[O, Vector[(-sumunitA)]])) → l1AZip(Segment[F_o, p], p, lP) → seg0Sum(seg0) → sum_seg0Translate(q, Vector[(0, 0, -1)]) → q'Zip(Segment[(x(a), y(a), -1), (x(a), y(a), f0(x(a), y(a)))], a, {((-π), ((-π)) / 2), ((-π), π / 2), (π, π / 2), (π, ((-π)) / 2)}) → lsegRotateText(txt, 90°) → txt1
AI 绘图提示语参考
在三维空间中建立一条以原点为中心的球面,并在球面上放置由一个正多边形生成的若干候选点。用球面与平面截面形成弧与圆的投影关系,随后在这些点对应的轨迹方向上取向量,标出若干角度量。再选取三维标量函数把球面坐标映射成高度值,在球面上标出函数的极大与极小位置,并连同对应的方向向量与角度一起显示,突出由三点运动所诱导的八处几何中值在球面上的分布。
以上提示语为根据原始绘图命令整理而来,仅供参考。