
Pappus 定理求立体表面积
几何画板及绘图内容加载中,请稍等……
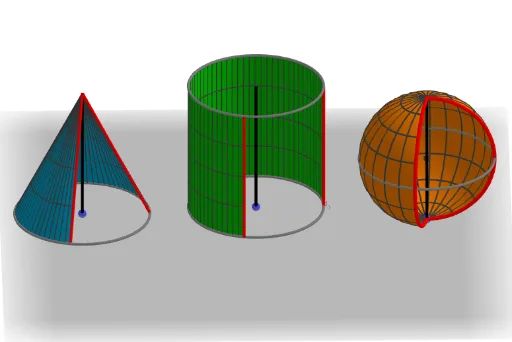
①本范例演示利用 Pappus 定理计算旋转体表面积的过程;②涉及核心数学概念包括 Pappus 定理、旋转体表面积、几何变换;③作图要点提炼自 GeoGebra 命令:使用 Sequence, Polygon, Centroid, Circle, Conic, Segment, Midpoint, Vector, Line, CircleArc, Surface, Rotate, CircumcircleArc 等命令构建旋转体并演示定理应用;④适合高中及以上学生及数学爱好者学习立体几何与 Pappus 定理的应用。
GeoGebra 命令及参数
Sequence(Rotate[A + (r, 0), i, A], i, ((-pi)) / 2, pi / 2, (2 * pi / n)) → l1Polygon(l1) → poly1Centroid(poly1) → BPolygon(E, G, F, D) → q1, e, g, f, dPolygon(J, K, I) → t1, i, j, kCircle(A, r) → cConic(K, D_1, Z, C_1, P) → hConic(F, E_1, B_1, A_1, Q) → pConic(S, G, J_1, W, V) → qConic(T, H_1, G_1, U, I_1) → r_2Segment(V, A_1) → lSegment(J, C_1) → mCentroid(q1) → K_1Centroid(t1) → L_1Midpoint(N_1, O_1) → T_1Midpoint(P_1, Q_1) → U_1Midpoint(R_1, S_1) → V_1Vector(T_1, O_1) → uVector(T_1, N_1) → vVector(U_1, Q_1) → wVector(U_1, P_1) → aVector(V_1, S_1) → bVector(V_1, R_1) → sSegment(K, O_1) → tSegment(I, N_1) → f_1Segment(D, P_1) → g_1Segment(F, Q_1) → h_1Segment(M, R_1) → i_1Segment(H_1, S_1) → j_1Segment(L_1, W_1) → k_1Midpoint(P, W_1) → Z_1Vector(P, W_1) → u_1Vector(Z_1, P) → v_1Midpoint(Q, A_2) → B_2Midpoint(A, B) → C_2Midpoint(M_1, L_1) → D_2Midpoint(C, K_1) → E_2Segment(M_1, L_1) → m_1Line(N, zAxis) → p_1Line(F_1, zAxis) → q_1Line(F_2, zAxis) → r_1Circle(N, r, p_1) → c_1Polygon(G_2, N, H_2) → t2, h_2, g_2, n_2Circle(F_1, r, q1) → d_1Circle(J_2, r, q1) → e_1Polygon(J_2, L_2, K_2, F_1) → q2, j_2, l_2, k_2, s_1Line(N_2, yAxis) → t_1Sequence(Rotate[N_2 + (r, 0), i, t_1], i, ((-pi)) / 2, pi / 2, (2 * pi / n)) → l2Polygon(l2) → poly2Circle(N_2, r, r_1) → c_2CircleArc(A, M, L) → d_2Segment(I, J) → l_1Segment(E, D) → n_1Segment(M, L) → f_2Segment(H, I_2) → i_2Segment(A, O_2) → p_2Segment(C, M_2) → m_2Surface(n_2, Rotation, p_1) → a_1Rotate(H_2, Rotation, p_1) → P_2Rotate(G_2, Rotation, p_1) → Q_2Segment(P_2, Q_2) → q_2Circle(N, r, p_1) → e_2Surface(l_2, Rotation, q_1) → b_1Rotate(L_2, Rotation, q_1) → R_2Rotate(K_2, Rotation, q_1) → S_2Segment(R_2, S_2) → s_2CircumcircleArc(U_2, T_2, F_2) → t_2Rotate(t_2, Rotation, r_1) → c_3Surface(t_2, Rotation, r_1) → w_1Segment(U_2, F_2) → a_2Segment(J_2, F_1) → b_2Segment(N, G_2) → f_3Sequence(I + ((r * cos(i)), (r / 3 * sin(i))), i, 0, (2 * pi), (2 * pi / 20)) → l3Segment(J, Element[l3, dd]) → g_3Sequence(D + ((r * cos(i)), (r / 3 * sin(i))), i, 0, (2 * pi), (2 * pi / 20)) → l4Sequence(E + ((r * cos(i)), (r / 3 * sin(i))), i, 0, (2 * pi), (2 * pi / 20)) → l5Segment(Element[l4, dd], Element[l5, dd]) → h_3Sequence(A + ((r * cos(i)), (r / 3 * sin(i))), i, 0, (2 * pi), (2 * pi / 20)) → l6CircumcircleArc(L, Element[l6, dd], M) → d_3
AI 绘图提示语参考
绘制一个旋转体的表面积计算演示,展示如何使用帕普斯定理。首先绘制一个旋转曲线,然后通过旋转和几何变换生成旋转体,标注关键点如重心和顶点,并绘制辅助线和圆来展示帕普斯定理的应用,最后呈现旋转体的表面和体积计算结果。
以上提示语为根据原始绘图命令整理而来,仅供参考。