
旋转与多面体演示
几何画板及绘图内容加载中,请稍等……
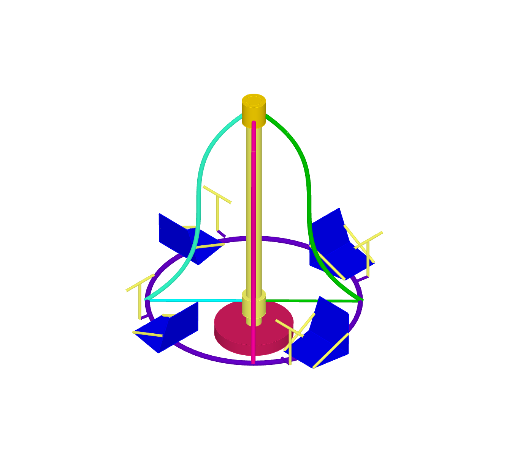
①本范例演示旋转运动中多面体与函数图像的动态关系;②涉及核心数学概念包括函数图像、多边形旋转、立体几何、不等式及微积分;③作图要点运用了 Rotate, Point, Cylinder, Circle, Segment, Plane, OrthogonalPlane, Midpoint, Line, Mirror, Polygon, Center, Intersect 等GeoGebra命令;④适合高中及以上学生及数学爱好者用于理解空间变换与函数性质。
GeoGebra 命令及参数
Rotate(g, -90°, yAxis) → g_{1}Rotate(g_{1}, (-α), zAxis) → aRotate(a, -90°, zAxis) → a'Rotate(a, -180°, zAxis) → a'_{1}Rotate(a, -270°, zAxis) → a'_{2}Point(zAxis) → APoint(zAxis) → BCylinder(A, B, 0.2) → b, c, d, eCircle(B, 2.7, zAxis) → hPoint(zAxis) → CCylinder(C, A, 0.3) → f, k, p, iPoint(h) → DRotate(D, (-α), zAxis) → D'Rotate(D', -90°, zAxis) → D''Rotate(D'', -90°, zAxis) → D'''Rotate(D''', -90°, zAxis) → ESegment(E, B) → jSegment(B, D''') → lSegment(B, D'') → mSegment(B, D') → nPoint(zAxis) → FPoint(zAxis) → GPoint(zAxis) → HPoint(zAxis) → ICylinder(H, I, 0.3) → t, c_1, d_1, uPlane(D'', H, F) → p_1OrthogonalPlane(D'', m) → q_1Midpoint(H, B) → KCircle(K, 2.7, zAxis) → e_1Point(e_1) → JSegment(K, J) → f_1OrthogonalPlane(J, f_1) → r_1Line(J, xAxis) → h_1Circle(J, 1.2, h_1) → k_1Point(k_1) → LPoint(f_1) → MMirror(L, r_1) → L'Mirror(M, r_1) → M'Polygon(L, M, M', L') → q1, l_1, m_1, m', l'Rotate(q1, 90°, f_1) → q1'Rotate(q1, -10°, f_1) → q1'_{1}Rotate(L', 90°, f_1) → L''Rotate(L, 90°, f_1) → L'_{1}Rotate(L, -10°, f_1) → L'_{2}Rotate(L', -10°, f_1) → L''_{1}Midpoint(L'_{2}, M) → NMidpoint(L''_{1}, M') → OSegment(N, L'_{1}) → i_1Segment(O, L'') → j_1Rotate(N, 90°, zAxis) → N'Rotate(L'_{1}, 90°, zAxis) → PRotate(O, 90°, zAxis) → O'Rotate(L'', 90°, zAxis) → L'''Rotate(N', 90°, zAxis) → N''Rotate(P, 90°, zAxis) → P'Rotate(O', 90°, zAxis) → O''Rotate(L''', 90°, zAxis) → QRotate(O'', 90°, zAxis) → O'''Rotate(Q, 90°, zAxis) → Q'Rotate(N'', 90°, zAxis) → N'''Rotate(P', 90°, zAxis) → P''Center(c_1) → RCylinder(R, I, 0.3) → v, c_2, d_2, wMidpoint(I, F) → SCylinder(I, S, 0.2) → o, q, r, sCylinder(S, F, 1) → o_1, e_2, g_2, u_1Point(h) → TLine(T, zAxis) → h_2Point(h_1) → ULine(U, h_2) → i_2Point(e_1) → VSegment(V, U) → j_2Point(i_2) → WCircle(W, 0.5, i_2) → k_2Line(W, yAxis) → l_2Intersect(l_2, k_2, 1) → ZIntersect(l_2, k_2, 2) → A_1Segment(W, U) → m_2Segment(Z, A_1) → n_2Rotate(W, 90°, zAxis) → W'Rotate(U, 90°, zAxis) → U'Rotate(Z, 90°, zAxis) → Z'Rotate(A_1, 90°, zAxis) → B_1Rotate(W', 90°, zAxis) → W''Rotate(U', 90°, zAxis) → U''Rotate(V, 90°, zAxis) → V'Rotate(U, 90°, zAxis) → U'_{1}Rotate(Z', 90°, zAxis) → Z''Rotate(B_1, 90°, zAxis) → C_1Rotate(V', 90°, zAxis) → V''Rotate(U'_{1}, 90°, zAxis) → D_1Rotate(W'', 90°, zAxis) → W'''Rotate(U'', 90°, zAxis) → U'''Rotate(Z'', 90°, zAxis) → Z'''Rotate(C_1, 90°, zAxis) → E_1Rotate(V'', 90°, zAxis) → V'''Rotate(D_1, 90°, zAxis) → F_1Rotate(q1'_{1}, (-(α + 45°)), zAxis) → q2Rotate(q1', (-(α + 45°)), zAxis) → q1''Rotate(Z, (-(α + 45°)), zAxis) → Z'_{1}Rotate(A_1, (-(α + 45°)), zAxis) → G_1Segment(Z'_{1}, G_1) → n_1Rotate(W, (-(α + 45°)), zAxis) → W'_{1}Rotate(U, (-(α + 45°)), zAxis) → U'_{2}Segment(W'_{1}, U'_{2}) → s_1Rotate(N, (-(α + 45°)), zAxis) → N'_{1}Rotate(L'_{1}, (-(α + 45°)), zAxis) → H_1Segment(N'_{1}, H_1) → a_1Rotate(O, (-(α + 45°)), zAxis) → O'_{1}Rotate(L'', (-(α + 45°)), zAxis) → L'''_{1}Segment(O'_{1}, L'''_{1}) → b_1Rotate(V, (-(α + 45°)), zAxis) → V'_{1}Rotate(U, (-(α + 45°)), zAxis) → U'_{3}Segment(V'_{1}, U'_{3}) → f_2Rotate(q2, -90°, zAxis) → q2'Rotate(q2, -180°, zAxis) → q2'_{1}Rotate(q2, -270°, zAxis) → q2'_{2}Rotate(q1'', -90°, zAxis) → q1'''Rotate(q1'', -180°, zAxis) → q1'''_{1}Rotate(q1'', -270°, zAxis) → q1'''_{2}Rotate(N'_{1}, -180°, zAxis) → I_1Rotate(H_1, -180°, zAxis) → J_1Segment(I_1, J_1) → t_1Rotate(N'_{1}, -270°, zAxis) → K_1Rotate(H_1, -270°, zAxis) → L_1Segment(K_1, L_1) → p_2Rotate(O'_{1}, -90°, zAxis) → M_1Rotate(L'''_{1}, -90°, zAxis) → N_1Segment(M_1, N_1) → q_2Rotate(O'_{1}, -180°, zAxis) → O_1Rotate(L'''_{1}, -180°, zAxis) → P_1Segment(O_1, P_1) → r_2Rotate(O'_{1}, -270°, zAxis) → Q_1Rotate(L'''_{1}, -270°, zAxis) → R_1Segment(Q_1, R_1) → s_2Rotate(Z'_{1}, -90°, zAxis) → S_1Rotate(G_1, -90°, zAxis) → T_1Segment(S_1, T_1) → t_2Rotate(N'_{1}, -90°, zAxis) → U_1Rotate(H_1, -90°, zAxis) → V_1Segment(U_1, V_1) → a_2Rotate(Z'_{1}, -90°, zAxis) → W_1Rotate(G_1, -90°, zAxis) → Z_1Segment(W_1, Z_1) → b_2Rotate(Z'_{1}, -180°, zAxis) → A_2Rotate(G_1, -180°, zAxis) → B_2Segment(A_2, B_2) → f_3Rotate(Z'_{1}, -270°, zAxis) → C_2Rotate(G_1, -270°, zAxis) → D_2Segment(C_2, D_2) → g_3Rotate(W'_{1}, -90°, zAxis) → E_2Rotate(U'_{2}, -90°, zAxis) → F_2Segment(E_2, F_2) → h_3Rotate(W'_{1}, -180°, zAxis) → G_2Rotate(U'_{2}, -180°, zAxis) → H_2Segment(G_2, H_2) → i_3Rotate(W'_{1}, -270°, zAxis) → I_2Rotate(U'_{2}, -270°, zAxis) → J_2Segment(I_2, J_2) → j_3Rotate(V'_{1}, -90°, zAxis) → K_2Rotate(U'_{3}, -90°, zAxis) → L_2Segment(K_2, L_2) → k_3Rotate(V'_{1}, -180°, zAxis) → M_2Rotate(U'_{3}, -180°, zAxis) → N_2Segment(M_2, N_2) → l_3Rotate(V'_{1}, -270°, zAxis) → O_2Rotate(U'_{3}, -270°, zAxis) → P_2Segment(O_2, P_2) → m_3
AI 绘图提示语参考
画一组绕竖直轴与空间轴旋转的折线/多边形与圆截面构成的旋转多面体效果:先给定竖直与空间基准轴,在轴上取若干点作为圆柱端点,生成多个薄圆柱以体现三维结构;再在轴上取点并以特定半径作圆得到一条圆弧基准,连接端点形成若干线段,并通过在轴周围连续旋转把圆与关键点复制到不同方位,得到对应的对称位置。最后用这些旋转后的点与镜像后的点构成闭合多边形,并取其中点与垂直平面/剖面形成辅助截线,使折线与圆截面随旋转共同变化。
以上提示语为根据原始绘图命令整理而来,仅供参考。