
球坐标三维可视化(robphy)
几何画板及绘图内容加载中,请稍等……
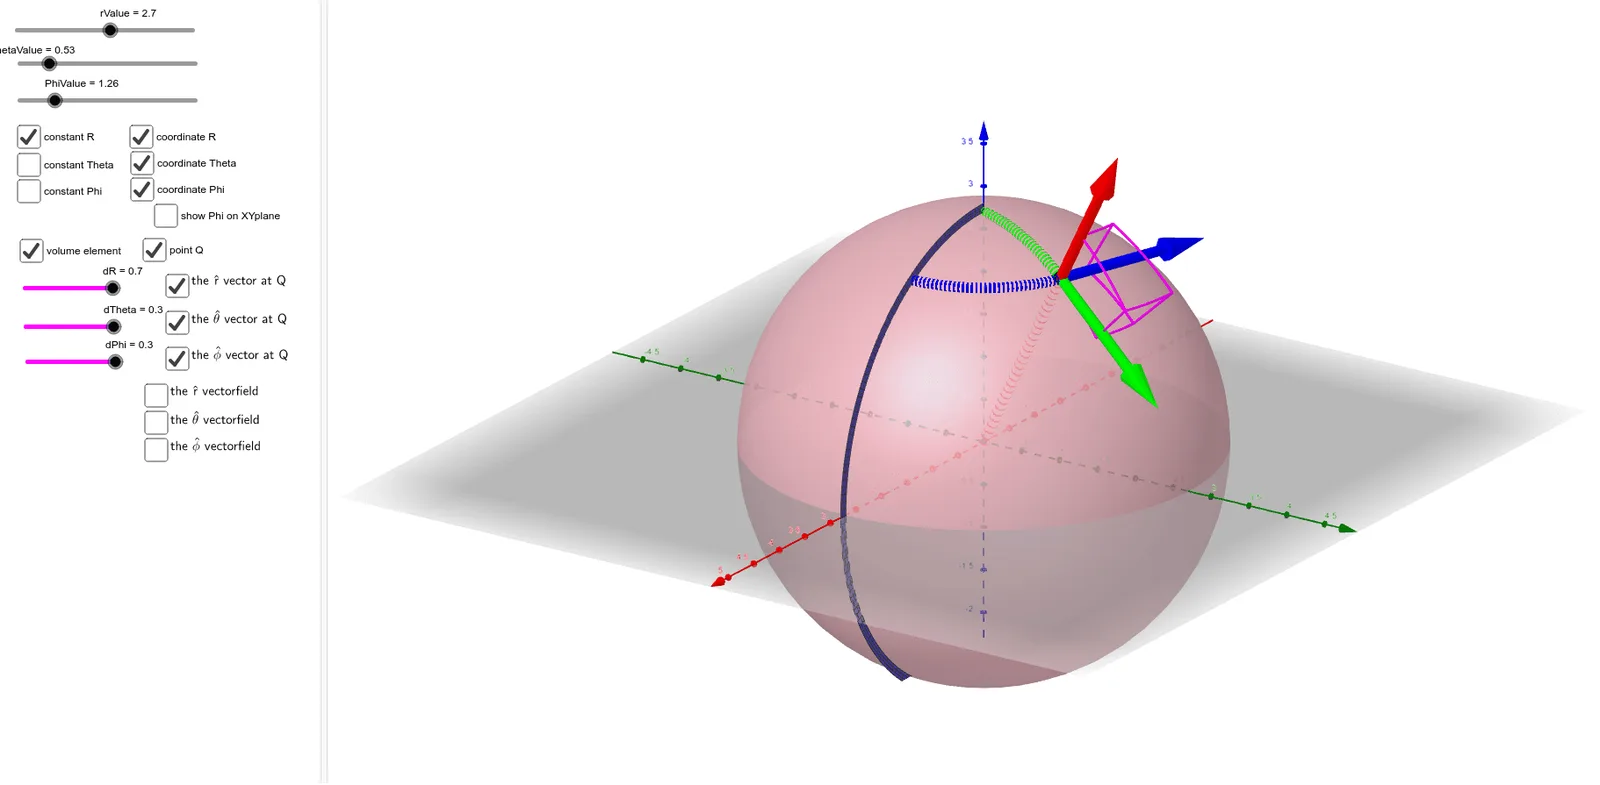
① 本范例通过GeoGebra动态展示三维空间中球坐标系的完整结构,包括径向、极角与方位角三个方向的单位向量场以及球面上的网格与坐标曲线。② 核心数学概念涉及球坐标与直角坐标的转换、三维向量分解、单位向量(r帽、θ帽、φ帽)的几何意义,以及参数曲面(球面)的构造。③ 作图要点:利用Surface命令绘制球面,Vector命令生成三个方向的向量场,CurveCartesian绘制坐标曲线,Segment连接参考线段;通过Zip、Flatten、Simplify等列表操作管理大量向量对象,并设置滑块(r、theta、phi)实现动态交互。④ 适合大学微积分、多元函数或向量分析课程中讲解球坐标与曲线坐标系的辅助教学,也可用于高中进阶三维几何的直观演示。
GeoGebra 命令及参数
Simplify(sin(theta(x, y, z))) → sinThetaFlatten(Sequence[Sequence[Sequence[(i, j, k), i, (-N), N], j, (-N), N], k, (-N), N]) → gridZip(Vector[(1, 0, 0)], P, grid) → xHatsSimplify(cos(theta(x, y, z))) → rZSimplify((sinTheta(x, y, z) * sinPhi(x, y, z))) → rYSimplify((sinTheta(x, y, z) * cosPhi(x, y, z))) → rXZip(Vector[(rX(P), rY(P), rZ(P))], P, grid) → rHatsZip(Vector[P, P + If[abs(v) > maxMag, Vector[(maxMag * UnitVector[v])], Vector[v]]], P, grid, Vector[v], rHats) → fieldOFrHATSimplify(cos(theta(x, y, z))) → cosThetaZip(Vector[(thetaX(P), thetaY(P), thetaZ(P))], P, grid) → thetaHatsZip(Vector[P, P + If[abs(v) > maxMag, Vector[(maxMag * UnitVector[v])], Vector[v]]], P, grid, Vector[v], thetaHats) → fieldOFthetaHATZip(Vector[(phiX(P), phiY(P), phiZ(P))], P, grid) → phiHatsZip(Vector[P, P + If[abs(v) > maxMag, Vector[(maxMag * UnitVector[v])], Vector[v]]], P, grid, Vector[v], phiHats) → fieldOFphiHATSurface((u * cos(PhiValue)), (u * sin(PhiValue)), v, u, 0, 5, v, -5, 5) → constPhiCylVector(Q, Q + ((phiX(Q), phiY(Q), phiZ(Q)) * 2)) → QphiHatVector(Q, Q + ((rX(Q), rY(Q), rZ(Q)) * 2)) → QrHatVector(Q, Q + ((thetaX(Q), thetaY(Q), thetaZ(Q)) * 2)) → QthetaHatCurveCartesian((((rValue * sin(u)) * cos(PhiValue)), ((rValue * sin(u)) * sin(PhiValue)), (rValue * cos(u))), u, 0, ThetaValue) → ThetaVarCurveCartesian((((rValue * sin(ThetaValue)) * cos(u)), ((rValue * sin(ThetaValue)) * sin(u)), (rValue * cos(ThetaValue))), u, 0, PhiValue) → PhiVarSurface(((u * cos(PhiValue)) * sin(v)), ((u * sin(PhiValue)) * sin(v)), (u * cos(v)), u, 0, rValue + 2, v, 0, π) → constPhiRadSurface(((u * cos(v)) * sin(ThetaValue)), ((u * sin(v)) * sin(ThetaValue)), (u * cos(ThetaValue)), u, 0, rValue + 2, v, 0, (2 * π)) → constThetaCurveCartesian((((u * sin(ThetaValue)) * cos(PhiValue)), ((u * sin(ThetaValue)) * sin(PhiValue)), (u * cos(ThetaValue))), u, 0, rValue) → rVarSurface((u * sin(v)), ((u * 0) * sin(v)), (u * cos(v)), u, rValue, rValue + 0.1, v, 0, π) → zeroPhiRadFlatten(Sequence[Sequence[Sequence[(i, j, k), i, (-N), N], j, (-N), N], k, (-N), N]) → gridRECTFlatten(Sequence[Sequence[Sequence[(((r * sin((t * π / ((2 * N))))) * cos(((p * 2) * π / ((2 * N))))), ((r * sin((t * π / ((2 * N))))) * sin(((p * 2) * π / ((2 * N))))), (r * cos((t * π / ((2 * N)))))), r, 1, (2 * N)], t, 0, (2 * N)], p, 0, (2 * N)]) → gridSPHCurveCartesian((((rValue * sin(ThetaValue)) * cos(u)), ((rValue * sin(ThetaValue)) * sin(u)), 0), u, 0, PhiValue) → PhiVarXYPplaneSegment((0, 0, 0), (((rValue * sin(ThetaValue)) * cos(PhiValue)), ((rValue * sin(ThetaValue)) * sin(PhiValue)), 0)) → RadiusProjectionOnXYplaneSegment(Q, (((rValue * sin(ThetaValue)) * cos(PhiValue)), ((rValue * sin(ThetaValue)) * sin(PhiValue)), 0)) → VerticalDroppedFromQ
AI 绘图提示语参考
在三维空间中绘制球坐标系的结构,包括径向、极向和方位角单位矢量场,以及球面上的网格线和坐标曲线。展示球面,使用三个方向的矢量场表示单位矢量,绘制坐标曲线,并添加参考线。通过滑块交互探索径向、极角和方位角的变化,并可视化球坐标与笛卡尔坐标的转换。
以上提示语为根据原始绘图命令整理而来,仅供参考。