
相似三角形求解
几何画板及绘图内容加载中,请稍等……
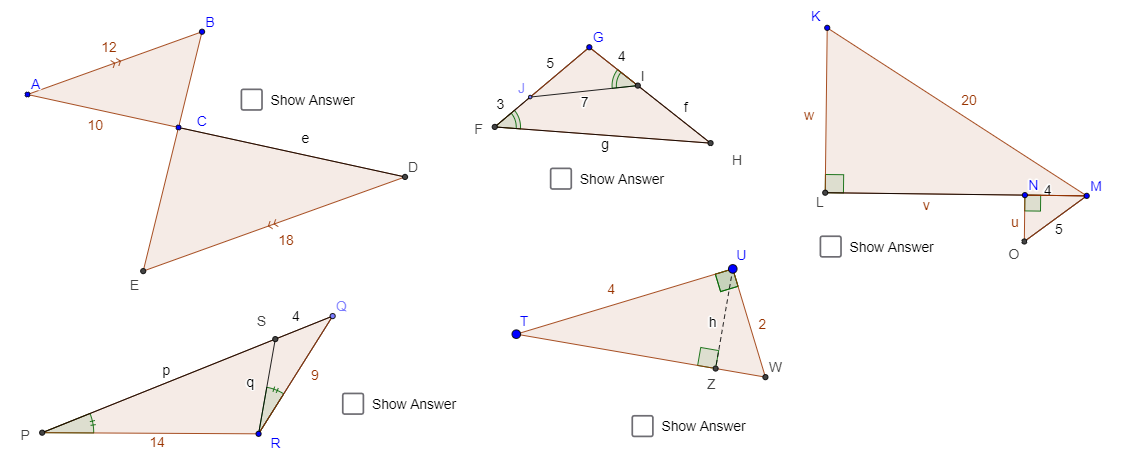
①本范例演示如何通过 GeoGebra 工具构建并分析相似三角形;②涉及的核心数学概念包括相似三角形的判定与性质、三角函数应用、角度测量、线段比例关系;③作图要点提炼自构造摘要,使用了 Circle(圆)、Point(点)、Ray(射线)、Polygon(多边形)、Intersect(交点)、Line(直线)、Segment(线段)、Angle(角度)、OrthogonalLine(垂线)、Midpoint(中点)等命令与对象;④适合高中数学教学,用于帮助学生直观理解相似三角形的几何性质和解题方法。
GeoGebra 命令及参数
Circle(A, c) → dCircle(A, b) → e_4Point(d) → BPoint(e_4) → CRay(A, C) → aRay(B, C) → f_4Polygon(A, B, C) → poly1, c_1, a_1, b_1Circle(C, c' / (c / b)) → kIntersect(k, a, 1) → DLine(D, c_1) → mIntersect(m, f_4) → EPolygon(C, D, E) → poly2, e_1, c_2, d_1Segment(C, D) → p_2Circle(G, i) → q_2Circle(G, j) → tPoint(q_2) → JCircle(J, g_3) → f_1Intersect(t, f_1, 1) → ISegment(J, G) → g_1Segment(G, I) → h_1Segment(I, J) → i_1Ray(G, J) → j_1Circle(J, fj) → k_1Intersect(k_1, j_1, 2) → FCircle(I, G) → p_1Intersect(p_1, i_1, 1) → H_1Circle(F, Radius[p_1]) → q_1Intersect(q_1, g_1, 1) → I_1Circle(I_1, Segment[H_1, G]) → r_1Intersect(q_1, r_1, 2) → K_1Ray(F, K_1) → l_1Ray(G, I) → m_1Intersect(l_1, m_1) → HPolygon(G, F, H) → poly3, h_2, g_2, f_2Angle(G, I, J) → αAngle(H, F, G) → βSegment(J, F) → h_{4}Point(h_{4}) → L_1Segment(F, H) → n_1Segment(I, H) → s_1Point(Circle[R, s]) → QSegment(R, Q) → t_1Circle(Q, r) → d_2Circle(R, q_4) → e_2Intersect(d_2, e_2, 2) → SCircle(R, q') → k_2Ray(Q, S) → a_2Intersect(k_2, a_2, 1) → PPolygon(P, R, Q) → poly4, q_3, n_2, r_2Segment(R, S) → b_2Angle(R, P, S) → γAngle(Q, R, S) → δSegment(S, Q) → i_2Segment(P, S) → j_2Segment(R, S) → qSegment(P, S) → pCircle(M, o) → s_2Circle(M, n) → t_2Point(s_2) → NSegment(M, N) → l_2OrthogonalLine(N, l_2) → m_2Intersect(t_2, m_2, 2) → OSegment(O, M) → a_3Polygon(M, N, O) → poly5, o_1, u, n_3Ray(M, N) → b_3Circle(M, l) → c_3Point(c_3) → KOrthogonalLine(K, b_3) → d_3Intersect(d_3, b_3) → LPolygon(M, L, K) → poly6, v, w, l_3Angle(O, N, M) → εAngle(M, L, K) → ζSegment(L, N) → e_3Segment(N, O) → f_3Segment(F, H) → gSegment(I, H) → fSegment(C, D) → eSegment(T, U) → h_3OrthogonalLine(U, h_3) → i_3Midpoint(T, U) → VCircle(U, V) → k_3Intersect(k_3, i_3, 1) → WPolygon(T, U, W) → t1, w_1, t_3, u_1Angle(T, U, W) → ηAngle(T, U, W) → θOrthogonalLine(U, u_1) → j_3Intersect(j_3, u_1) → ZSegment(U, Z) → hAngle(U, Z, T) → ιSegment(U, Z) → m_3