
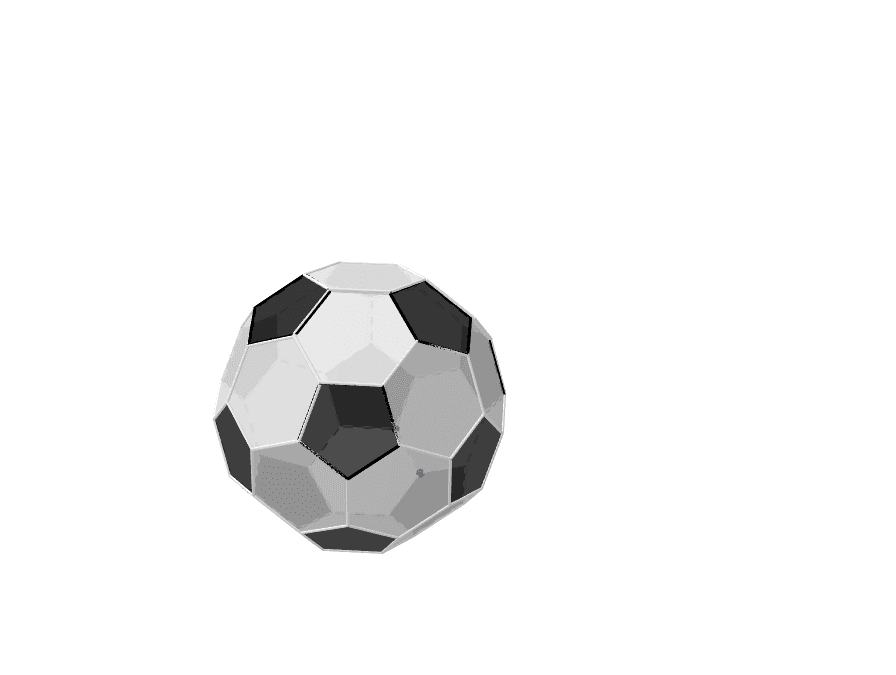
足球球体构造
几何画板及绘图内容加载中,请稍等……
①本范例演示了如何通过旋转多边形构造足球球体的几何模型;②涉及的核心数学概念包括多边形、旋转、立体几何和球面几何;③作图要点——使用了Polygon(多边形)、Rotate(旋转)和Plane(平面)等GeoGebra命令,通过旋转正五边形生成球面的近似模型;④适合高中立体几何教学和几何作图练习,帮助学生理解多面体与球体的关系。
GeoGebra 命令及参数
Polygon(A, B, 6) → poligon1, a, F, b, c, d, e, f, C, D, ERotate(poligon1, 138*°, e) → poligon1'Rotate(E, -120*°, F, poligon1') → E'Rotate(F, -120*°, E', poligon1') → F'Rotate(E', -120*°, F', poligon1') → E''Rotate(F', -120*°, E'', poligon1') → F''Plane(E', F, A) → gPolygon(E', F, 5, g) → poligon2, h, i, j, k, l, G, H, IPlane(I, E', F') → mPolygon(I, E', 6, m) → poligon3, n, M, p, q, r, s, t, J, K, LPlane(H, I, M) → oPolygon(H, I, 6, o) → poligon4, a_1, Q, b_1, c_1, d_1, e_1, f_1, N, O, PPlane(Q, H, G) → uPolygon(Q, H, 6, u) → poligon5, g_1, U, h_1, i_1, j_1, k_1, l_1, R, S, TPlane(C, B, T) → vPolygon(B, T, 5, v) → poligon6, m_1, n_1, p_1, q_1, r_1, V, W, ZPlane(L, N, O) → wPolygon(L, N, 5, w) → poligon7, s_1, t_1, a_2, b_2, c_2, A_1, B_1, C_1Plane(F'', E, D) → o_1Polygon(F'', E, 5, o_1) → poligon8, d_2, e_2, f_2, g_2, h_2, D_1, E_1, F_1Plane(E_1, D, C) → u_1Polygon(E_1, D, 6, u_1) → poligon9, i_2, J_1, j_2, k_2, l_2, m_2, n_2, G_1, H_1, I_1Plane(F_1, E_1, J_1) → v_1Polygon(F_1, E_1, 6, v_1) → poligon10, p_2, N_1, q_2, r_2, s_2, t_2, a_3, K_1, L_1, M_1Plane(K, F', E'') → w_1Polygon(K, F', 5, w_1) → poligon11, b_3, c_3, d_3, e_3, f_3, O_1, P_1, Q_1Plane(P_1, O_1, F'') → o_2Polygon(P_1, O_1, 6, o_2) → poligon12, g_3, U_1, h_3, i_3, j_3, k_3, l_3, R_1, S_1, T_1Plane(I_1, H_1, V) → u_2Polygon(I_1, H_1, 6, u_2) → poligon13, m_3, A_2, n_3, p_3, q_3, r_3, s_3, V_1, W_1, Z_1Plane(L_1, J_1, I_1) → v_2Polygon(L_1, J_1, 5, v_2) → poligon14, t_3, a_4, b_4, c_4, d_4, B_2, C_2, D_2Plane(W_1, V, T) → w_2Polygon(W_1, V, 6, w_2) → poligon15, e_4, H_2, f_4, g_4, h_4, i_4, j_4, E_2, F_2, G_2Plane(G_2, U, Q) → o_3Polygon(G_2, U, 5, o_3) → poligon16, k_4, l_4, m_4, n_4, p_4, I_2, J_2, K_2Plane(Q_1, P_1, U_1) → u_3Polygon(Q_1, P_1, 6, u_3) → poligon17, q_4, O_2, r_4, s_4, t_4, a_5, b_5, L_2, M_2, N_2Plane(M_1, L_1, D_2) → v_3Polygon(M_1, L_1, 6, v_3) → poligon18, c_5, S_2, d_5, e_5, f_5, g_5, h_5, P_2, Q_2, R_2Plane(L_2, N_1, M_1) → w_3Plane(L_2, N_1, M_1) → o_4Polygon(L_2, N_1, 5, o_4) → poligon19, i_5, j_5, k_5, l_5, m_5, T_2, U_2, V_2Plane(Z_1, W_1, H_2) → u_4Polygon(Z_1, W_1, 5, u_4) → poligon20, n_5, p_5, q_5, r_5, s_5, W_2, Z_2, A_3Plane(W_2, G_2, K_2) → v_4Polygon(W_2, G_2, 6, v_4) → poligon21, t_5, E_3, a_6, b_6, c_6, d_6, e_6, B_3, C_3, D_3Plane(B_3, P, O) → w_4Plane(L, K, Q_1) → o_5Polygon(L, K, 6, o_5) → poligon22, f_6, I_3, g_6, h_6, i_6, j_6, k_6, F_3, G_3, H_3Plane(P_2, C_2, Z_1) → u_5Polygon(P_2, C_2, 6, u_5) → poligon23, l_6, M_3, m_6, n_6, p_6, q_6, r_6, J_3, K_3, L_3Plane(H_3, G_3, N_2) → v_5Polygon(H_3, G_3, 5, v_5) → poligon24, s_6, t_6, a_7, b_7, c_7, N_3, O_3, P_3Plane(H_3, C_1, B_1) → w_5Polygon(H_3, C_1, 6, w_5) → poligon25, d_7, T_3, e_7, f_7, g_7, h_7, i_7, Q_3, R_3, S_3Plane(U_2, V_2, N_2) → o_6Polygon(U_2, V_2, 6, o_6) → poligon26, j_7, Z_3, k_7, l_7, m_7, n_7, p_7, U_3, V_3, W_3Plane(L_3, M_3, R_2) → u_6Plane(L_3, M_3, W_3) → v_6Polygon(L_3, M_3, 5, v_6) → poligon27, q_7, r_7, s_7, t_7, a_8, A_4, B_4, C_4Plane(R_3, Q_3, A_1) → w_6Polygon(R_3, Q_3, 6, w_6) → poligon28, b_8, G_4, c_8, d_8, e_8, f_8, g_8, D_4, E_4, F_4Plane(P_3, S_3, C_4) → o_7Polygon(P_3, S_3, 6, o_7) → poligon29, h_8, K_4, i_8, j_8, k_8, l_8, m_8, H_4, I_4, J_4Plane(H_4, S_3, R_3) → u_7Polygon(H_4, S_3, 5, u_7) → poligon30, n_8, p_8, q_8, r_8, s_8, L_4, M_4, N_4Plane(E_3, A_3, L_3) → v_7Polygon(E_3, A_3, 6, v_7) → poligon31, t_8, R_4, a_9, b_9, c_9, d_9, e_9, O_4, P_4, Q_4