
Sarrus 法则:3×3 行列式几何计算可视化
几何画板及绘图内容加载中,请稍等……
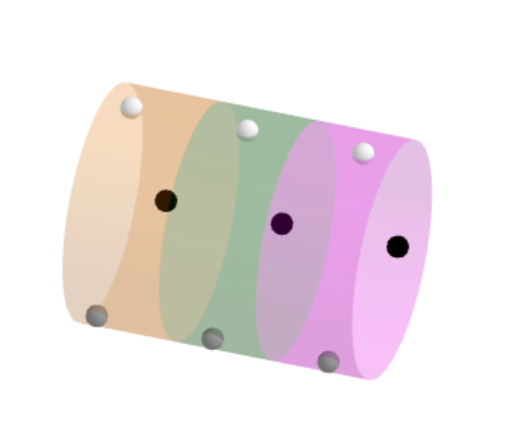
本范例演示 Sarrus 法则(Sarrus' rule)计算 3×3 行列式的几何方法,通过将矩阵元素映射为有向线段长度,在六边形图示中直观展示「主对角线乘积之和」减去「副对角线乘积之和」的计算过程。核心数学概念包括行列式定义、矩阵变换、向量叉积的几何意义。作图要点:使用 TableText 制作矩阵表格,用 Segment 绘制有向线段,借助 Circle 建立六边形辅助图,通过 Translate 和 Rotate 实现线段平移与旋转,用 Length 测量各线段长度,最终用 Cylinder 立体化展示结果。适合高中数学(行列式初步)和大学线性代数(矩阵与行列式)教学演示,可帮助学生直观理解行列式计算的几何本质。
GeoGebra 命令及参数
TableText(M, "vc", 100, 100) → tabSegment((-3, 6) + ((-s), s), (3, 0) + (s, (-s))) → d1bCircle(Point[d1b, t], r) → c1Segment((-3, 4) + ((-r), r), (3, -2) + (r, (-r))) → d2bCircle(Point[d2b, t - 2], r) → c2Translate(c2, (0, 6)) → c2'Segment((-3, 6), Point[d1b, t]) → r1bSegment((-3, 2) + ((-r), r), (3, -4) + (r, (-r))) → d3bCircle(Point[d3b, t - 4], r) → c3Translate(c3, (0, 6)) → c3'Segment((-3, 4), If[y(Point[d2b, t - 2]) > 0, Point[d2b, t - 2], (1, 0)]) → r2bSegment(If[y(Point[d2b, t - 2]) > 0, Point[d2b, t - 2], (1, 6)], (0, 6) + Point[d2b, t - 2]) → r2b'Segment((-3, 2), If[y(Point[d3b, t - 4]) > 0, Point[d3b, t - 4], (-1, 0)]) → r3bSegment(If[y(Point[d3b, t - 4]) > 0, Point[d3b, t - 4], (-1, 6)], (0, 6) + Point[d3b, t - 4]) → r3b'Segment((3, 6) + (s, s), (-3, 0) + ((-s), (-s))) → d4bSegment((3, 4) + (r, r), (-3, -2) + ((-r), (-r))) → d5bSegment((3, 2) + (r, r), (-3, -4) + ((-r), (-r))) → d6bCircle(Point[d4b, t - 6], r) → c4Segment((3, 6), Point[d4b, t - 6]) → r4bCircle(Point[d5b, t - 8], r) → c5Segment((3, 4), If[y(Point[d5b, t - 8]) > 0, Point[d5b, t - 8], (-1, 0)]) → r5bSegment(If[y(Point[d5b, t - 8]) > 0, Point[d5b, t - 8], (-1, 6)], (0, 6) + Point[d5b, t - 8]) → r5b'Translate(c5, (0, 6)) → c5'Circle(Point[d6b, t - 10], r) → c6Segment((3, 2), If[y(Point[d6b, t - 10]) > 0, Point[d6b, t - 10], (1, 0)]) → r6bSegment(If[y(Point[d6b, t - 10]) > 0, Point[d6b, t - 10], (1, 6)], (0, 6) + Point[d6b, t - 10]) → r6b'Translate(c6, (0, 6)) → c6'Segment((-2.5, 5.5), (2.5, 0.5)) → d1aSegment((2.5, 5.5), (-2.5, 0.5)) → d4aTranslate(d1a, (0, -2)) → d2aTranslate(d1a, (0, -4)) → d3aTranslate(d4a, (0, -2)) → d5aTranslate(d4a, (0, -4)) → d6aSegment(Point[d1a, 0], Point[d1a, t]) → r1aSegment(Point[d2a, 0], Point[d2a, t - 2]) → r2aSegment(Point[d3a, 0], Point[d3a, t - 4]) → r3aSegment(Point[d4a, 0], Point[d4a, t - 6]) → r4aSegment(Point[d5a, 0], Point[d5a, t - 8]) → r5aSegment(Point[d6a, 0], Point[d6a, t - 10]) → r6aTableText(M', "vc", 100, 100) → tab'Translate((-3.06, 6.06), ((0, -6) * Min[t + 1, 1])) → Pu1Length(t4) → l4Length(t5) → l5Length(t6) → l6CurveCartesian((3 * k / pi) - 2, (-2 * sin(k + (2 * pi / 3))), (2 * cos(k + (2 * pi / 3))), k, 0, ((4 * pi / 3) * Min[1, t - 2])) → h2CurveCartesian((3 * k / pi) - 2, (-2 * sin(k + (4 * pi / 3))), (2 * cos(k + (4 * pi / 3))), k, 0, ((4 * pi / 3) * Min[1, t - 4])) → h3CurveCartesian((-3 * k / pi) + 2, (-2 * sin(k)), (2 * cos(k)), k, 0, ((4 * pi / 3) * Min[1, t - 6])) → h4CurveCartesian((-3 * k / pi) + 2, (-2 * sin(k + (2 * pi / 3))), (2 * cos(k + (2 * pi / 3))), k, 0, ((4 * pi / 3) * Min[1, t - 8])) → h5CurveCartesian((-3 * k / pi) + 2, (-2 * sin(k + (4 * pi / 3))), (2 * cos(k + (4 * pi / 3))), k, 0, ((4 * pi / 3) * Min[1, t - 10])) → h6CurveCartesian((3 * k / pi) - 2, (-2 * sin(k)), (2 * cos(k)), k, 0, ((4 * pi / 3) * Min[1, t])) → h1Rotate((-2, 0, 2), 120°, xAxis) → P_{2,1}Rotate((0, 0, 2), 120°, xAxis) → P_{2,2}Rotate((2, 0, 2), 120°, xAxis) → P_{2,3}Rotate((-2, 0, 2), 240°, xAxis) → P_{3,1}Rotate((0, 0, 2), 240°, xAxis) → P_{32}Rotate((2, 0, 2), 240°, xAxis) → P_{3,3}Cylinder((-2.5, 0, 0), (-2.5 + 5 / 3, 0, 0), 2) → a1, c, d, bCylinder((-2.5 + 5 / 3, 0, 0), (-2.5 + 10 / 3, 0, 0), 2) → a2, e, f, gCylinder((-2.5 + 10 / 3, 0, 0), (2.5, 0, 0), 2) → a3, h, k, i
AI 绘图提示语参考
绘制一个展示 3×3 行列式计算的 Sarrus 规则几何可视化图。在一个六边形辅助图中,用有向线段表示矩阵元素长度,直观展示主对角线乘积之和减去反对角线乘积之和的计算过程。先创建矩阵表格,画出代表行列式计算的多个有向线段和辅助圆,再通过平移和旋转调整位置,最后用曲线展示三维效果。
以上提示语为根据原始绘图命令整理而来,仅供参考。