
回归分析方程关系演示
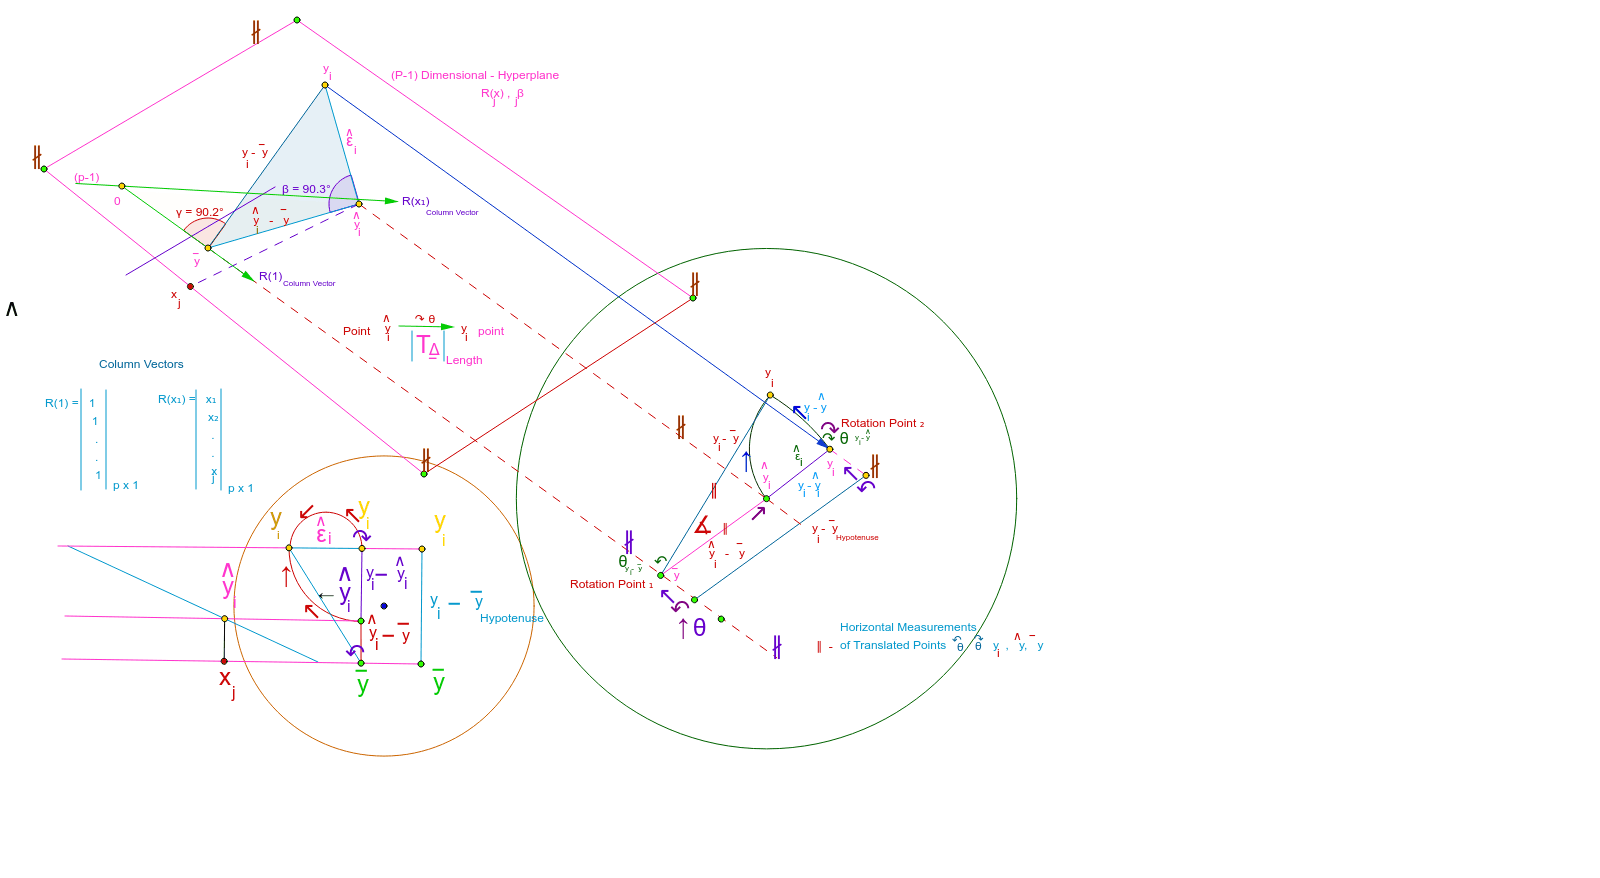
几何画板及绘图内容加载中,请稍等……
所属专题
Complex Math
①本范例演示回归分析方程Y=XB+e的地理关系;②涉及核心数学概念包括线性回归、数据拟合、误差分析;③作图要点:运用Polygon、Mirror、Angle、Point、Segment、Line、OrthogonalLine、Vector、Translate、Intersect、Rotate、CircleArc、Circle等GeoGebra命令构建几何模型;④适合高中及以上数学学习者和数据分析初学者使用。
GeoGebra 命令及参数
Polygon(A, B, Y, D) → poly1, a, b, c, dPolygon(D, B, A) → poly2, a_1, d_1, b_1Mirror(D, a) → D'Mirror(B, a) → B'Mirror(A, a) → A'Polygon(D', B', A') → poly2', a', d', b'Polygon(A, B, Y) → poly3, c_1, a_2, b_2Angle(b', d) → αAngle(Y, B, A) → βPoint(a) → ESegment(Y, E) → eAngle(Y, A, D) → γAngle(e, a) → δPolygon(C, F, G) → poly4, g, c_2, fLine(H, b_1) → hLine(I, a_1) → iPoint(h) → JPoint(h) → KSegment(J, K) → jPoint(i) → LPoint(i) → MSegment(L, M) → kSegment(N, O) → lSegment(P, Q) → mOrthogonalLine(R, xAxis) → nMirror(P, n) → P'Mirror(Q, n) → Q'Segment(P', Q') → m'Mirror(N, n) → N'Mirror(O, n) → O'Segment(N', O') → l'Vector(T, U) → uTranslate(A, u) → A'_1Translate(B, u) → B'_1Translate(Y, u) → Y'Polygon(A'_1, B'_1, Y') → poly3', y', a'_1, b'_1Vector(V, W) → vTranslate(F, v) → F'Translate(G, v) → G'Segment(F', G') → pSegment(G', G) → qVector(Z, A_1) → wTranslate(L, w) → L'Translate(M, w) → M'Segment(L', M') → k'Vector(B_1, C_1) → sTranslate(J, s) → J'Translate(K, s) → K'Segment(J', K') → j'Vector(D_1, E_1) → tTranslate(B, t) → B'_2Translate(A, t) → A'_2Segment(B'_2, A'_2) → e_1Intersect(g, f) → F_1Segment(A, E) → f_1Intersect(y', b'_1) → G_1Segment(Y, G_1) → g_1Line(H_1, f) → h_1Line(I_1, f) → i_1Line(J_1, f) → j_1Point(h_1) → K_1Segment(K_1, H_1) → k_1Point(i_1) → L_1Point(j_1) → M_1Segment(L_1, M_1) → l_1Point(i_1) → N_1Point(k_1) → O_1Segment(N_1, O_1) → m_1Point(j_1) → P_1Segment(O_1, P_1) → n_1Rotate(O_1, 90*°, O_1) → Q_1Rotate(P_1, -90*°, P_1) → S_1Segment(N_1, P_1) → q_1Rotate(N_1, 22*°, N_1) → T_1Rotate(P_1, 22*°, N_1) → U_1Segment(T_1, U_1) → r_1Rotate(P_1, -88*°, P_1) → V_1Rotate(O_1, -85*°, P_1) → W_1Rotate(P_1, -85*°, P_1) → Z_1Segment(Z_1, U_1) → p_1Segment(E, Q_1) → s_1Intersect(y', a'_1) → R_1Intersect(a'_1, b'_1) → A_2Segment(Y, B_2) → t_1Segment(Q_1, C_2) → d_2Point(i_1) → D_2Point(d_2) → F_2Segment(A, G_2) → g_2Vector(H_2, Z_1) → u_1Vector(I_2, Q_1) → v_1Vector(J_2, T_1) → w_1Vector(K_2, L_2) → u_2Vector(M_2, N_2) → v_2Intersect(j, k) → O_2Intersect(k', j') → P_2Point(g_2) → Q_2Vector(O_2, Q_2) → w_2Point(k) → R_2Point(k) → S_2Vector(R_2, S_2) → h_2Segment(G', F_1) → i_2Segment(F', T_2) → rSegment(F_1, T_2) → j_2Point(i_2) → x_jSegment(E, x_j) → k_2Segment(U_2, V_2) → l_2Segment(W_2, Z_2) → m_2Segment(A_3, B_3) → n_2Segment(C_3, D_3) → p_2Segment(W_2, E_3) → q_2Intersect(m_2, n_2) → F_3Point(p_2) → G_3Segment(F_3, G_3) → r_2CircleArc(Z_1, U_1, Q_1) → s_2Vector(H_3, I_3) → u_3CircleArc(T_1, Z_1, U_1) → t_2Segment(Z_1, M_1) → e_2Point(p) → E_2Segment(K_3, L_3) → f_2Line(M_3, f_2) → a_3Mirror(K_3, a_3) → N_3Mirror(L_3, a_3) → O_3Segment(N_3, O_3) → b_3Vector(Y, Z_1) → v_3Segment(D_3, E_3) → c_3Point(q_2) → P_3Segment(B_3, P_3) → d_3Point(p_2) → Q_3Segment(B_3, Q_3) → e_3Point(q_2) → R_3CircleArc(P_3, R_3, B_3) → g_3Point(q_2) → S_3CircleArc(S_3, P_3, R_3) → f_3Segment(P_3, R_3) → h_3Segment(R_3, Q_3) → i_3Segment(R_3, T_3) → j_3Segment(P_3, E_3) → k_3Circle(V_3, W_3) → p_3Circle(Q_1, Z_3) → q_3
AI 绘图提示语参考
画一个演示线性回归分析方程Y=XB+e的图形,包含多个多边形和几何对象,展示数据拟合和误差分析。首先绘制两个对称的多边形,然后通过镜像和旋转操作创建新的几何对象。接着,利用角度和向量计算,添加误差线和平行线,最后通过平移操作展示方程的变换关系,整体呈现线性回归的地理关系。
以上提示语为根据原始绘图命令整理而来,仅供参考。