
急回机构运动学:位置、速度与加速度的可编辑动态演示
几何画板及绘图内容加载中,请稍等……
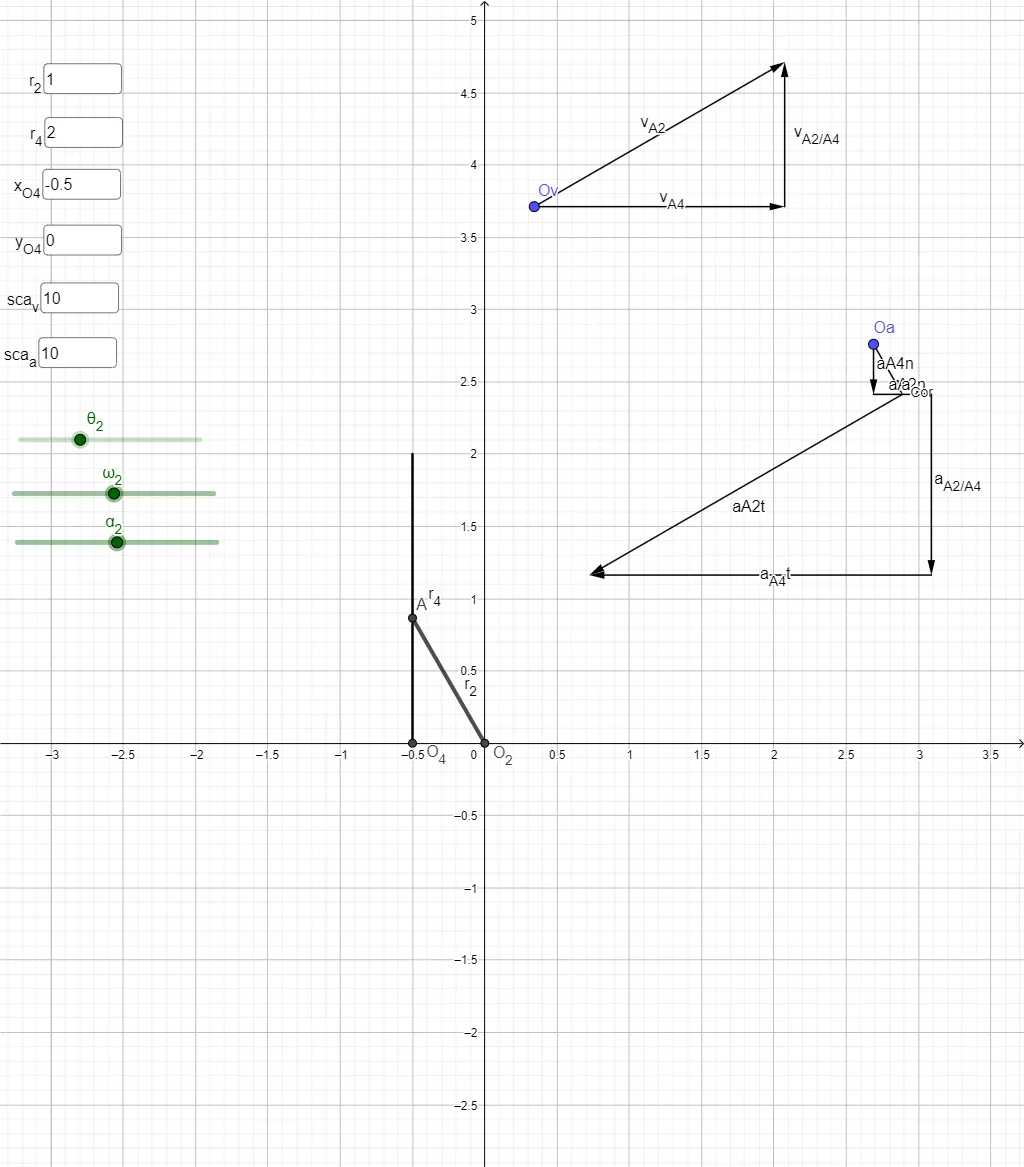
① 本范例演示了一个急回机构(quick-return linkage)在运动过程中的位置、速度与加速度变化,通过可编辑参数实时更新图形与数值结果。② 核心数学概念包括平面连杆机构的运动学分析、刚体平面运动的速度与加速度合成、向量分解(法向与切向加速度)、以及基于几何约束的瞬时位置求解。③ 作图要点:使用GeoGebra的Intersect、Circle、Rotate、Vector、Angle、Segment、Point、Line、OrthogonalLine等命令构建机构几何;通过Textfield和InputBox创建可编辑输入框,控制曲柄角度、杆长等参数;利用滑块(slider)驱动运动,并计算速度向量(vA2、vA4)与加速度向量(aA2n、aA2t)进行可视化。④ 适合高中物理或大学机械原理课程中学习平面机构运动分析,也可用于工程教育中的交互式演示,帮助学生直观理解急回特性与速度瞬心等概念。
GeoGebra 命令及参数
Intersect(xAxis, yAxis) → O_2Circle(O_2, r2) → circO2AIntersect(circO2A, xAxis, 2) → A_{old}Rotate(A_{old}, th2, O_2) → AVector(O_2, A) → pO2ATextfield(xO4) → InputBox1Textfield(r2) → InputBox3Textfield(r4) → InputBox4Textfield(yO4) → yO4editAngle(A_{old}, O_2, A) → th2depSegment(O_2, A) → L2Textfield(scaleV) → InputBox8Textfield(scaleA) → InputBox9Point({xO4, yO4, 0}) → O4Vector(Ov, Ov + (((0, 0, w2) ⊗ pO2A) * scaleV)) → vA2Point({Ov + vA2}) → endvAVector(Oa, Oa + (((0, 0, w2) ⊗ ((0, 0, w2) ⊗ pO2A)) * scaleA)) → aA2nVector(Oa + aA2n, Oa + aA2n + (((0, 0, dw2) ⊗ pO2A) * scaleA)) → aA2tLine(O4, A) → fCircle(O4, r4, xOyPlane) → dIntersect(f, d, 1) → BSegment(O4, B) → L4Vector(O4, A) → pO4AOrthogonalLine(Ov, L4, xOyPlane) → dirVA4Line(endvA, L4) → dirVA2A4Intersect(dirVA4, dirVA2A4) → CVector(Ov, C) → vA4Vector(C, endvA) → vA2A4Vector(Oa, Oa + (((0, 0, w4) ⊗ ((0, 0, w4) ⊗ pO4A)) * scaleA)) → aA4nVector(Oa + aA4n, Oa + aA4n + ((2 * ((0, 0, w4) ⊗ vA2A4)) * scaleA / scaleV)) → aCorPoint({Oa + aA4n + aCor}) → endCorPoint({Oa + aA2n + aA2t}) → endaA2tOrthogonalLine(endaA2t, L4, xOyPlane) → diraA4tLine(endCor, L4) → diraA2A4Intersect(diraA4t, diraA2A4) → DVector(endCor, D) → aA2A4Vector(D, endaA2t) → aA4t
AI 绘图提示语参考
绘制一个快速返回连杆机构的运动学模型,包括两个旋转点O2和O4,以及连接它们的连杆。通过输入框调整连杆长度和角度,显示瞬时位置、速度和加速度。首先画出O2点,以O2为圆心画圆,与x轴交于A_old点,旋转A_old得到A点,画出OA向量。通过输入框设置参数,画出O4点,连接O2和O4得到L2线段。计算速度和加速度向量,显示在适当位置。
以上提示语为根据原始绘图命令整理而来,仅供参考。